


Yaskawa ‘Singular Control’
서보 · VFD · 로봇 메커니즘의 제어를 통합하는 솔루션
서보 모터, VFD 및 로봇이 모두 함께 작동하게 되면서 컨트롤러의 역할이 진화하고 있다. Yaskawa는 이러한 다양한 제어 기능을 새로운 Singular Control Concept에서 하나의 환경으로 제공하고 있다.
Yaskawa의 Jacky Wong에게 이에 대한 자세한 이야기를 들었다.
 |
지난 10년 동안 컨트롤러는 어떻게 변화하고 진화했으며, 새로운 사용 방식에는 어떤 것들이 있는가
과거에는 기계의 다양한 기능을 위한 전용 컨트롤러가 있었다. 상위 레벨 프로세스와 머신 데이터 캡처 및 전송을 위한 PLC가 있었으며, 기계의 축 조정을 담당하는 전용 모션 컨트롤러가 있었다. 그 다음엔 시스템에서 로봇을 제어하는 데 특별히 사용되는 로봇 전용 컨트롤러가 있었다. 위에서 언급된 각 컨트롤러에서는 각 시스템에서 수행할 하나의 특정기능을 갖고 있다.
컨트롤러의 처리 능력이 증가하고 소프트웨어가 더욱 강력해짐에 따라 Yaskawa는 더욱 많은 기능이 단일 컨트롤러에 통합될 것으로 전망하고 있다.
이제 상위의 프로세스, 데이터 전송, 동작 축 및 로봇 메커니즘이 모두 하나의 기계 컨트롤러로 제어되는 것은 드문 일이 아니다. 시장에 나와 있는 대부분의 컨트롤러는 이제 상당한 처리능력을 가지고 있으며 대부분의 애플리케이션에서 잘 작동된다. 점점 많은 컨트롤러 제조업체가 성능 대신 사용 편의성과 편리함을 놓고 경쟁하고 있다.
이는 PLCOpen 표준화 애플리케이션 기능블록을 사용하고 Ethernet 및 EtherCAT과 같은 I/O 네트워크 통합을 사용하는 독점 언어 대신 IEC- 61131-3 표준화 프로그래밍 언어를 사용하는 것과 같은 추세다. 또한 새로운 소프트웨어 기능은 애플리케이션 개발 및 문제 해결시간을 줄이기 위해 지속적으로 개발되고 있다.
Singular Control Concept과 같은 제품을 개발하는 것이 로봇 시대에서 중요한 이유는 무엇인가
보다 많은 기능이 단일 컨트롤러에서 롤링되고 있다. 애플리케이션이 점점 복잡해짐에 따라 로봇 메커니즘과 조정된 서보 축이 함께 작동하는 시스템을 갖추는 것이 좋다. 로봇 메커니즘을 서보 축과 긴밀하게 통합하는 것이 중요하다. 따라서 동일한 프로그래밍 환경에서 동일한 프로그래밍 언어를 사용하여 로봇과 축을 모두 프로그래밍 할 수 있는 컨트롤러를 보유하는 것이 중요하다.
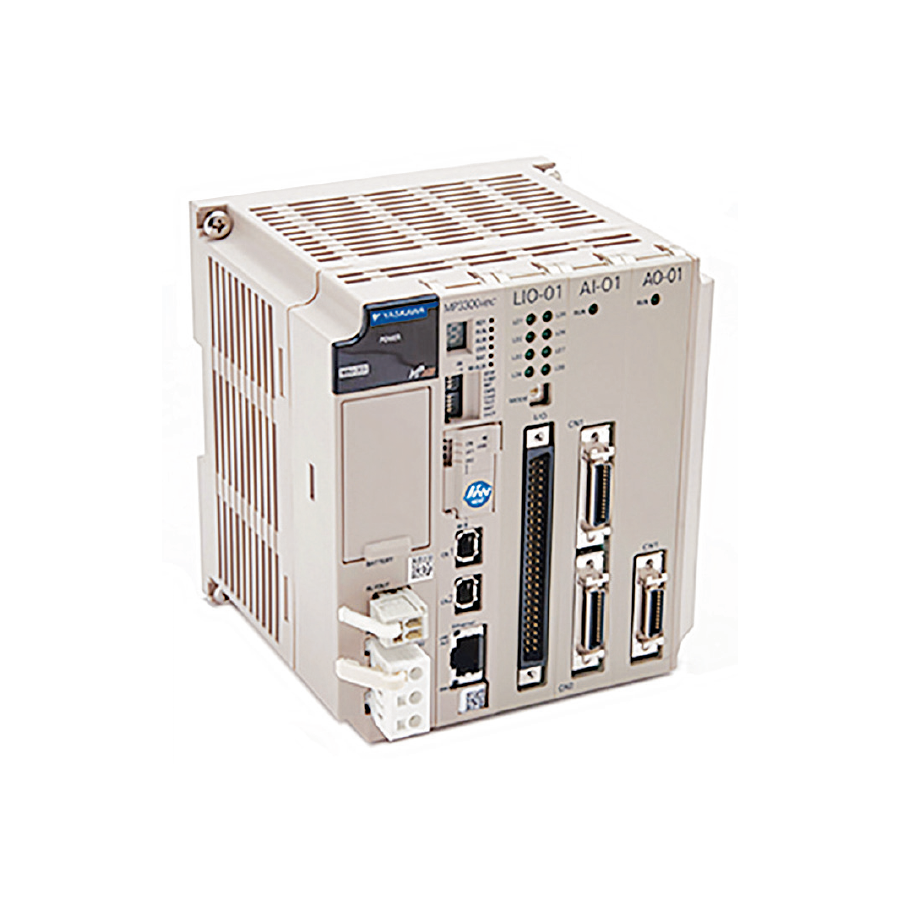
Singular Control Concept은 MotionWorks IEC 프로그래밍 환경에서 IEC 61131-3 프로그래밍 언어와 PLCOpen 기능 블록을 사용하여 로봇 메커니즘과 서보 축을 모두 프로그래밍 할 수 있다. Yaskawa는 Drives Division, Motion Division 및 Robotic Division을 보유한 회사 중 하나이다. 단일 소스에서 Singular Control Concept을 지원할 수 있는 독보적인 위치에 있다.
 |
많은 제조업체가 현장에서 수행할 프로그래밍의 양을 최소화하기위해 장치에 내장된 프로그래밍을 찾고 있다. Singular Control Concept은 어떻게 도움이 될 수 있는가
전통적으로 로봇과 동작 축은 서로 다른 프로그래밍 언어를 사용한다. 로봇 프로그램과 동작 축도 전통적으로 서로 다른 컨트롤러에 내장되어 있었다. 로봇과 서보 축을 모두 작동할 수 있는 대부분의 제어 시스템은 완전히 별도의 프로그램이 있는 CPU를 사용한다.
Singular Control Concept을 사용하면 MotionWorks IEC 소프트웨어의 IEC 61131-3 프로그래밍 언어 및 PLCOpen 기능 블록을 사용하여 로봇 메커니즘과 서보 축을 모두 함께 프로그래밍 할 수 있다. 즉, 직원 교육은 줄어들고 소프트웨어가 하나만 필요하게 된다. 하나의 환경에서 모든 것이 프로그래밍 되므로 시운전 시간도 단축된다. 궁극적으로 Singular Control Concept은 시간과 비용을 절약하는 데 도움이 된다.
로봇으로 제조 속도를 따라가려고 할 때 간과되는 것은 무엇인가
많은 사용자는 로봇 암이 제조 시설의 처리량을 늘리는 가장 좋은 방법이라고 생각한다. 사실상, 애플리케이션에 따라 속도 측면에서는 로봇 암을 능가하는 맞춤형 갠트리 메커니즘을 구축하는데 좋다. 로봇 암의 장점 중 하나는 유연성이다. 맞춤형 갠트리 메커니즘을 용도 변경하는 것보다 로봇 암의 용도를 변경하는 것이 훨씬 쉽다. 따라서 속도 요구 사항에 대해서는 로봇 팔이 항상 최선의 선택이 아닐 수도 있다.
서보 축과 맞춤형 메커니즘은 더욱 빠르고, 반면에 로봇은 더욱 유연하다. 두 가지를 단일 기계에 혼합하면 기계 설계자가 생산 제품 범위에 맞게 공정을 최적화할 수 있다.
자료 제공: Yaskawa(www.yaskawa.com)


