


로봇의 균형 제어를 위해 적용된 자기 엔코더 기술
Renishaw
소개
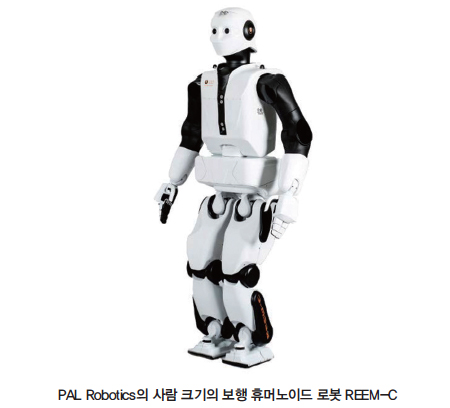
PAL Robotics의 REEM-C는 사람 크기의 2족 보행 휴머노이드 로봇으로써 많은 응용 분야에 사용된다. REEM-C는 네비게이션과 머신 비전, 인간/로봇 상호 작용, 인공 지능, 파악, 걷기, 음성 인식과 같은 영역의 연구를 위한 완벽한 맞춤형 정보를 제공한다.
배경
로봇이 산업 현장에서 생산성을 향상시키고 공항에서 가방을 가지고 다니며, 심지어 노인 생활에 도움을 주는 세상을 상상해 보자. 이것이 PAL Robotics SL이 구현하고자 하는 목표다. 이 혁신적인 회사는 이러한 로봇을 개발하고 있다.
로봇의 설계와 프로그래밍, 조립은 모두 PAL 로보틱스의 바르셀로나 지사에서 진행하며, 엔지니어 팀은 로봇의 기능 향상에 계속 노력하고 있다.
 |
도전 과제
PAL Robotics의 최고 기술 책임자인 Luca Marchionni는, 가장 어려운 문제 중 하나는 걷는 동안 균형을 유지하는 것이라고 말한다.
발은 걷기 위해서 환경과 상호 작용하면서 동시에 많은 자유도를 위한 궤도를 생성하고 실행한다. 2족 보행 로봇의 제어 시스템은 두 발 지지와 한 발 지지, 두 단계의 변동을 처리해야 한다. 로봇 동역학과 관련된 비선형으로, 이를 가능하게 하는 제어 법칙 설계는 어렵다.
이것은 종종 분석되지 못하며, 우연한 시행착오로 달성하기에는 너무 복잡하다. 대신에 로봇의 ‘이상적인 경로(ideal path)’를 규정하고, 경로에 대한 최상의 근사값을 계산하는 궤적 최적화(trajectory optimization)라는 수치 접근법이 적용된다. 여기서 ‘최상’의 기준은 특별히 선택된 비용함수(cost-function) 기준에 의해 결정된다. 함수는 로봇의 이상적인 경로와 물리적 한계를 모두 설명한다.
휴머노이드 로봇(humanoid robots)의 관절 설계에는 엄격한 공간과 무게 제한이 있어 로봇 체적과 관성을 최대한 낮게 유지한다. PAL Robotics의 많은 로봇은 사람 크기이며 최대 40 자유도를 자랑한다.
 |
 |
 |
솔루션
REAL-C와 PAL Robotics의 다른 휴머노이드 로봇은 다양한 범위의 복잡한 동작을 수행하는, 완전히 접히는 관절을 가지고 있다. 토크와 속도, 위치를 적용할 때, 각 관절의 서보 제어에 고품질 엔코더 피드백이 필요하다. Renishaw는 각 응용 프로그램의 엔코더 선택에 대해 PAL Robotics에 조언하고 비즈니스 요구 사항과 제품에 대한 이해를 도왔다.
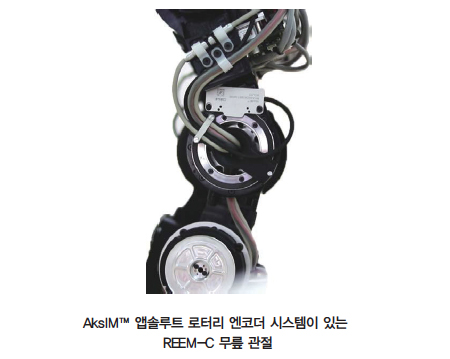
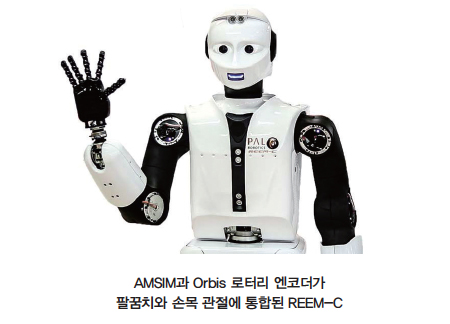
해결책으로 Renishaw 관련 회사인 RLS의 비접촉 자기 엔코더가 선택되었다. 여기에는 무릎(오른쪽 위 사진), 손목과 팔꿈치, 관절과 구성 요소 레벨 인크리멘털 RoLin™ 시스템에 통합된 AksIM™와 Orbis™ 같은 로터리 엔코더가 포함된다.
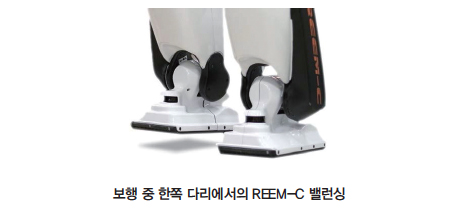
균형 제어를 위해 각 로봇의 발에 피드백-힘 시스템(feedback-force system)을 구현하여 REEM-C와 같은 로봇의 안정성을 평가하는 척도인 ZMP(zero-moment point)를 계산한다. 측정된 ZMP는 ‘퍼지 로직(fuzzy logic)’ PD 컨트롤러에 입력하여 원하는 ZMP를 추적해 균형을 얻고 외란을 제거한다. 컨트롤러의 목표는 로봇의 질량 중심(CoM, centre of mass) 위치를 조정하여 ZMP 지점을 지지 영역 내부(발 아래)에 항상 유지하는 것이다. 성공적인 2족 동적 보행은 로터리 엔코더 피드백으로 위치와 속도, 가속도에 따라 다리 관절 각을 정밀하게 제어해야 한다.
결론
균형 제어는 안정적인 2족 보행을 위해 특히 중요하다. 엔코더 출력으로 로봇 자세를 추정하고 모든 관절이 따라야 하는 위치와 속도, 가속도 참조를 생성할 수 있다. 마그네틱 엔코더는 PAL 로보틱스에 유연한 위치 측정 해결책을 제공하며 엄격한 공간과 성능 요구 사항을 충족한다.
선택된 엔코더에는 상당히 자유로운 디자인을 가능하게 하는 인상적인 기능이 있다. 각 관절에 작용하는 순간 토크 제어로 균형을 제어하며, 각 로봇 다리의 안정적인 보행을 위한 올바른 위치를 설정한다. 높은 엔코더 정확도는 제어 신호의 오류를 최소화하여, 컨트롤러가 발 지지 영역 내에서 ZMP를 항상 유지하도록 로봇 위치를 신속하게 조정한다.
자료 제공: Renishaw(renishaw.com/palrobotics)


