


인공 지능을 갖춘 공압 기술이 적용된 로봇 그리퍼
Festo
 |
일상생활에서 우리는 붙잡기, 돌리기, 만지기, 타이핑, 누르기 등 다양한 작업을 할 때 손을 쓴다. 힘과 손재주, 훌륭한 운동 기술이 조화를 이룬 인간의 손은 자연에서 매우 유용한 도구이다. 따라서 그리퍼와 로봇의 협업은 매우 자연스러운 일이다. 그리퍼는 손을 모방한 것으로 인공 지능에 의한 학습으로 다양한 작업을 해결한다.
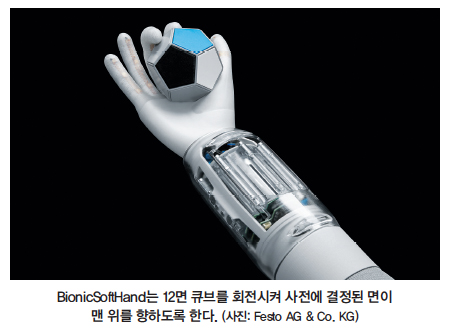
Festo는 공압식 로봇 그리퍼 BionicSoftHand를 출시했다.
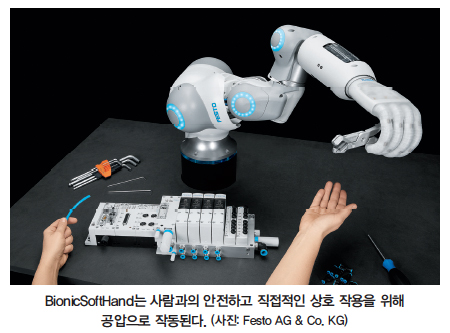 |
BionicSoftArm과 공압 경량 로봇을 결합한 미래 콘셉트는 인간과 로봇 간의 협업에 적합하다.
BionicSoftHand는 공압식이므로, 사람과 안전하고 직접적으로 상호 작용한다. 인간의 손과는 달리, BionicSoftHand에는 뼈가 없다. 손가락은 공기 챔버가 있는 유연한 벨로우즈 구조로 이루어졌다. 벨로우즈에는 신축성 있는 고강도의 실로 짠 특수 3D 섬유 코트로 싸인 손가락이 있다. 섬유의 도움으로 구조물이 팽창하며, 힘을 발생시키는 곳과 팽창이 방지되는 곳을 정확하게 구분한다. 이것은 가볍고 유연하고 적응력 있고 민감하며, 강한 힘을 발휘한다.
인공 지능
기계의 학습 방법은 인간과 비슷하다. 긍정적이든지 부정적이든지, 행동을 분류하고 학습하려면 그것에 대한 피드백이 필요하다. BionicSoftHand는 강화 학습법을 사용한다.
즉, 특정 행동을 모방시키기보다 손에 목표만 부여하는 것이다. 손은 그것을 달성하는 데 시행착오를 겪고, 수신된 피드백을 바탕으로 작업을 완전히 성공할 때까지 점진적으로 고쳐나간다.
특히 BionicSoftHand는 12면 큐브를 회전시켜 사전에 설정한 면을 위로 향하도록 한다. 필요한 이동 전략은, 컴퓨터 시각과 인공 지능 알고리즘을 통해 깊이 감지 카메라의 데이터를 사용하여 생성된 디지털 트윈의 도움을 받아 가상 환경에서 학습된다.
정확한 제어를 위한 비례 피에조 밸브
BionicSoftHand에 배관을 최소로 하기 위해 개발자는 손에 직접 장착하는 소형의 디지털 제어 밸브 터미널을 특별히 설계했다. 이는 그리퍼 손가락을 제어하기 위해 튜브를 전체 로봇 팔로 당기지 않아도 된다는 의미다. 따라서 BionicSoftHand는 공기의 공급과 배출을 위한 각각 하나의 튜브만으로 신속하고 간편하게 연결하고 작동시킬 수 있다. 비례 피에조 밸브(Proportional piezo valves)를 사용하면 손가락의 움직임을 정밀하게 제어할 수 있다.
 |
 |
 |
BionicSoftArm: 하나의 로봇 팔, 다양한 변형 가능
작업자의 수작업과 로봇의 자동화된 동작 간의 격차가 점차 줄어들고 있다. 인간과 기계는 안전상의 이유로 서로 차폐할 필요 없으며, 미래에는 같은 재료나 부품으로 동시에 작업할 수 있다.
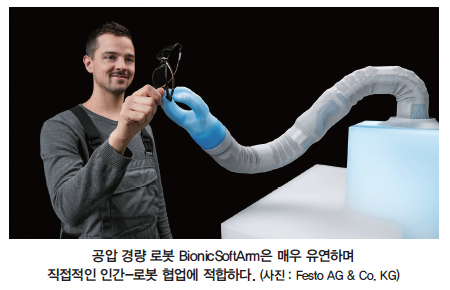
BionicSoftArm은 Festo의 BionicMotionRobot의 추가로 개발된 소형 제품인데, 응용 범위가 크게 확대되었다. 이것은 최대 7개의 공압식 벨로우즈 세그먼트와 로터리 드라이브를 결합하여 모듈식 설계로 만든다.
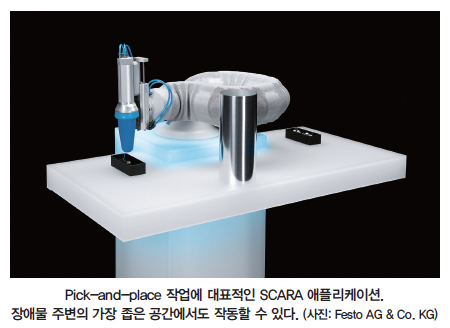
도달 범위와 이동성 측면에서 최대한의 유연성을 보장하므로, 매우 좁은 공간에서도 사용할 수 있으며 사람에게도 안전하다. 인간과 로봇의 직접적인 협업은 SCARA 애플리케이션의 대표적인 작업인 픽 앤 플레이스(pick-and-place)처럼 BionicSoftArm으로 가능하다.
유연한 적용 가능성
모듈식 로봇 팔은 설계와 그것에 장착된 그리퍼에 따라 다양한 애플리케이션에 사용된다. 유연한 운동학 덕분에 BionicSoftArm은 인간과 직접 안전하게 상호 작용한다. 동시에 운동학을 통해 생산 환경의 여러 위치에서 서로 다른 작업에 쉽게 적응한다. 케이지와 라이트 배리어 같은 값비싼 안전장치를 제거하면 전환 시간이 단축된다. 따라서 적응력과 경제적인 생산으로 활용도가 높아진다.
BionicFinWave: 독특한 핀 드라이브가 있는 수중 로봇
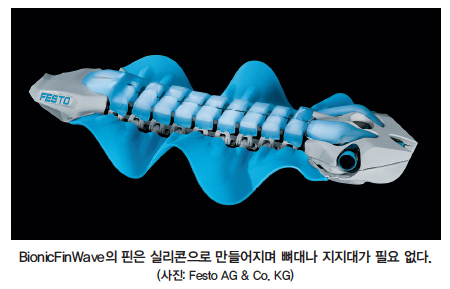
우리는 자연에서 수영 동작에 대한 최적의 구동 장치를 발견할 수 있다. 앞으로 나가기 위해, 해양 플라나리아와 세피아는 몸 전체 길이만 한 지느러미를 계속해서 물결 모양으로 움직인다. BionicFinWave의 바이오닉스 팀은 물결 모양 움직임으로 물은 뒤로 밀어내고 앞으로 나갈 추력을 만드는 이 지느러미 운동에서 영감을 받았다. 이 원리로 BionicFinWave는 아크릴 튜브 시스템을 통해 전방이나 후방으로 움직일 수 있다.
2개의 옆 지느러미는 실리콘으로 만들어졌으며, 뼈대나 다른 지지대가 필요 없다. 두 개의 핀은 9개의 작은 레버 팔의 왼쪽과 오른쪽에 부착되어 있다. 두 개의 서보모터가 전원을 공급한다. 인접한 두 개의 크랭크 샤프트는 레버에 힘을 전달하여 두 개의 핀을 개별적으로 움직여 서로 다른 샤프트 패턴을 생성시킨다. 이것은 느리고 정밀한 이동과 적은 양의 물을 스크류 드라이브처럼 소용돌이치게 하는 데 특히 적합하다. 카아던 조인트(cardan joint)는 각 레버 세그먼트 사이에 위치하여 크랭크 샤프트가 유연하게 움직이도록 한다. 이를 위해, 조인트와 연결봉이 포함된 크랭크 샤프트는 3D 프린팅 공정으로 하나의 플라스틱으로 만들어진다.
다양한 부품의 지능적 상호 작용
BionicFinWave의 몸체에 남아있는 부분들도 3D 인쇄되며, 복잡한 형태도 가능하다. 그리고 구멍들로 물에 뜰 수 있는 장치가 된다. 동시에 전체 제어와 조절 기술은 방수가 되어 안전하게 설치되고, 매우 좁은 공간에도 잘 들어맞는다.
공정 산업을 위한 새로운 충동과 접근법
바이오닉 기술 경험과 학습 네트워크를 통해 개발된 수중 자율 로봇과 새로운 드라이브 트레인 기술은 검사와 측정, 통계나 자료 수집 같은 작업에서, 물과 폐수 기술이나 다른 영역의 산업에서 미래 발전적이다.
그것은 검사와 측정 통계나 자료 수집 같은 작업에서, BionicFinWave 같은 미래 발전적 개념이 될 수도 있다. 이를테면, 물과 폐수 기술이나 다른 영역의 프로세스 산업이 있다.
자료 제공: Festo(www.festo.com)


