


위치 측정 정확도가 5축 공작 기계 성능에 미치는 영향 ②
HEIDENHAIN
가공 사례
매우 높은 정밀도의 5축 동시 가공
Telstar 축구공
1970년과 1974년 FIFA 세계 선수권에 사용된 축구공은 1963년에 NASA와 AT&T가 발사한 비군사 통신위성인 Telstar를 따라 이름 붙였다. Telstar 공은 20개의 흰색 육각형과 12개의 검은색 오각형으로 되어 있다. 이 공은 5축 공작 기계에서 밀링하였으며, 그 정확도를 측정하는 공작물이다.
Telstar 공작물은 사전에 선반에서 가공된 원재료를 세 단계로 가공하여 제작되었다.
• 수직 경로와 기울어진 커터가 있는 오각형의 3축 밀링
• 수평 경로와 경사 커터가 있는 육각형의 3축 밀링
• 이음새의 5축 밀링
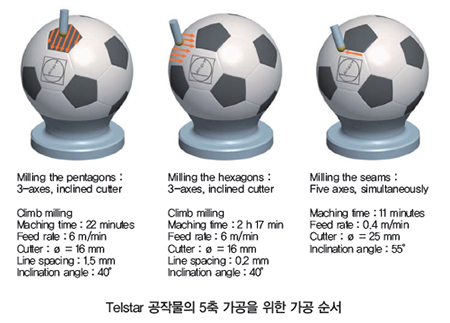 |
Telstar 공작물의 외관은 오각형과 육각형 사이의 ‘이음매(seams)’가 2시간 이상의 가공에 매우 정밀하게 밀링되어 시각적으로 완벽하다.
교차 부분에서 3개의 이음매가 정확하게 만나 다양한 커터 경사로 밀링된다. 절단기의 TCP(tool center point)가 정확히 똑같은 지점에, 세 가지 다른 경사로 배치되리 때만 교차점을 정확하게 가공할 수 있다.
그러나 커터의 세 경사각은 직선 축에서 큰 보정 이동이 필요하다. 각 이음매에, 교차점의 TCP 위치에서 선형 축과 회전축의 위치가 매우 다르다.
밀링 중에, 한 개 이상의 피드 축에서 위치 결정 오류가 발생하면 교차 부분에서 세 개의 이음매를 밀링할 때 TCP 위치가 필연적으로 일치하지 않게 된다. 교차로를 포함한 이음매를 정밀하게 가공하려면 모든 피드 드라이브의 위치 정밀도가 높게 유지해야 한다.
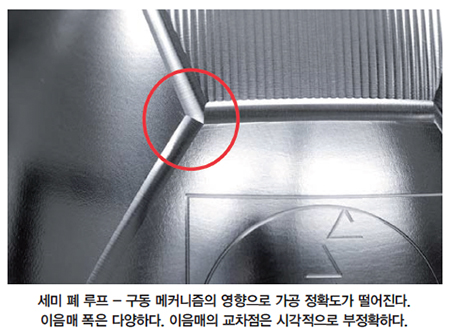
Telstar 공작물의 정확성을 간단히 시각적으로 평가하기 위해 지름 25mm의 커터로 전체 0.15mm 깊이의 솔기를 제작했다. 그 결과 이음매의 횡단면이 매우 넓어져 이음매의 깊이의 매우 작은 오차(±10μm 이하)도 이음매 폭을 명확하게 변동시킨다.
Telstar 공작물이 세미 폐루프의 기계에서 제조되는 경우, 리니어 축의 재순환 볼 스크롤 변속 오류와 로터리 축의 변속으로, 포지셔닝 정확도와 반복성이 제한된다. 그 결과 Telstar 공작물의 이음매 폭이 달라진다. 교차점은 각 이음매와 정확히 일치할 수 없으므로 솔기의 중심부에 확실한 변위가 발생한다.
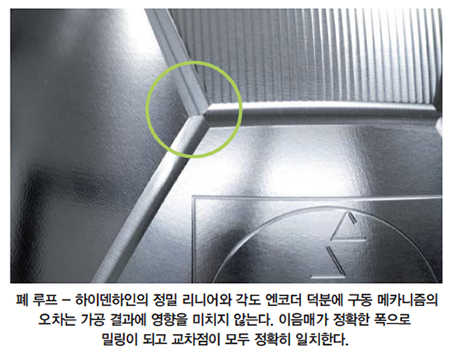
폐 루프에서 이송 축은 전체 이송 범위에 걸쳐 매우 높은 위치 결정 정확도와 반복성을 얻는다. 따라서 그것은 커터 방향으로도 크게 변경된다. 또, 각 단계의 가공에 상당한 시간이 걸려도 공작물을 정밀하게 가공할 수 있다.
이음매 경로의 교차점에서 정밀도를 볼 수 있다. 세 개의 인적한 이음매는 각 교차로에 정확하게 맞물린다. 또한 그 폭은 Telstar 공작물 전체에서 일정하다.
 |
 |
5축 동시의 플레인 밀링(Plain Milling)
다각형 공작물
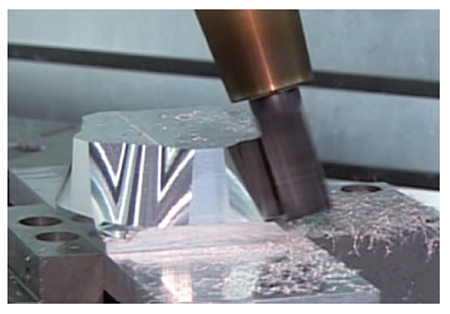
5축 가공으로 가공 시간을 상당히 줄인다. 다각형 공작물의 측면은 공작물이 1회전 하는 동안 5축 플레인 밀링(평삭)하여 완성한다. 볼 노우즈 커터(ball-nose cutter)로 외측면을 3축 가공할 때와 비교해 5축 가공은 가공 시간을 30%로 단축시킨다. 동시에 이송 축을 움직이는 정밀 가공은 이송 드라이브의 정확성을 엄격히 요구한다. 위치 측정의 유형에 따라, 추가로 필요한 로터리와 틸팅 축이 공작물 품질에 크게 제한할 수 있다. 따라서 정확한 엔코더와 제어 루프와 통합하는 데 특별히 주의를 기울여야 한다.
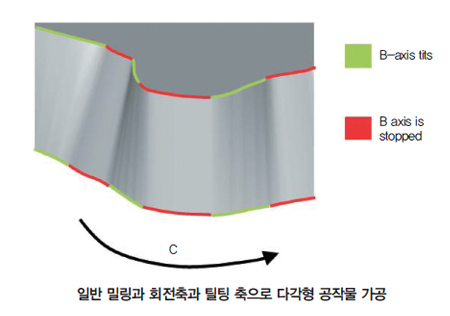
다각형 공작물의 둘레는 B축의 보간 이동과 동시에 C축의 1회 회전으로 가공된다. 측면을 가공하는 동안 B축은 1°에서 19° 사이의 기울기 범위에서 여러 번 안과 밖으로 기운다. 가공 결과, 위치 측정의 효과를 확인하기 위해, 피가공물을 B축으로 폐 루프와 세미 폐 루프에서 각각 가공했다. 다른 모든 축은 영구적인 폐 루프 상태였다.
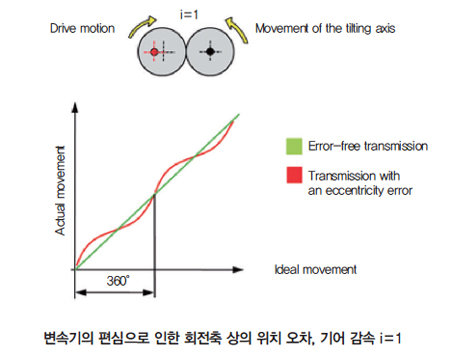
세미 폐 루프에서는 로터리 축의 기계적 오류로 위치 오류가 발생하여 결과가 부정확하다. 틸팅 축에 종종 다단식 기어링이 있는 드라이브가 있다. 틸팅 축의 균일한 운동을 위해 모든 기어 부속품은 높은 정확도로 정밀하게 제조되어야 한다. 기어의 편심 오차가 작아도 틸팅 축의 속도가 뚜렷한 변화를 일으킬 수 있다.
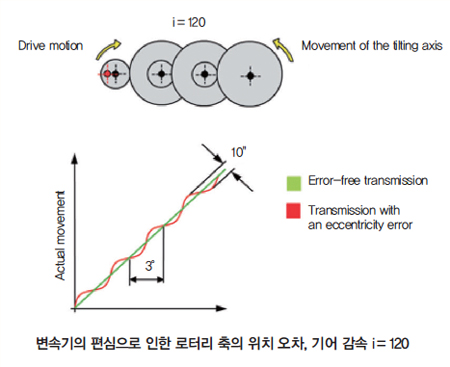
아래 그림은 기어 단계에서의 편심 효과를 보여준다. 정밀하게 조립된 기어를 쓴 변속기는 오차 없이 구동 모터의 움직임을 틸팅 축에 전달한다. 변속기 기어 휠이 편심된 경우, 틸팅 축의 이동은 정현파 오차를 갖는다. 예시된 다각형 공작물은 틸팅 축이 i=120의 투과율 감소를 갖는 밀링 기계에서 제조됐다. 모터 피니언은 직경이 40mm다. 피니언의 반경 방향 런아웃은 ±0.058mm다.
 |
틸팅 축이 세미 폐 루프로 제어되면, 변속기에 의해 생성된 사인파 위치 오차는 구동 제어기를 통해 검출되지 않는다. 편심 피니언을 가진 구동 모터의 1회전은 ±10 각 초의 범위에서 틸팅 축의 운동 오차를 유발한다. 기울기 각도에 따라 오차가 3°마다 반복된다.
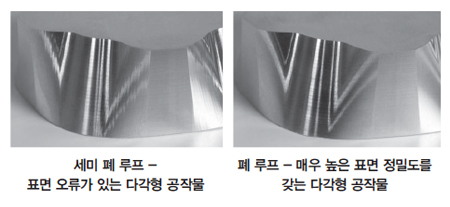
첫 번째 실험에서, 다각형 공작물은 반 폐 루프에서 가공된다. 변속기에 의해 발생된 위치 오차는 다각형 공작물의 측면 표면에서 표면 리플로 뚜렷하게 볼 수 있다. 결과로 나타나는 편차는 ±0.015mm다. 전송 오류는 틸팅 축이 이동하는 공작물의 섹션에서만 볼 수 있다.
 |
 |
두 번째 실험에서, 틸팅 축은 폐 루프에서 제어됐다. 여기서 광학 스캐닝이 가능한 하이덴하인 각도 엔코더가 쓰였다. 각도 엔코더는 틸팅 축에서 직접 축 위치를 측정한다. 이러한 방식으로 기어로부터 변속기 오류의 영향이 즉시 감지된다. 드라이브 컨트롤러는 매우 작은 편차에 즉시 반응하고 피드 모터의 동등한 카운터 이동을 생성한다. 따라서 전송 오류는 가공 결과에 영향을 미치지 않는다.
로터리 축의 하이덴하인 앵글 엔코더 덕분에, 측면 가공은 짧은 가공 시간과 동시에 높은 표면 품질과 정확도로 동시에 5축으로 밀링할 수 있다.
 |
 |
반대편 방향에서 가공
로터리 축의 정확도 요구 사항
프리즘형 부품의 측면은 반대 방향으로 가공되는 경우가 많다. 이 경우, 공작물을 공구에 경사지게 하기 위해 틸팅 축을 써서 한 면을 먼저 가공한다. 그리고 회전 테이블로 공작물을 180° 회전시켜 반대쪽을 가공한다.
반대 방향으로 하려면 로터리 테이블의 위치는 매우 정확하게 결정되어야 한다. 방향 전환 운동에서 작은 각도 오차조차도 공작물의 반대 면의 평행도에 오류를 발생시킨다. 회전 테이블의 중심에 고정된 500mm 모서리 길이를 가진 공작물에서, 단 2밀리도(millidegree)로도 표면에 수직으로 0.01mm의 오차가 발생할 수 있다.
로터리 축 전송(기어 샤프트의 재생, 탄성, 레이디 얼 런아웃)의 오류가 위치 제어에 포함되지 않고 보정되지 않기 때문에 가공 위치가 드라이브 모터(세미 폐 루프)의 샤프트에서 측정될 때 로터리 축에서 포지셔닝 오류가 발생할 수 있다. 구동 메커니즘의 설계에 따라 세미 폐 루프 제어로 ±10밀리미터 이상의 방향 전환 동작에서 포지셔닝 오류가 발생할 수 있다.
작업 테이블 이동을 직접 측정하는 정밀 앵글 엔코더를 써서 로터리 테이블의 정확성을 획기적으로 향상할 수 있다. 회전 테이블 기어의 변속 오류가 확인된다. 각도 엔코더로 보정되므로 위치 제어에서 보상된다(폐 루프). 폐 루프 작동에서 각도 엔코더의 정밀도는 회전문 운동의 정확도를 결정한다. 광학 스캐닝 기능이 있는 각도 엔코더는 0.3밀리초 미만의 값을 생성할 수 있다.
반대 방향으로 가공할 때의 회전 테이블 위치 결정 정확도의 영향을 설명하기 위해, 직육면체 부품의 한 면에 글자를 새긴다. 먼저, 기울어진 평면에서 공작물 면 중 하나를 5축 밀링 기계의 구성 요소에 프로빙(probing)한다. 볼 노즈 커터나 3축 보간된 업컷(up-cut) 또는 밀링을 써서 글자를 새긴다. 글자의 높이는 0.025mm이다. 그런 다음, 회전 테이블에서 구성 요소를 180° 회전시켜 반대쪽에 같은 깊이로 두 번째 글자를 새긴다.
먼저 공작물을 폐 루프에서 밀링한다(그림 참조). 그런 다음, 두 번째 공작물을 동일한 기계에서 세미 폐 루프로 가공한다(그림 참조). 그 차이는 곧 뚜렷해진다.
정확한 리니어와 앵글 엔코더를 쓴 폐 루프 제어로 밀링된 글자는 양쪽에 오류 없이 가공됐지만 반 폐 루프에서는 가공 오류가 보인다. 폐 루프로 밀링한 구성 요소의 뒷면 글자가 더 깊다. 왼쪽의 도구는 단순히 공기를 절단하는 것이다. 세미 폐 루프의 위치 의존이나 방향 종속적인 포지셔닝 오류로 기계 테이블과 공작물이 기울어져 가공 결함이 발생한다.
엔코더
5축 가공은 3축 가공과 비교하여 이송 범위와 축 이송 속도가 증가하므로 이송 구동 정밀도에 대한 요구 사항이 까다롭다. 피드에서 열과 기계 전달 오류가 발생하면 피드 드라이브의 위치가 가공 정밀도를 결정한다. 올바른 위치 파악으로 스크랩과 비용을 최소화한다.
따라서 높은 위치 결정 정밀도와 가공 속도가 필수인 공작 기계는 직선 축의 리니어 엔코더, 회전 ,틸팅 축의 앵글 엔코더가 필수이다.
하이덴하인의 리니어와 각도 엔코더는 축의 움직임을 바로 확인한다. 따라서 기계식 전달 요소는 위치 측정에 인 플레이스(in place)가 발생하지 않는다. 즉, 엔코더로 운동학적 오류, 열 오류, 힘의 영향을 측정하여 위치 제어 루프에 적용한다. 이렇게 하면 여러 가지 잠재적인 오류 요인을 제거할 수 있다.
리니어 축의 경우
• 볼 스크루의 열적 거동으로 인한 위치 결정 오차
• 취소 오류
• 가공 기계에 의한 구동 메커니즘의 변형 때문에 생기는 오차
• 볼 스크루의 피치 오차를 통한 기구 운동 오차
스위블(swivel), 틸팅, 로터리 축의 경우
• 기계적 전송 오류
• 취소 오류
• 가공 힘에 의한 구동 메커니즘의 변형으로 인한 오차
자료 제공: HEIDENHAIN(www.heidenhain.us)


