


서보 시스템 튜닝이 필요한 이유는 무엇이며 왜 중요한가?
Parker
서보 시스템 튜닝
모든 폐 루프(closed loop) 서보 시스템은 아날로그, 디지털 상관없이 약간의 튜닝이 필요하다. 이것은 서보의 특성을 조정해서, 최대한 입력 신호에 가깝게 따라가는 프로세스이다.
튜닝이 필요한 이유는 무엇인가?
서보 시스템은 오차(error)를 제어한다. 오차를 줄이려 서보가 움직이기 전에는 입력과 출력 차이가 있다. 시스템의 ‘게인(gain)’은 서보가 줄이려는 오차 정도를 결정한다. 높은 게인 시스템은 오차가 매우 작을 때 큰 보정 토크를 만든다. 최소한의 오차로 입력하여 출력이 나오게 하려면 높은 게인이 필요하다.
서보 모터와 부하 모두에 관성이 존재하므로, 모터가 입력의 변화를 따라가는 동안 서보 증폭기가 관성에 대해 가속하거나 감속해야만 한다.
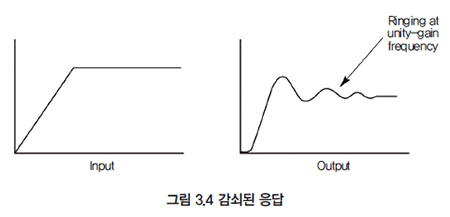
관성의 존재는 초과 수정(over correction)이 되는 경향이 있다. 시스템이 표적을 향해 오가기를 반복, 즉, oscillating(혹은 ringing)을 하게 된다(그림 3.1).
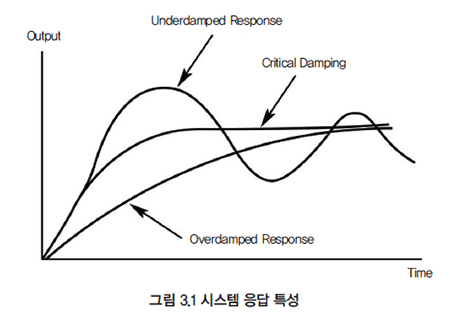 |
이 ringing은 감쇠돼야 하지만 너무 많이 감쇠되면 응답이 느려진다. 서보를 조정할 때 우리는 오버슛(overshoot)이 거의 없거나 전혀 없는 상태에서 가장 빠른 응답을 얻으려고 한다.
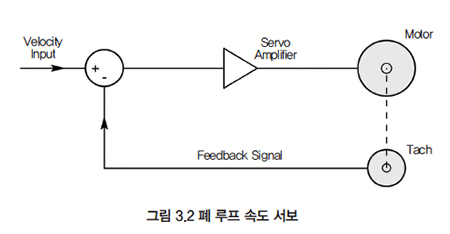
실제로 서보 튜닝은 아날로그 드라이브의 전위차계를 조정하거나 디지털 시스템에서 수치를 변경하는 것을 뜻한다. 이 프로세스를 효과적으로 수행하려면 드라이브에서 진행 중인 작업을 이해해야 한다. 불행히도 서보 시스템 동작의 이론을 대부분의 사람은 쉽게 이해하지 못한다. 따라서 일반적인 아날로그 속도 서보의 튜닝 과정을 설명하기 위해 단순화된 접근법을 쓰고자 한다. 이 접근법이 반드시 모든 서보 동작을 설명하지는 않는다.
 |
서보 이론에 대한 간략한 설명
서보는 네거티브 피드백을 갖는 폐 루프 시스템이다. 피드백을 포지티브로 만들면 oscillating이 생긴다. 따라서 서보가 제대로 작동하려면 피드백이 항상 네거티브여야 한다. 그렇지 않으면 서보가 불안정해진다. 실제로 그것은 명쾌하지 않다. 인풋에서의 급격한 변화로 오버슛이나 울림이 발생하는 경우 서보는 대부분 진동자(oscillator)가 된다.
그렇다면 피드백이 늘 네거티브로 유지되지 않는 이유는 무엇일까? 우선 ‘네거티브’의 뜻을 분명히 해야 한다. 네거티브는 피드백 신호가 역상임을 뜻한다. 입력이 저주파 사인파로 구동되면 피드백 신호(예: 사인파)는 180° 위상이 어긋나게 된다. 180° 위상 변위는 증폭기 입력 단의 반전(inversion)으로 달성된다(실제로는 tacho를 올바른 방법으로 연결해 간단히 달성할 수 있다. 잘못된 방향으로 연결하면 모터가 제어되지 않는다).
서보 시스템 원리상 주파수와 위상에 따라 시스템 특성이 달라진다. 따라서 저주파에서 네거티브로 시작하는 피드백은 고주파에서 포지티브로 바뀔 수 있다. 그 결과로 오버슛이나 울림(ringing), 지속적인 진동(oscillating)이 발생할 수 있다.
 |
서보 튜닝의 목적은 시스템이 불안정하게 작동하지 않고 최상의 성능을 발휘하게 하는 것이다. 따라서 서보 구성 요소의 특성을 보상하고 안정성을 유지해야 한다.
폐 루프 시스템에서 모든 것은 상호 작용하므로 시스템의 안정성을 분석하기 어렵다.
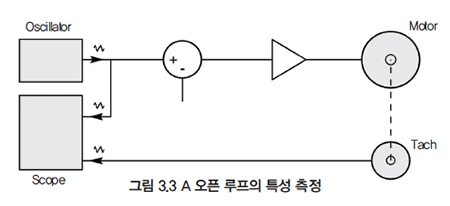
시스템 출력은 반대 위상으로 입력해 피드백이 된다. 사실 이는 상쇄돼 없어지므로 측정할 것이 없다. 가장 좋은 방법은 오픈 루프(open loop)에서 어떤 상황이 발생하는지를 확인하는 것이다. 오픈 루프의 특성을 측정하면 특정 입력에 응답하는 출력 피드백 신호가 무엇인지 알 수 있다. 서로 다른 주파수에서 게인과 위상 변화를 측정할 필요가 있으며 결과를 그래픽으로 구성할 수 있다. 일반적인 서보 시스템의 경우 결과는 다음과 같다.
게인 스케일(눈금)은 데시벨(dB)이며 로그 스케일이다(6dB 감소는 진폭의 약 50% 감소에 해당한다). 0dB 라인은 오픈 루프에서의 게인 ‘1(일치)’으로 나타나므로, 이 주파수에서 입출력 신호는 똑같은 진폭을 갖는다. 게인 특성에서 하강하는 응답은 주로 모터 자체의 관성 때문이다.
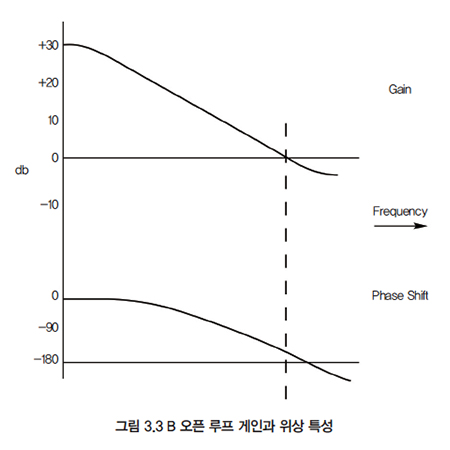 |
위상 변화는 도(degree) 단위이며 입력과 출력 간의 위상 지연을 보여준다. 피드백 루프는 낮은 주파수(즉, 180° 위상 차이)에서 네거티브 피드백을 제공하도록 구성됐다. 만약 시스템 구성 요소로 도입된 추가 위상 지연이 180°에 도달하면, 피드백 신호는 360°씩 이동해 다시 입력과 위상이 같아진다. 어느 시점에서 원래의 입력보다 더 큰 피드백 신호를 얻는지 위상과 함께 확인해야 한다. 진동으로 이어지는 출력이 계속 증가하므로, 이것은 긍정적인 피드백으로 볼 수 있다.
필요한 전문 수학 지식과 시스템에 대한 충분한 데이터를 갖고 있다면 거의 모든 서보 시스템의 게인과 위상 특성을 매우 정확히 예측할 수 있다. 실제로 특정 안정성 문제가 지속되지 않는 이상, 이것은 거의 측정할 필요가 없다. 그러나 루프에서 180° 위상 이동이 있을 때 문제가 발생할 수 있다.
이 경우, 오픈 루프 게인은 1보다 작아야 하므로 피드백이 되는 신호가 입력보다 작다. 안정된 시스템에 대한 기본 요구 사항은 다음과 같다. 위상 변이가 180°일 때는 오픈 루프 게인은 1보다 작아야 한다. 이 조건이 겨우 충족되면(즉, 게인이 1에서 위상 지연이 180도에 가까워짐), 입력이 빠르게 변한 뒤에 시스템이 울린다(현장에선 ‘시스템이 운다’고 함).
 |
실제 서보 시스템의 특성
부하가 걸리지 않은 드라이브-모터-태크 시스템(drive-motor-tach system)의 일반적인 오픈 루프 게인과 위상 특성은 그림 3.5와 비슷하다.
첫 번째 주의할 점은 약 2kHz의 주파수에서 게인 곡선의 뚜렷한 스파이크(spike)이다. 이것은 샤프트 공진과 모터-태크 사이의 샤프트에서 비틀림 진동 때문에 발생한다.
이때, 위상 플롯이 위태로운 180° 라인을 통해 극적으로 움직이는 것이 관찰된다. 즉, 이 주파수에서 루프 게인은 1보다 작아야 한다. 그렇지 않으면 시스템이 진동한다.
시간 상수(Time Constant) 컨트롤은 앰프의 게인이 떨어지기 시작하는 빈도를 결정한다. 오디오 앰프의 고음 컨트롤과 비슷하게 생각하면 된다.
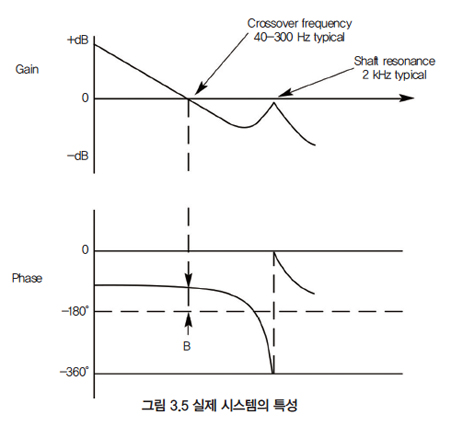 |
시간 상수 제어를 조정할 때, 고주파 게인을 변경해 게인 스파이크를 2kHZ에서 0dB 바로 아래로 유지한다. 너무 높은 게인(시간 상수가 너무 낮음)으로 모터는 약 2kHz로 휘파람 소리를 낸다.
두 번째는 크로스오버 주파수(Crossover Frequency)이다. 이 주파수는 게인 곡선이 0dB(단위 게인)를 통과하는 주파수이다. 이 주파수는 보통 40~300Hz이다. 위상 플롯에서 ß(베타)는 교차 주파수에서의 위상 마진이다. ß가 매우 작으면 시스템이 오버슛하고 크로스 오버 주파수에서 울린다. 따라서 ß는 댐핑의 정도를 나타낸다. ß가 클 경우 시스템은 크게 감쇠한다.
댐핑 컨트롤은 크로스 오버 주파수에서 위상 마진을 증가시킨다. 가속도 피드백이라고도 하는 리드 보상(lead compensation)을 적용해 작동한다. 보상 네트워크는 크로스 오버 주파수 영역에서 위상 리드(phase lead)를 만들어서 위상 마진을 증가시켜 안정성을 향상한다.
댐핑을 증가시켜도 2kHz 피크에서의 게인이 감소하는 경향이 있다. 따라서 불안정성이 발생하기 전에 더 높은 게인을 쓸 수 있으며, 댐핑을 설정한 뒤에는 시간 상수를 다시 조정해야 한다.
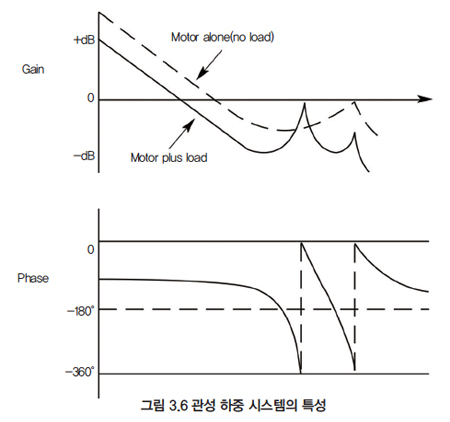 |
부하 관성을 추가 할 때의 효과는 무엇인가?
외부 부하는 게인과 위상 특성을 변경한다. 더 큰 관성 때문에 전체 게인이 감소할 뿐만 아니라 모터와 부하 사이의 비틀림 진동으로 추가 게인 스파이크가 발생한다. 이 게인 스파이크는 원래의 2kHz 스파이크보다 클 수 있다. 이 경우 시간 상수를 조정하면 모터가 더 낮은 주파수에서 윙윙거리기 시작한다.
이 두 번째 스파이크의 진폭은 모터와 부하 사이의 커플링 준수나 강성에 따라 달라진다. 탄력 있는 커플링은 게인이 큰 스파이크를 만든다. 발진 방진을 위해 게인을 줄여야 하므로 시스템 강성이 떨어지고 반응 속도가 느려진다. 따라서 성능이 좋으면 모터와 부하 사이에 비틀림 강성 커플링을 써야 한다.
자료 제공: Parker(www.parker.com)


