


캠브리지 컨설턴트 / 인간 손의 정교함을 닮아 물류 산업의 획기적 발전에 기여할 로봇 ‘행크’
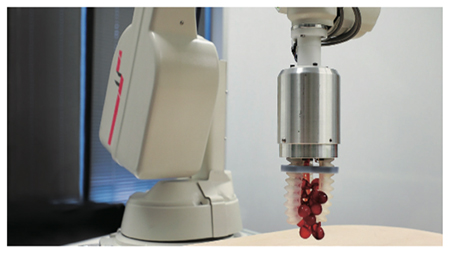 |
행크는 공기압으로 손가락을 제어하여 구부리고 힘을 가할 수 있으며, 손가락은 촉각 센서에 따라 개별로 제어된다.
또, 행크의 손가락은 물체를 쥐기 위해 밀리미터 단위의 정확한 위치 지정이 필요없으며, 인간의 손이 물체를 쥘 때와 같이 손가락이 물체에 닿을 때까지 다가간다. 물체의 위치를 파악하면 해당 위치에 맞게 손가락 위치를 조정한 다음 물체를 쥐는 방식이다.
실리콘 재질로 만들어진 행크의 내부는 비어있으며, 새롭게 적용된 센서들이 손가락 모양의 실리콘 성형 과정에서 내장되고 공기 실(air chamber)이 중심을 지나간다. 행크의 손가락의 표면은 유연하며 식품을 만져도 안전하며 닦아낼 수 있고, 손가락이 손상되거나 마모되더라도 저렴한 비용으로 교체할 수 있도록 개발됐다.
자료 제공: 캠브리지 컨설턴트(www.cambridgeconsultants.com)


