


디지털 현미경 이미징 처리의 최적화 구현을 위한 모션 시스템 설계 방법
Dover Motion
 |
많은 생물 의학 장비의 중심에는 자동화된 디지털 현미경이 있다. 시스템의 대부분은 epi(대물렌즈를 통한) 조명으로 간단한 명시야 이미징(bright field imaging)을 사용하지만 다른 형태들은 투과 조명, 형광 현미경, 암시야 조명(dark field illumination), TIRF, Nomarski, 공 초점 등을 사용한다.
간단한 광학 규칙은 모든 경우에서 애플리케이션에 맞게 시스템을 최적으로 구성하는 데 사용할 수 있다. 이런 규칙은 시스템의 메커니즘에 대한 요구사항을 도출한다. 여기서는 광학 및 기계가 어떻게 상호 작용하는지 탐구하고 이미징 처리량을 최적화하는 몇 가지 방법을 보여준다.
Step 1
첫 번째 단계는 시스템에 필요한 광학 해상도의 양을 결정하는 것이다. 세포핵의 미세한 구조 형태를 목표로 하는 병리학 응용은 0.35µm 해상도가 필요하다.
반면 간단한 포유류 세포 계수 애플리케이션은 2µm의 해상도로도 잘될 수 있다. 현미경 대물렌즈의 핵심 속성은 NA(Numerical Aperture)로 대물렌즈를 통과하는 빛에 대한 원뿔 반각의 사인이다.
애플리케이션에 적절한 NA는 0.5λ/R과 같으며, 여기서 λ는 조명의 파장(일반적으로 0.5µm)이고 R은 동일한 단위의 원하는 해상도이다. 셀 카운팅 애플리케이션(cell counting application)은 0.12NA를 요구하는 반면, 병리학 애플리케이션은 0.70NA를 요구할 것이다. NA를 선택한 상황에서 배율은 더 이상 자유 변수가 아니다.
NA가 높을수록 대물 배율이 높아진다. 현미경 대물렌즈의 일반적인 NA 범위는 4X : 0.1에서 0.2, 10X : 0.25에서 0.4, 20X : 0.4에서 0.8, 40과 60X : 0.65에서 0.95와 같다. 주어진 배율 안에서 더 높은 NA 목표는 비싸지만 더욱 높은 해상도를 제공한다.
여기서는 필요한 해상도가 0.4µm이고 사용자가 20배, 0.70배의 목표를 선택했다고 가정한다.
Step 2
다음 단계는 대상에 유한한 결합을 갖고 있는지 또는 무한대로 수정됐는지 여부이다. 대물렌즈와 센서 사이에 광학 요소가 필요 없는 경우 유한 공액 대물렌즈(일반적으로 160 또는 210mm 튜브 길이)를 사용할 수 있지만, 대부분의 경우 빔 스플리터, 형광 필터 큐브, 기타 광학 요소는 대물렌즈와 센서 사이에 필요하다.
이 경우 끝없이 보정된 대물렌즈를 선택하고 마지막 광학 요소와 센서 사이에 튜브 렌즈를 추가해야 한다. 튜브 렌즈는 보통 단일 배율을 갖지만 다른 기능을 사용할 수 있으므로 전체 배율을 조정할 수 있다. 총 배율은 객관적인 배율과 튜브 렌즈 배율을 곱한 값과 같다.
배율을 선택하면 생물학적 샘플에서 시야(FOV)를 처리할 수 있다. 이는 단순하게 이미징 센서 크기를 배율로 나눈 것이다.
예를 들어, 이미지 센서가 10mm 정사각형이고 배율이 20X 이면 FOV는 0.5mm 정사각형이다. 표준 25 x 75mm 유리 슬라이드나 티슈 섹션 또는 사용자 정의 플로우 셀(flow cell)이든, 일반적인 생물학적 샘플은 이 시야보다 몇 배 더 커야 한다.
프로그래머블 X-Y 스테이지는 샘플 전체 영역에 걸쳐 많은 수의 작은 시야를 한 화면에서 다음 화면으로 순차적으로 빠르게 이미지화할 수 있다. 거대한 이미지를 단순히 찍기만 하는 것은 비실용적이다. 이미지 센서가 커지면서 비용이 상승하고, 현미경 대물렌즈가 25mm 이미지 직경(17.7mm 이미지 센서의 대각선)에 대해 가장 많이 교정된다.
X-Y 단계의 작업은 두 가지다. 한 FOV에서 다음 FOV로 가능한 한 빠르고 정확하게 도약할 수 있으며 새로운 FOV에서 신속하게 해결할 수 있다. 광학 잔류 진동은 광학 분해능 아래에 있다. 스테이지가 광학 해상도 안으로 정해지면 이미지 노출이 시작된다. 이미지 통합이 완료되면 디지털 카메라가 이미지를 호스트로 내려받는 동안 스테이지가 새로운 FOV로 도약한다. X-Y 스테이지의 이동은 적어도 샘플 길이와 너비가 같아야 하며 샘플로드 및 언 로딩을 허용하려면 추가 이동이 필요할 수 있다.
X-Y 스테이지를 다양한 수준의 성능으로 구현하는 데는 여러 방법이 있다. 저속 처리 애플리케이션에는 스테핑 모터와 리드 스크루가 적합하다.
매번 이동이 끝나면 예정 시간을 정해서 부하 질량의 잔류 진동과 너트/베어링의 컴플라이언스가 댐핑 되도록 한다. 리니어 서보 모터와 리니어 엔코더를 사용한 다이렉트 드라이브 스테이지는 최고 수준의 성능을 제공한다.
이동 크기(FOV)가 0.75mm인 경우 Dover Motion MMG 시리즈와 같은 다이렉트 드라이브 스테이지가 가능하며, 약 50밀리 초 이내에 0.5µm 미만으로 안정될 수 있다. 디지털 카메라의 통합 시간과 조도에 따라 초당 16개의 이미지를 얻어 3/4을 획득할 수 있다. X-Y 스테이지의 실제 해상도는 광학 해상도보다 몇 배 더 미세해야 한다. 위의 20X, 0.70NA 예시에서 스테이지 분해능은 적어도 0.1µm이어야 한다.
이미지 센서는 수백만 개의 개별 픽셀로 구성돼 있다. 이미지 센서에서 광학 해상도가 1~2 픽셀에 해당하도록 픽셀 크기를 선택하는 것이 좋다. 0.4µm의 해상도를 가진 20X, 0.70NA 예제의 경우 해상도에 배율(20X)을 곱하면 8µm이 된다. 4µm ~ 8µm의 센서 픽셀이 이 애플리케이션에 적합하다.
Step 3
다음 과제는 샘플에 정확하게 초점이 맞춰지도록 하는 것이며, 이를 위해 피사계 심도(DOF)를 계산해야 한다.
피사계 심도는 정확한 초점에서 샘플을 옮기고 샘플의 세부 묘사를 완전히 해결할 수 있는 광축을 따른 거리이다. 주어진 NA와 대물렌즈와 샘플 사이에 공기가 있는 경우 DOF는 다음과 같다.
여기에서 NA는 개구수이고 λ는 빛의 파장(일반적으로 0.5µm)이다. 거의 모든 상황에 자동화된 Z축 대물렌즈 포지셔너가 샘플에 대해 초점을 유지해야 한다.
4X 0.15NA와 같은 낮은 NA 목표의 경우, 피사계 심도는 무려 22µm이며 단순한 리드 스크루 기반 스테이지 또는 캠이 목표를 정확한 초점으로 이동시키는 데 적합하다.
그러나 높은 NA 시스템은 요구사항이 훨씬 엄격하다. 20X, 0.80NA 아포 크로매틱 대물렌즈(apochromatic objective)의 피사계 심도는 +/- 0.48µm에 불과하다. 이 수준의 정밀도는 더 높은 수준의 Z 스테이지 성능을 필요로 한다. 즉 5nm 분해능의 Dover Motion MMG와 같은 직접 구동 스테이지가 그 이상의 작업을 담당한다.
Step 4
최종 과제는 정확한 초점을 보장하기 위해 Z 초점 축의 어떤 위치를 명령해야 하는지 아는 것이다. 얇은 표본의 경우 빔 추적기로 대물렌즈를 따라 내려가는 연속 추적 레이저 자동 초점 시스템(continuous tracking laser autofocus system)을 사용하면 된다.
이와 같은 시스템은 커버 슬립의 아래쪽 반사를 감지할 수 있다. 표면의 광학 코팅은 레이저 자동 초점의 IR 파장을 강하게 반사하면서 가시광선을 통과시키도록 설계될 수 있다. 두꺼운 표본은 표본 안에 있는 여러 평면에서 이미지를 수집하고 가장 높은 명암 비의 이미지를 선택해야 된다.
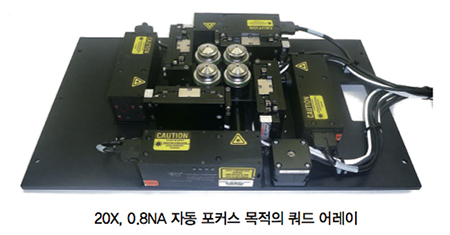
예산이 지원될 때 이미지 처리량을 높이는 궁극적인 방법은 카메라를 추가하는 것이다. 사진은 카메라 시스템 네 개에 대해 대물렌즈의 끝을 보여준다. 36mm 피치의 20X와 0.80NA 대물렌즈 4개가 각각의 직접 구동 포커스 축(MMG)에 있고, 4개의 연속 추적 레이저 자동 초점이 있다. 이 시스템은 초당 3억 5천만 픽셀을 획득하고 처리할 수 있다.
생물학적 시료의 이미지를 얻는 것은 복잡하고, 다양한 진단 장비에서 차츰 요구되고 있다.
작업 흐름을 올바르게 수행하려면 여러 기술 분야의 긴밀한 협력이 필요하다. 간단한 규칙을 따라 광학 및 기구 설계 요소가 애플리케이션 요구사항에 부합하는지 확인하는 것이 좋다.
자료 제공 : Dover Motion(www.dovermotion.com)


