


광학 현미경 모션 제어
Dover Motion
 |
전망
수세기 동안 현미경에 사용된 유일한 센서는 접안렌즈(또는, 2안 현미경의 접안렌즈 두 개)를 통해 보는 사람의 눈이었다. 수동으로 초점을 맞췄으며, 사용하는 사람과 광학의 품질에 의해 초점 품질이 결정됐다. 지난 세기 동안 3안 현미경이 필름 카메라 추가를 가능하게 했으며, 초점은 사용자가 직접 맞췄다. 최근에는 복합 아날로그와 디지털 이미지 센서가 많아졌고, 이로써 완전히 자동화된 현미경이 가능해졌다. 오늘날 고성능의 CCD 및 CMOS 센서가 널리 보급돼 있어 자동화된 디지털 현미경의 사용이 크게 확대됐다. 광학 구성에는 명시야(bright field), 암시야(dark field), Epi 형광, TIRF(total internal reflection fluorescence), 공초점(confocal), 위상 대비(phase contrast) 및 차동 인터페이스 대비(DIC, differential interface contrast)가 포함된다. 최근에는 구조화된 조명(structured illumination) 및 광시트 현미경(light-sheet microscopy)을 비롯한 다양한 고해상도 기술이 등장했다.
현미경에 대한 고성능의 발전은 정확한 포커싱이 필요한 애플리케이션을 증가시켰다. 자동화된 디지털 현미경 검사는 세포 이미징·진단 장비, 자동 검사·계측 및 DNA 시퀀싱(sequencing)과 같은 광범위한 응용 분야를 지원한다. 대부분의 애플리케이션에서 샘플은 시야보다 크기 때문에 정밀한 XY 이동이 필요하다. XY 모션은 순차적 필드 이미징, 스테핑(필드에서 필드로), 혹은 일정 속도로 스캐닝 중에 이미지가 수집되는 TDI(Time Delay Integration) 스캐닝 이미징을 수행할 수 있다. 응용 분야에서 광학축을 따라 대상의 위치를 정밀하게 자동 제어를 해야 한다.
현재의 기술
현미경 검사에서 초점 자동화는 두 가지 방법 중 하나로 수행됐다. 첫 번째 방법은 일반적으로 현존하는 현미경의 애드온(add-on)으로 구현되며, 스테핑 모터와 고무벨트가 미세 초점 노브(fine-focus knob)를 구동하는 데 사용됐다. 이는 비용 효율적이지만 여러 문제로 어려움을 겪는다. 대표적으로 스테핑 모터의 낮은 각도 강성, 정확성 및 반복성 문제, 그리고 낮은 대역폭으로 인한 고유 백래시를 들 수 있다. 이 방법은 콘트라스트 기반의 자동 초점을 사용하는, 처리량이 낮은 디지털 이미징에 적합하다. 반면에 처리량이 크거나 높은 NA(Numerical Aperture) 현미경 이미징 작업에는 적합하지 않다. 고성능 이미징을 위한 더 일반적인 기술은 전용 Z축 포커싱 스테이지(stage)를 사용하는 것이다. 기본적으로 피에조 액추에이터(piezo-driven actuators)를 기반으로 하며, 피에조 액추에이터는 현미경 포커싱 시장에서 우세함에도 불구하고 뚜렷한 한계가 있다.
무엇보다도 피에조 스테이지의 이동 거리는 매우 제한적이다. 전통적인 피에조 스택을 기반으로 하는 스테이지의 경우, 이동 거리는 일반적으로 100 또는 200μm로 제한된다. 이는 대물과 샘플 사이의 구조적 루프를 구성하는 많은 수의 부품에 대해 엄격한 허용 오차를 유발하며, 허용 오차만으로도 이동 거리를 상당히 제한시킬 수 있다. 또한, 피에조 액추에이터는 샘플 캐리어에서 요소 제거와, 샘플의 로드 및 언 로딩을 위한 상향 또는 하향 이동이 불가능하다. 뿐만 아니라 조직표본과 같은 광학적으로 두꺼운 주제에 적합하지 않다. 일부 시스템에서는 설계자가 미세 분해능의 피에조 스테이지를 코스 분해능(이동 구간이 긴 스테이지) 위에 태워서, ‘매크로/마이크로’ 전략을 구현할 수 있다. 이 방법은 하이브리드 서보 제어 및 비용 증가로 인해 축 수를 두 배로 필요로 하므로 권장하지 않는다.
 |
 |
피에조 액추에이터는 오픈 루프 모드에서 작동할 때 높은 수준의 히스테리시스(hysteresis)를 나타낸다(이동의 15% 정도). 또한 스텝 이동 후에 위치를 벗어나게 되는 경향이 있다. 결과적으로 피에조 스테이지는 위치 피드백 장치와 커패시턴스 게이지가 통합된다. 이는 훨씬 더 정밀한 폐쇄 루프 작동을 가능하게 하지만, 시스템 비용도 상당히 증가시킨다. 피에조 제어 전자장치는 일반적으로 적은 개수로, 그리고 비싸고 부피가 큰 제품으로 제작되는 경향이 있다. 피에조 액추에이터의 매우 짧은 이동 구간 문제를 해결하기 위해 접근법이 개발됐다. 그 중 하나는 레버 증폭 기술이다. 400 또는 500μm로 이동 거리를 증가시킬 수 있지만, 축 방향 강성을 희생시키면서 수행하게 된다. 모든 피에조 시스템은 스프링-질량 주파수에서 감쇠가 없는 높은 Q-공진을 처리해야 한다. 공진의 주파수는 기계적 증폭 비율에 따라 감소한다. 결과적으로 서보 대역폭이 현저히 낮아지고, 불만족스러운 스텝 및 세틀 성능을 나타낸다.
이 외에도 피에조 액추에이터가 있다. 액추에이터는 피에조 핑거(piezo finger)가 세라믹 스트립에 대한 공진에서 무제한으로 움직인다. 하지만 디바이스에 결함이 많다. 즉, 전달 함수 내에 매우 큰 비선형성이 포함돼 있어 안정된 루프를 흔들어 놓는다. 성능과 신뢰성은 예압과 포지션 그리고 시간에 대한 함수관계에 놓여 있다. 고속 접촉 핑거가 세라믹 스트립에 겹치거나 마모시킨다. 그러므로 공진하는 피에조 액추에이터는 권장되지 않는다. 쇼트 스트로크(short stroke) 피에조 액추에이터는 전형적으로 휘는 가이드웨이에 의존하게 되고, 가이드웨이는 고유의 한계를 지닌다.
균형 문제
다이렉트 드라이브 액추에이터는 로렌츠 힘(Lorentz force)과 광학 리니어 엔코더를 사용해 고정밀 포지셔닝을 제공하지만, 일반적으로 자동 디지털 이미징에 사용되지는 않는다. 전력손실이 발생할 경우 값비싼 렌즈와 샘플이 충돌할 가능성이 크기 때문이다. 문제를 해결하기 위한 아래와 같이 다양한 항목이 시도됐다.
• 고속 기계식 브레이크
대부분의 디지털 현미경 응용 분야에서 매우 짧은 작동거리에 있을 때 충분히 빠르게 반응하지 못한다
• 균형의 범위
공압식 평형추(counterbalances)가 사용됐다. 압축 공기가 손실될 때 깨끗한 건식 압축공기가 필요하고 렌즈 충돌 위험이 있다.
• 반발 자석
자석의 힘은 거리에 대한 세제곱의 역으로써 변하므로, 매우 짧은 이동 거리로 제한된다. 높은 비선형 힘 프로파일 역시 대역폭 서보 루프의 폐쇄를 복잡하게 만든다.
 |
 |
• 스프링
복원력은 후크의 법칙에 따르며, 이동 거리에 따라 선형적으로 변화한다. 스프링은 가능한 솔루션 중 하나다. 하지만 저주파의 스프링-질량 공진을 유발하므로, 고 대역폭의 서보 루프 튜닝을 복잡하게 만들 수 있다. 스프링은 원하는 이동 범위에서 힘의 변동을 최소화하기 위해 길게 만들어져야 한다.
• 케이블 및 평형추
마찰과 증가된 관성 그리고 평형추의 필요성을 포함해야 하는 여러 가지 단점이 있다. 다이렉트 드라이브 리니어 모터는 현미경에서 수직 애플리케이션(예시 : 포커싱)에 사용될 때 또 다른 문제에 직면한다. 기계적 장점이 없다면 중력 m*g을 직접 경험하게 되고. 그 반대 방향으로 힘을 가해야 한다. m은 현미경 대물렌즈의 질량과 장착 브래킷 및 Z축 초점 스테이지의 이동 질량을 나타낸다. 모터가 소비해야 하는 힘 즉, 일정하고 예상된 힘에 반대로 작용시키기 위한 힘은 (m*g/Km)2이다. g는 중력 가속도(9.8m/s2)며, Km(in N/root watt)은 리니어 모터 상수다. 1kg의 총 이동 질량의 경우, 1와트에서의 모터 전력 손실을 유지하려면 9.8N/root watt가 필요하다. 이는 상당히 크고 무거운 리니어 모터를 의미한다.
다이렉트 드라이브 리니어 모터 스테이지의 이점
• 매우 높은 나노미터 수준의 해상도
• 매우 높은 가속 및 세틀 시간(settle times)
• 긴 이동 거리(피에조/플렉셔 스테이지와 비교했을 때)
• 높은 서보 대역폭과 감쇠가 심한 응답
• 매우 높은 강성 : 플렉셔 스테이지에서 일반적인 평면 외 컴플라이언스가 없다.
• 서보 튜닝을 변경할 필요가 없고 서비스 수명이 길다.
고성능 포커싱 애플리케이션의 경우, 렌즈의 충돌 위험을 발생시키고 원치 않는 모터 가열을 유발시키는 중력이 다이렉트 드라이브 스테이지의 주요 문제다. 이로 인해 Dover Motion은 일정한 힘의 콤팩트한 수동 자기 평형추(passive magnetic counterbalances)를 개발하게 됐다. 5mm~150mm의 이동 거리와 1N~200N까지의 힘으로 설계했다. 스프링과 달리, 일정한 힘의 자기 평형추에는 ‘스프링 상수’가 없으므로 스프링-질량 공명을 생성하지 않는다. 스프링-질량 공명은 전력 손실 시 샘플에서 멀리 떨어진 렌즈를 편향시키기 위해 추가된 약간의 힘으로 중력을 거스르는 것이다.
수동 자기 평형추는 효과적으로 충돌 문제를 해결하고 m*g에 반대되는 리니어 모터에 대한 필요성을 없앤다. 리니어 모터는 훨씬 작아지고 여전히 높은 가속도의 성능을 제공한다. 효과적인 평형추의 존재는 휴지 시에 모터 가열을 완전히 무시할 수 있는 수준(~70mW)으로 감소시킨다. Dover Motion은 근래에 수동 자기 평형추를 갖춘 표준 선형 모터 스테이지를 출하했다. 그러나 자동화된 디지털 현미경에 초점을 맞춘 고성능의 전용 애플리케이션을 위해, 아직도 두 개의 파라미터를 최적화해야 한다. 체적 효율과 비용이 바로 그것이다. 표준 스테이지 역시 현미경 응용 분야에 많은 유용한 특수 기능이 부재하다.
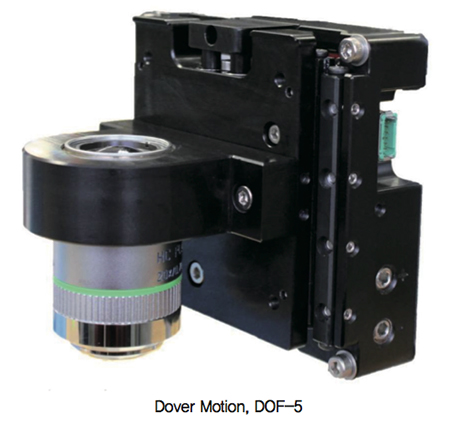
포커싱 스테이지 DOF-5
기존 Dover Motion 다이렉트 드라이브 스테이지는 수직 방향으로 장착하고 자기 평형추를 장착할 수 있지만, 이동 거리는 정밀 포커싱에 필요한 것보다 상당히 멀다. 제품들은 이동 질량, 전체 크기, 특징 및 비용을 포함해 몇 가지 다른 측면에서 이상적이지 않다. 앞서 설명된 초점을 맞추는 여러 애플리케이션들을 통해, 백지에서 시작해 전문적인 렌즈 포커싱 스테이지를 설계해보는 것이 가치 있었다. 이것이 ‘DOF-5(Dover Objective Focuser, 5mm 이동)’의 초기 프로토타입으로 이어졌다. ‘심도(Depth of Field)’를 의미하는 두 문자와의 겹침은 전적으로 의도된 것이었다.
Dover Motion팀은 제안된 포커싱 스테이지의 핵심변수에 대한 고객의 소리(VOC)를 통해 피드백을 얻는 데 많은 시간을 투자했다. 이동(travel)은 재빨리 해결했던 핵심 변수다. 고객 가이드를 통해 이동거리 5mm가 충분하고, 피에조 스테이지의 제한된 이동 거리 문제를 해결할 수 있다는 결론을 내렸다. 피드백을 근거로 다음과 같은 목표를 달성하기로 정했다.
• 내부 고성능 서보 드라이브 및 제어
• 편리한 마운팅 및 정렬 기능을 갖춘 콤팩트한 기구적 엔벨로프
• 매우 낮은 이동 질량
• 첫 번째 공진(따라서 서보 대역폭)을 최대화하는 매우 견고한 가이드웨이
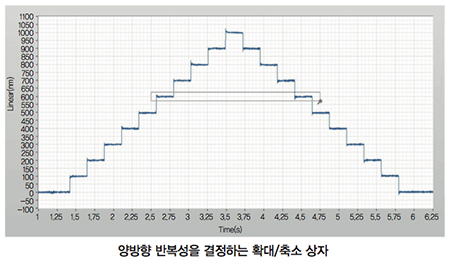
• 매우 낮은 지터 및 양방향 반복성
• 매우 빠른 이동과 세틀
• 내부 자기 평형, 고해상도 선형 광학 인코더 및 리니어 모터
• 기존 및 역방향의 렌즈 방향에서 모두 작동 가능
• 높은 가속 능력
• 미세 조절이 가능한 하드 스톱(hard stops)과 같은 편리한 기능
• 다른 다이렉트 드라이브 스테이지 및 피에조/플렉셔 스테이지보다 훨씬 저렴한 비용
DOF-5 성능 플롯
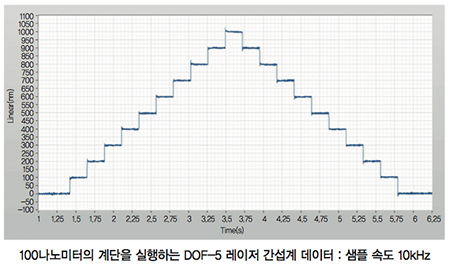
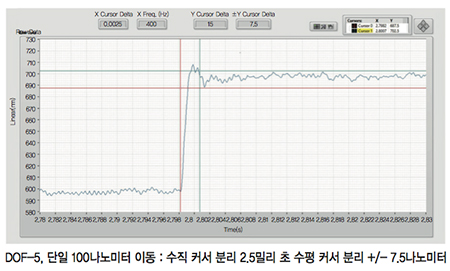
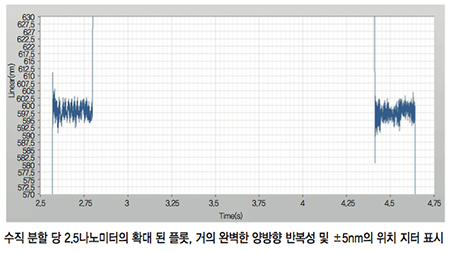
다음 플롯은 175g Leica 20X, 0.75 NA 목표로 DOF-5 성능에 대한 레이저 간섭계 데이터를 제공한다. DOF-5는 목표를 아래쪽으로 향하게 해서 수직으로 배향됐다. DOF-5의 내부 Dover 인코더는 최대 해상도(1.25 나노미터)로, 레이저 간섭계는 0.5나노미터의 정격 해상도를 가지며 10kHz에서 샘플 데이터로 설정됐다. 드라이브 및 제어 전자 장치는 DOF-5 내부에 있다. 10개의 100나노미터 이동을 수행하기 위한 간단한 스크립트를 설정한 다음 100나노미터 이동을 아래로 이동한다.
자료 제공 : Dover Motion(www.dovermotion.com)


