


매트릭스 드라이브, 전력 품질 및 에너지 절감 효과를 극대화
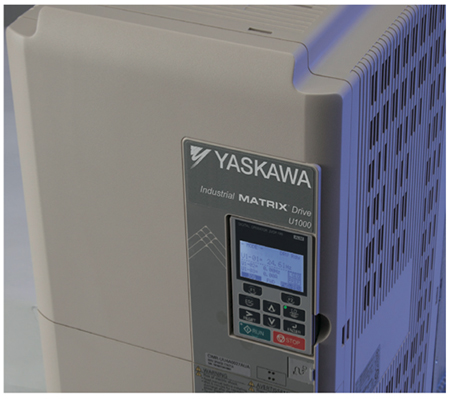
YASKAWA
 |
소개
가변속도 드라이브(VSD, Variable Speed Drives)는 AC 유도모터의 속도를 조절하는 데 사용되는 전자디바이스다. 주요 이점은 새롭고 개선된 공정제어를 제공하는 동시에 전력증가 및 전반적인 시스템 효율(에너지 절감)을 향상시키는 것이다. VSD는 여러 애플리케이션에서 사용된다. 펌프 및 팬과 같은 비교적 단순한 응용에서 와인더 및 동력계와 같은 보다 복잡한 응용에 이르기까지 다양하다.
VSD 기술의 진화는 모터 제어 성능을 향상시키고 깨끗하고 효율적인 회선 전력을 제공해야 할 필요성에서 비롯된다. 매트릭스 기술을 사용하는 드라이브의 경우 VSD 기술 발전이 한 발 앞선 것으로 나타났다. 매트릭스 드라이브는 초저고조파 또는 전체 재생을 위한 올인원 솔루션으로 전력 품질 및 에너지 절감을 위한 최고의 선택이라 할 수 있다. 또한 매트릭스 드라이브는 다양한 응용 프로그램 요구 사항을 충족할 수 있도록 설치 및 사용하기 쉬운 소형 디자인과 고성능으로 제공된다.
 |
매트릭스 드라이브란 무엇인가?
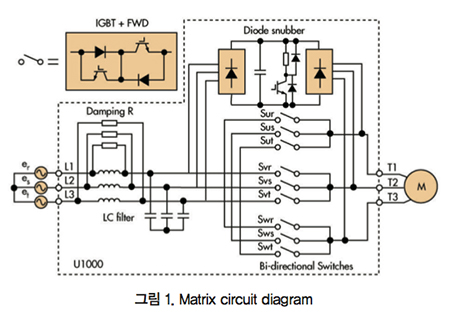
매트릭스 기술을 사용하는 드라이브는 기존의 드라이브와 다르다. 차이점은 매트릭스 기술 자체에 있다. 매트릭스 드라이브는 매트릭스에 배열된 9개의 양방향 스위치 시스템을 사용해 3상 AC 입력전압을 3상 AC 출력전압으로 직접 변환을 한다. 매트릭스 기술은 기존의 AC인버터에서 볼 수 있는 정류회로 및 DC 평활회로(smoothing circuit)의 필요성을 없애준다. 매트릭스 드라이브는 재생 PWM 파형을 완화하고 깨끗한 사인파를 다시 제공하기 위해 소형 입력 PWM 필터를 결합한다.
 |
매트릭스 기술 의 배경
매트릭스 드라이브는 매트릭스로 구성된 고속작동스위치(IGBT)를 사용해 3상 교류 입력 전원에서 직접 AC 출력전압을 생성한다. 그렇다면 매트릭스란 무엇인가?
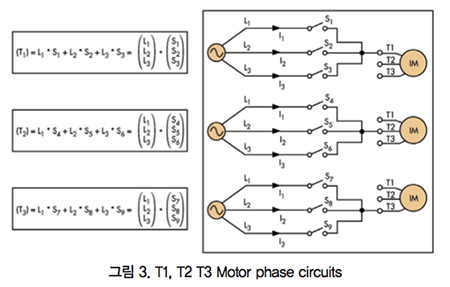 |
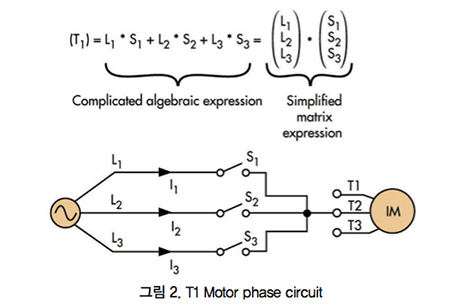
매트릭스 즉, 행열은 행, 열, 기호, 표현식 또는 숫자의 배열을 설명하는 데 사용되는 수학적 원리다. 의도는 매우 복잡한 동작을 배열하고, 이런 동작을 명확하고 간결한 방식으로 설명하고 구현하는 것이다. 매트릭스 드라이브를 분해하면 매트릭스 구성을 보다 잘 이해할 수 있다. 매트릭스 드라이브는 3세트의 매트릭스를 사용하는 것으로 설명된다. 각 행렬은 입력 전원과 하나의 출력 단계 사이의 연결을 설명한다. 매트릭스는 9개의 양방향 IGBT 중 3개로 구성된다. 그림 2는 매트릭스 한 세트의 수학적 및 간략화된 전기적 등가물을 나타낸다. 전원 전압은 3개의 양방향 IGBT 중 하나를 닫음으로써 모터로 출력된다. 따라서 입력 전원 단락을 방지하기 위해 동시에 하나 이상의 IGBT를 켤 수 없다.
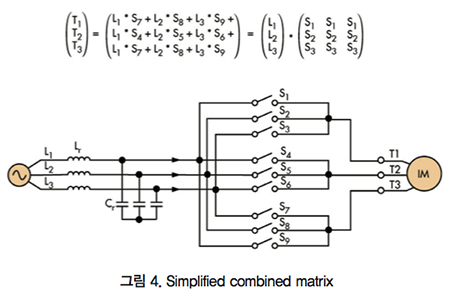 |
매트릭스를 사용해 세 단계 모두를 분석하면 복잡한 표현을 잠재적으로 취할 수 있고 더 간단한 방식으로 표현할 수 있다. 다시 말하면, 각 행렬은 하나의 출력 단계에 대한 연결을 나타낸다. 따라서 각 출력 단계에 대해 하나씩, 3세트의 매트릭스가 있다. 전원은 세 매트릭스 모두와 동일하기 때문에 각 입력 위상을 공통 지점에 연결해 전체 회로를 단순화할 수 있다. 각 모터 위상은 라인에 독립적으로 액세스할 수 있다. 스위치 중 하나를 켜고 끄면 각 모터 위상으로 보내지는 전압이 결정된다. 그림 4는 최종 구성을 보여준다. 회생 파형을 회전시키기 위해 IGBT 앞에 LC 입력 라인 필터가 추가된다.
 |
 |
매트릭스 드라이브 모터 제어
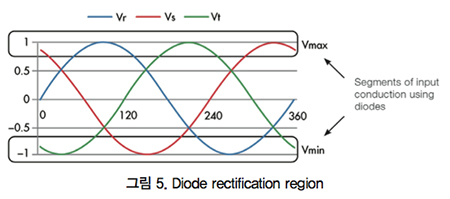
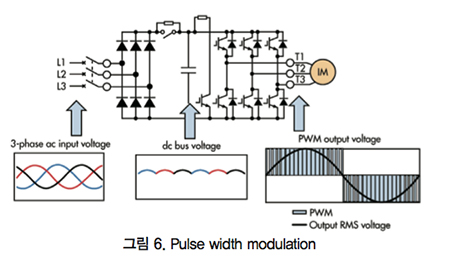
매트릭스 드라이브가 AC 입력전압을 AC 출력전압으로 변환해 모터를 제어하는 방법을 이해하려면 먼저 일반 드라이브가 출력전압을 생성하는 방법을 알아두는 것이 좋다. 기존의 드라이브는 AC를 DC로 변환한 다음 다시 AC로 변환해 작동한다. 또한, 다이오드를 사용해 AC를 DC로 변환한다. 다이오드는 양극(AC측)의 전압이 음극(DC측)보다 큰 경우에만 전도돼서 작동한다. 그러나 다이오드 정류에서 생성된 DC전원(DC버스)은 AC 입력전압의 피크만 DC전원보다 높기 때문에 균일하지 않다. 따라서, 전기 변환 과정으로부터 DC버스리플이 발생한다. 기존의 드라이브는 다량의 전해 콘덴서를 사용해 DC버스리플을 원활하게 한다. 일단 안정적인 DC버스가 생성되면, 드라이브는 평활화된 DC버스전압을 이용해서 출력전압 파형을 생성해 요구된 전압 및 주파수에서 모터를 제어할 수 있다. 전압은 펄스 폭 변조(PWM)로 알려진 파형에서 출력된 DC펄스에 의해 생성된다.
 |
기존 드라이브 펄싱
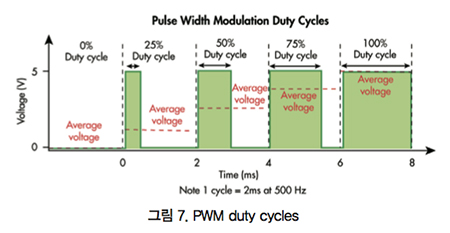
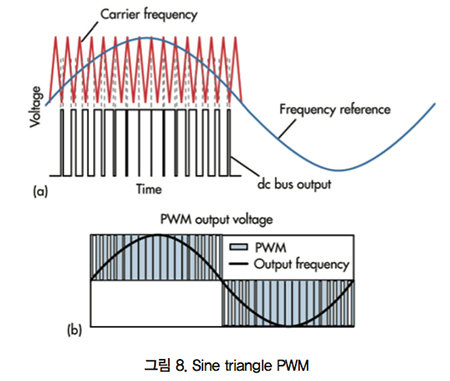
이름에서 알 수 있듯이 PWM 파형은 다양한 두께(너비)의 펄스를 사용해 생성된다. 기존의 드라이브의 경우 각 펄스는 DC버스 전압이 모터에 도달하도록 하는 IGBT(스위치)를 켜고 끄는 방법으로 생성된다. 따라서 각 펄스는 구형파와 유사하다. 전체 총 시간 주기와 비교해 DC버스가 모터에 공급되는 시간은 지정된 시간 세그먼트의 평균 전압과 동일하다. 드라이브가 펄스를 생성하는 데 필요한 시간 그리고 시간을 결정하는 한 가지 방법을 사인-삼각형 펄스폭 변조라고 한다. 이 기술을 사용하려면 기준 전압 파형(모터 작동에 필요한 파형)과 샘플 속도를 결정하는 파형(이 경우 드라이브의 반송파 주파수에 설정된 삼각형 파형)이 필요하다.
PWM 기술은 샘플링 파형이 기준 파형의 상단에 중첩돼 있다. 드라이브의 IGBT는 기준 전압 파형이 삼각형의 주파수 파형보다 클 때 켜지며, 그대로 유지된다. (예 : 파란색 > 빨간색 = 켜짐)
이 펄스의 RMS 출력전압은 모터로 보내지는 전압을 결정한다. 양극 및 음극 펄스의 주기는 파형의 기본 주파수를 결정한다. 펄스는 모터의 임피던스에 의해 필터링 돼 순수한 사인 곡선처럼 PWM 전압에 반응할 수 있다. 최종 사인 전류파형은 모터가 PWM 파형의 기본 전압(RMS 전압)에만 반응한다는 직접적인 표시다.
 |
매트릭스 드라이브 펄싱
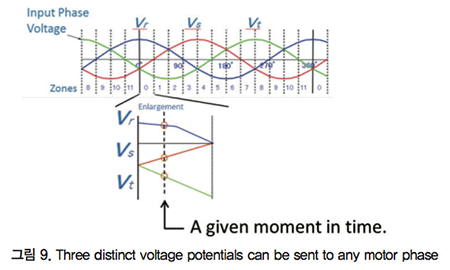
매트릭스 드라이브의 출력전압 파형 생성기술은 기존 드라이브와 거의 동일하다. 유일한 차이점은 매트릭스 드라이브가 출력 펄스를 생성하는 방법에 있다. 매트릭스 드라이브에는 DC버스 평활 콘덴서가 없으므로 PWM 파형을 위한 펄스를 생성하는 DC버스가 없고, 대신 AC전압은 양방향 IGBT를 사용해 PWM 파형 펄스를 생성하기 위해 모터에 직접 적용된다.
 |
매트릭스 드라이브 펄스 생성
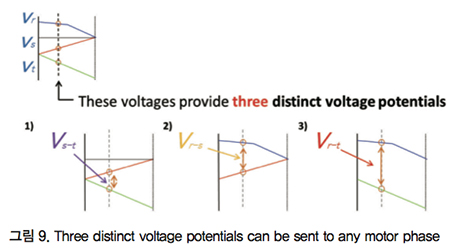
주어진 순간에 매트릭스 드라이브는 모든 입력 단계에 액세스할 수 있다. 이들 전압은 각각의 다른 전압 전위들로써 모터 위상으로도 보내질 수 있다. 따라서 드라이브는 서로 구별된 세 개의 선으로 전압을 언제든지 2개의 위상으로 전압을 전송할 수 있다. 기존 드라이브의 DC버스와 동일한 펄스를 발생시키려면 매트릭스 드라이브가 위의 Vr-t의 전위와 함께 펄스를 보내야 한다. 그러나 매트릭스 드라이브는 두 개의 추가 펄스에 액세스할 수 있다. 따라서 Vr 및 Vt를 두 단계로 출력하는 대신 매트릭스 드라이브는 각 펄스를 생성하는 두 단계를 거친다. 그리고 각각의 개별 펄스는 전체 펄스를 생성하기 위해 세 개의 별개의 스위칭 패턴을 사용해 수행된다. 패턴은 3레벨 출력 펄스를 생성한다.
 |
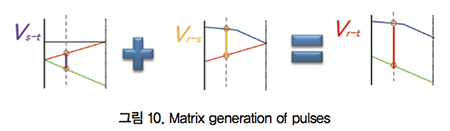 |
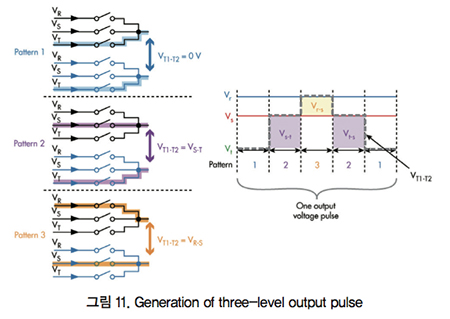 |
파형 생성
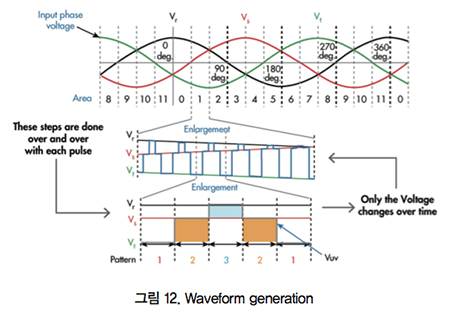
매트릭스 드라이브는 입력 전압이 변함에 따라 위의 단계를 계속 실행한다. 펄스패턴의 유일한 차이는 모터에 펄스되는 레벨이다. 오른쪽의 그림 12에서 볼 수 있듯이, 동일한 시간 동안 최소 및 최대 전압은 변하지 않는다. 중간 전압(Vr)이 변경돼 가변 3레벨 제어를 사용해 펄스출력을 제공한다. 매트릭스 드라이브가 출력 파형을 생성하는 방식의 장점은 결과적인 유입전류이다. 다른 저입력의 고조파 전류 솔루션과 달리 매트릭스 드라이브는 고조파를 줄이기 위해 드라이브에 전류를 강요하지 않는다. 매트릭스 드라이브는 낮은 고조파 함유량을 자연스럽게 끌어낸다.
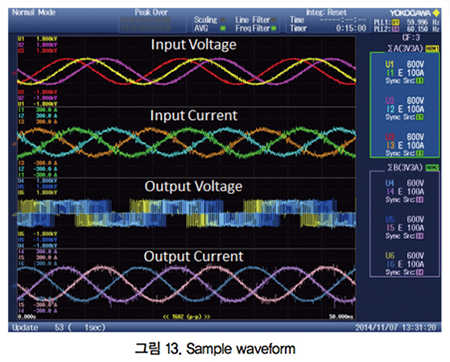
드라이브가 입력전압을 사용해 모터에 펄스를 생성할 때마다 해당 전류가 소비된다. 전류 소비는 변수 3레벨 출력생성의 각 단계에서 라인으로부터 가져온다. 모터를 제어하기 위해 전체 PWM 출력 전압파형을 생성한 결과, 낮은 고조파 전류의 정현파인 입력 전류 파형이 자연스럽게 발생한다. 매트릭스 드라이브는 단위 역률(0.98 또는 그 이상)의 드라이브 입력에서 iTHD가 5% 미만인 정격출력에서 작동할 수 있다.
 |
IEEE-519는 전력 시스템에서 고조파 제어에 대한 권장 관행 및 요구 사항을 제공한다. IEEE-519는 하나의 특정 장치가 아닌 전체 시스템에 적용된다. 그러나 매트릭스 드라이브가 5% 미만의 iTHD로 전류를 끌어오는 본래의 능력은 매트릭스 드라이브가 드라이브 입력에서 IEEE-519의 가장 엄격한 요구 사항을 충족할 수 있음을 나타낸다.
 |
매트릭스 드라이브의 성능은 기존 시스템에 추가할 수 있음을 의미하거나 혹은 전원 공급장치의 유일한 부하일 수 있으며, 엄격한 IEEE-519의 요구 사항을 벗어나지 않을 것이라고 확신할 수 있다.
자료 제공 : YASKAWA(www.yaskawa.co.kr)


