


협력 로봇: 기계 근육과 인간의 재주를 결합하는 것
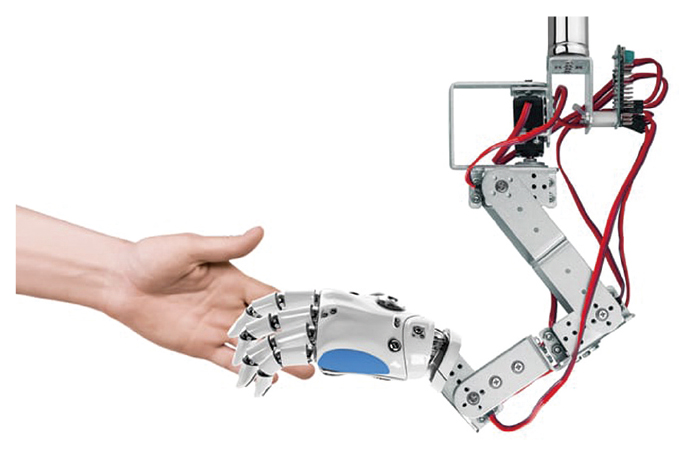 |
사람들이 처음으로 로봇을 상상했을 때 그들은 하루의 지루한 작업을 수행하여 인간처럼 보이고 움직이는 인간을 위해 봉사하는 자동화 장치를 시각화 했다. 예를 들어 체코 작가 Karel Capek (슬라브어의 뿌리인 강제 노동자를 의미하는 “robota”에서 로봇이라는 단어를 따온 것으로 알려진)는 사람들을 모방하고 집과 정원, 그리고 최소 Rossumovi Univerzalni Roboti (Rossum’s Universal Robots)에서 노예처럼 집안일을 하는 것을 좋아하는 로봇을 그렸다. 하지만 이제 인류의 “서비스” 로봇들이 Capek이 상상했던 잠재력을 실현하기 위해 시작하고 있다. 최근 컴퓨팅 파워, 인공 지능(AI), 전자 역학 등이 발전하면서 상용 서비스 로봇이 등장했다.
산업 (로봇) 혁명
서비스 로봇의 등장 이전에 로봇 공학의 주요 혁명은 산업에 의해 추진되었다. 전자와 소프트웨어가 기술을 실용적이고 저렴하게 만들 수 있을 정도로 충분히 성숙하게 되는 1970년대 조립 라인에 로봇을 도입하여 파이프 조인트를 연마하고 자동차를 용접하고 가구를 조립했다. 반복적이고 정확하고 브레이크가 없는 운영에 필수적인 이 대량의 애플리케이션에서 로봇은 인간을 확실하게 그늘에 가려 놓는다. 제조 업체는 편안한 휴식, 병가, 급여 인상 또는 노조 대표가 필요 없는 기술을 채택했다.
그리고 산업용 로봇이 값싸지는 않았지만 초기 자본 투자를 정당화하기 위해 필요한 수년간의 신뢰할 수 있는 서비스를 제공했다. 오늘날의 산업용 로봇들은 공상 과학 소설의 금속 인간들과는 거리가 멀다. 국제 표준화 기구 (ISO)는 산업용 로봇을 “산업 자동화 애플리케이션에 사용하기 위해 제자리에 고정하거나 이동할 수 있는 자동 제어, 프로그램 가능한 다목적 조작 프로그램”으로 정의한다. 다시 말해 산업용 로봇은 공장에 있는 강력하고 거대한 팔로 작업을 신속하고 반복적이고 정확하게 완료해야 하는 큰 운용영역선도 안으로 들어 갈 수 있다.
 |
노동자와 기계의 팀워크
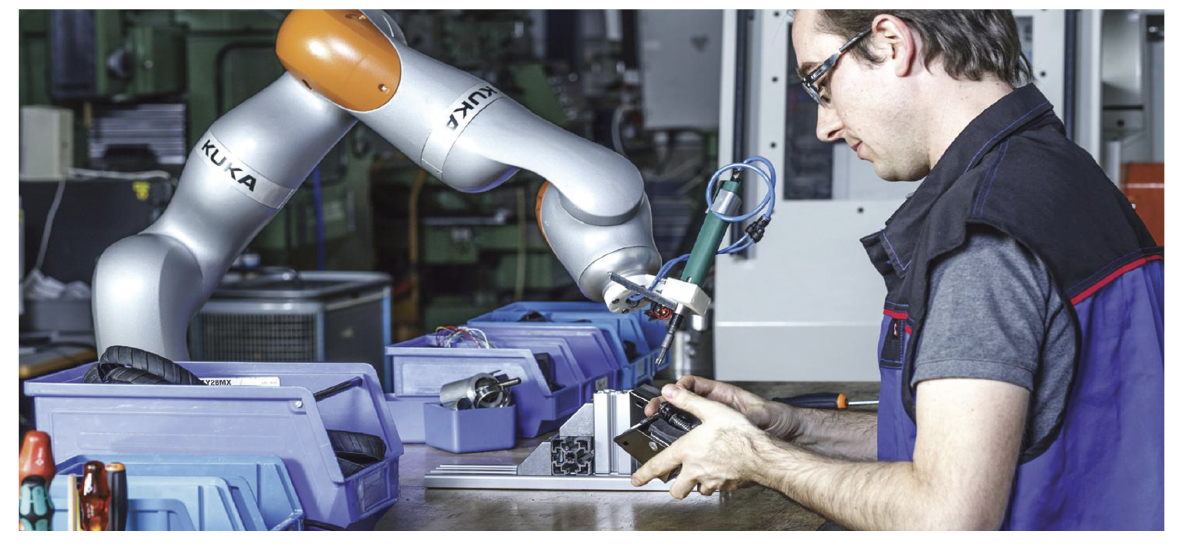
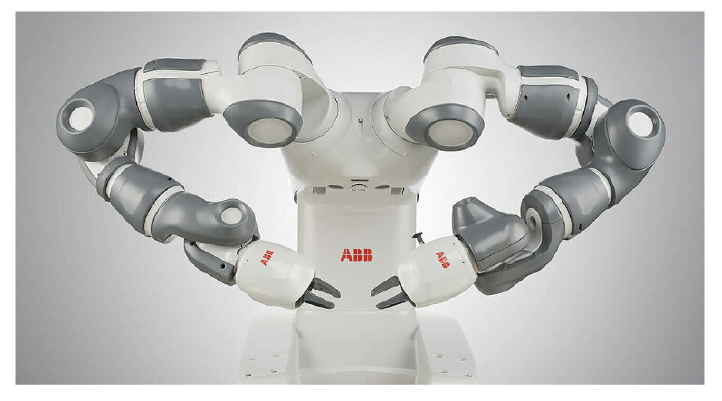
하지만 인간은 여전히 제조업에서 가장 중요한 역할을 해야 한다. 체력, 속도, 정밀도가 떨어지는 것은 민첩성, 유연성, 문제 해결 능력이 보완한다. 그리고 세계의 많은 곳에서 그들의 노동력은 저렴하다. 이는 제품 혼합이 자주 바뀌고 다양한 기술이 필요한 까다로운 조립에 이상적이다. 로봇과 인간 도메인 사이에는 두 가지 재능을 가진 사람들이 생산성을 크게 높일 수 있는 영역이 있다. 이 지역은 상대적으로 부피가 작은 생산품과 상대적으로 가치가 높은 제품이 특징이다. 로봇을 도입하면 부품 장착, 인양 및 가져오기 조립 공정의 반복적인 일상적인 요소를 자동화하여 생산성을 크게 향상시킬 수 있다. 이것은 자동차 조립 라인의 금속 물체들을 위한 일이 아니다. 첫째로 그것들은 너무 비싸서 구입하여 운영할 수 없고 더 중요한 것은 그것들이 인간에게 최고의 포식자만큼 위험하다는 것이다. 산업용 로봇과 함께 일하는 노동자들을 힘들게 하는 것은 아동용 놀이기구를 위해 동물원의 사자를 사용하는 것과 비슷할 것이다. - 그것은 재앙이 일어나기 기다리는 것이다. 그것이 새로운 종의 “친근한” 로봇들이 이 틈새를 메우고 있는 이유다. 협력적인 로봇으로 불리는 이 기계들은 가볍고 크기가 적당하고 저렴하고 동료들의 감정을 이해한다.
 |
코봇 설계 도전
코봇을 디자인하는 것은 어렵다. 도전 과제는 다양한 조립 라인 작업을 수행하는 것이 아니라 작업자들이 다치지 않도록 하는 것이다. 엔지니어는 강도, 속도 및 반복성과 같은 작동 매개 변수를 동작 센서, 힘 제한 장치 및 간소화된 설계 (끼임 방지)와 같은 안전 요소와 결합해야 한다. 만약 노동자가 작업대에 들어가면 코봇이 정지하는 센서를 만드는 것은 비교적 간단하지만 인간과 로봇이 상호 작용해야 하는 경우가 있다. 뼈와 살에 너무 세게 부딪히지 않도록 코봇의 관절에 어느 정도 느슨함을 요구해야 한다. 오늘날 산업용 로봇은 느슨한 정확도를 유지하고 공차를 완화하는 동시에 새로운 설계 기법을 필요로 하기 때문에 느슨함을 제거하기 위해 높은 사양과 정밀하게 연결된다.
이것이 바로 하드웨어이다. 산업용 로봇은 숙련된 기술자가 프로그램을 짜야 한다. 기계가 새로운 차체에 대처하기 위해 아주 드물게 업데이트해야 할 때, 이전의 형태를 여러 해 동안 용접하면 그것은 크게 문제가 되지 않는다. 대조적으로 코봇은 새로운 제품의 빈번한 출시에 대처하기 위해 인간 동료에 의해 쉽게 “프로그램화” 될 필요가 있다. 프로그래밍 작업은 예를 들어 기계가 움직임의 순서를 “학습”하는 동안 접착 작업을 통해 로봇 팔을 수동으로 안내하는 것처럼 간단해야 한다. 그러나 간단한 프로그래밍을 지원할 근본적인 복잡성은 아직 완전히 개발되지 않았다. 코봇을 디자인하는 것은 초기의 훈련이고 그와 같이 의지할 만한 지침은 거의 없다.
협력 로봇에 대한 국제적인 안전 기준은 작업장의 첫 번째 모델의 도입과 병행하여 개발되고 있다. ISO 10218은 협업 로봇에 대한 몇 가지 구체적인 지침을 제공하는 반면에 ISO 15066에는 협업 로봇에 대한 몇 가지 규칙이 요약되어 있다. 국제 표준보다 한 단계 아래에 있는 문서인 기술 규격(TS)은 현재 ISO 기술 위원회 (TC) 184/SC2 (로봇 및 로봇 설계 장치용)에서 초안을 마련하고 있으며 공동 설계에 대한 지식을 더욱 강화할 것을 약속한다.
자료제공 : Mouser Electronics


