


스텝 모터에 대해 알아야 할 모든 것
신뢰할 수 있는 스텝 모터의 강력한 기능
스텝 모터는 종종 서보 모터 중 작은 것으로 잘못 인식되지만 실제로는 서보 모터와 같이 매우 안정적이다. 모터는 컨트롤러에서 드라이버로 출력되는 펄스 신호와 정확하게 동기화하여 매우 정확한 위치 확인 및 스피드 제어를 수행한다.
스텝 모터는 저속에서 높은 토크 및 낮은 진동을 특징으로 하고 있어 단거리에서 신속한 위치 측정이 필요할 때 이상적이다. 오리엔탈모터가 작성한 이 글을 통해 스텝 모터에 대해 자세히 알아보고자 한다.
스텝 모터
스텝 모터에 대해 질문을 받으면 “스텝 모터? 서보 모터는 더 좋은 성능을 가져야 한다.”라는 것이 일반적인 반응이다. 이러한 답변의 이유는 스텝 모터에 대한 큰 오해가 있기 때문이다. 실제로 스텝 모터는 고급 장비와 접근 가능한 자동화된 계측기 등과 같은 다양한 용도로 사용되어왔다. 어떠한 이유로 스텝 모터가 지속적으로 선택되어 왔는지 이 글을 통해 설명하고자 한다. 몇몇 독자들은 한 번도 스텝 모터를 본 적 없다고 말할 수도 있지만, 스텝 모터는 공장 자동화(FA), 반도체/디스플레이/태양전지패널 제조 장비, 의료 기구, 분석 장비, 정밀 스테이지, 금전 시스템, 음식 포장 기계, 카메라 조리개 조절 등과 같은 다양한 애플리케이션과 산업에서 사용되고 있다.
 |
 |
키포인트:
사용용이, 간단한 작동, 저 비용
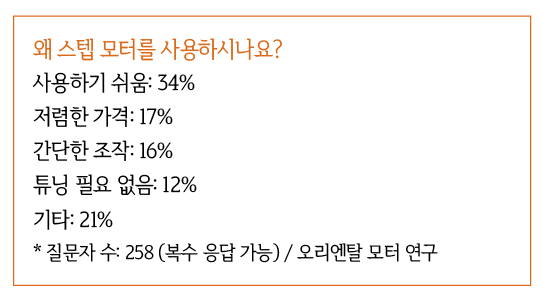
스텝 모터 사용자 조사에 따르면 많은 사람들은 구조 및 시스템 구성에서 도출된 ‘사용용이’, ‘간단한 작동’, ‘저 비용’으로 인하여 스텝 모터를 선호한다. 많은 사용자가 단순한 구조 및 시스템 구성으로 인해 스텝 모터에서 그러한 긍정적인 측면을 발견하는 것이 타당하다. 그러나 어떤 독자들은 정확성과 토크 측면에서 모터 실제 성능에 대해 회의적일 수도 있다. 서보 모터와 같은 제어 모터와 비교할 수 있는 예시가 없는 한 전체적인 개념을 완전히 파악하기란 쉽지 않다. 모터의 특성을 파악하고 필요한 작동에 기초한 상이한 접근을 함으로써, 스텝 모터는 장비 비용을 절감할 수 있다.
인상적인 정지정확도와 저속/중속 범위에서의 빠른 움직임
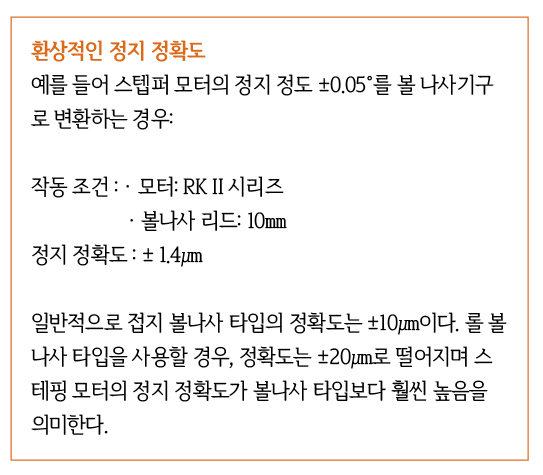
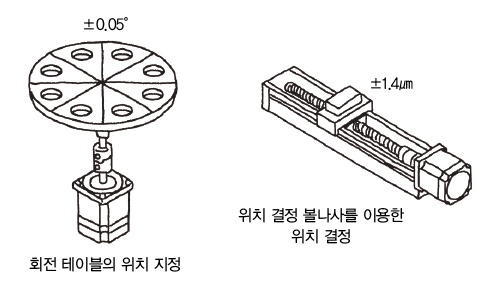
스텝 모터는 뛰어난 정지 정밀도를 가지고 있고 개루프로 정확한 제어가 가능하다. 예를 들어 회전 테이블의 위치를 결정하는데 RK II 시리즈를 사용하는 경우 제동 정확도가 부하 없이 ±0.05도 범위 내에 위치한다. 정지 위치 오차는 스텝 사이에 누적되지 않으므로 고정밀도의 위치 결정이 가능하다. 인코더가 필요 없는 스텝 모터의 구조는 단순한 구동 시스템 및 저비용을 가능하게 한다.
 |
 |
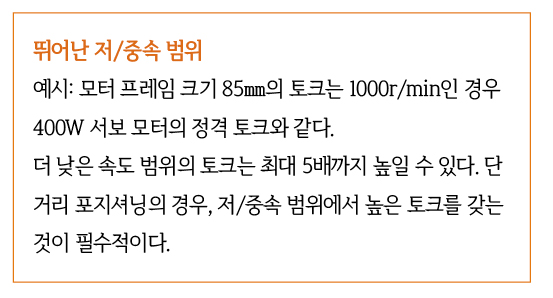
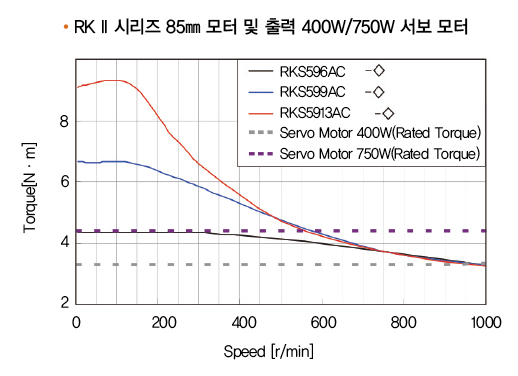
저속/중속 범위에서의 높은 토크는 스텝 모터의 또 다른 큰 장점이다. 서보 모터의 주요 특징 중 하나는 중속 및 고속 범위에서 일정 토크를 생성하는 것이다. 서보 모터는 긴 스트로크 작동(많은 회전)에 적합하다. 반면, 스텝 모터의 토크 특성은 변하지 않는다. 저속/중속 범위 내의 토크 곡선은 매우 높은 경향이 있는 반면 고속 범위에서는 매우 낮은 속도가 된다. 서보 모터와 충돌하는 저속 범위의 안정적인 회전 외에도 스텝 모터는 단락 작동(작은 회전)에 필요한 속도 범위 내에서 높은 토크를 제공하여 원하는 회전 각도를 선택하는데 적합하다. 이는 짧은 스트로크 작동을 위한 짧은 포지셔닝 시간 때문에 모터가 감속되고 최대 속도에 도달하기 전에 정지하기 때문이다. 다시 말해, 고속 특성은 일반적으로 필요하지 않다.
높은 반응 및 훌륭한 동기화
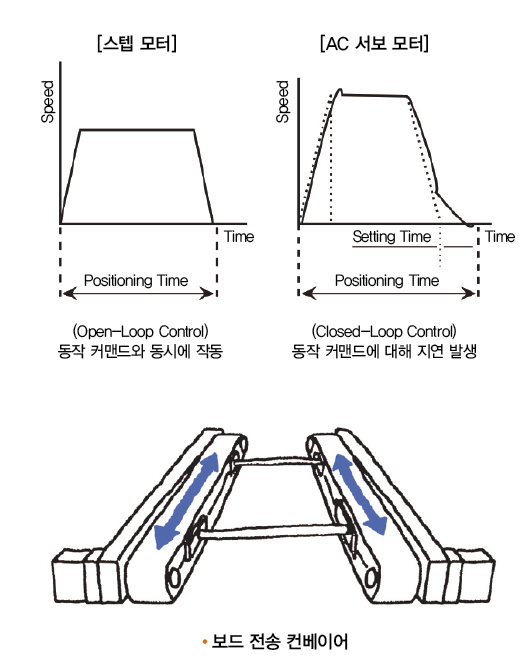
스텝 모터의 세 번째 놀라운 기능은 응답성이다. 모터에 단 방향 명령을 전송하는 개루프 제어는 명령에 대한 높은 추종 방법을 가지고 있다. 인코더의 피드백을 기다리는 서보 모터는 명령과 함께 ‘지연’ 되는 경향이 있는 반면, 스텝 모터는 입력 펄스와 함께 동시에 작동한다. 따라서 ‘지연’이 거의 발생하지 않아 우수한 응답을 얻는다. 이러한 이유로 스텝 모터는 여러 모터의 동기식 작동이 필요한 응용 분야에 적합하다. 하나의 예시로는 두 컨베이어 사이에 보드를 전송하려고 각각 하나의 모터가 장착된 두개의 컨베이어가 필요한 보드 전송장치가 있다.
 |
 |
 |
적절한 애플리케이션
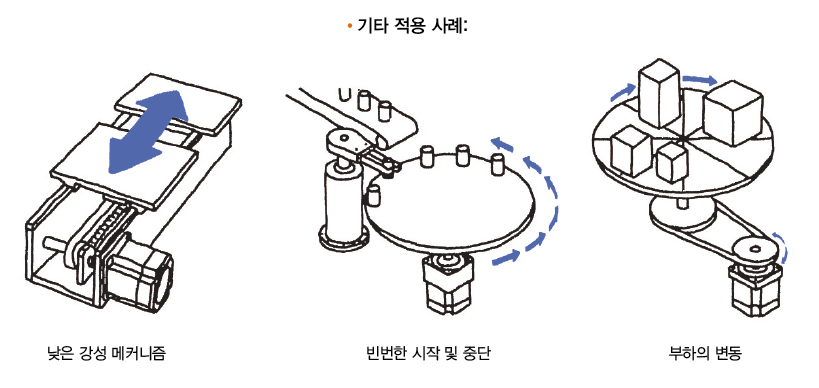
시동 및 정지 빈도가 높은 가공 애플리케이션을 제외하고 스텝 모터는 진동을 싫어하는 이미지 점검 프로세서, 서보 모터와 함께 조정하기 어려운 캠 드라이브 및 드라이브 강성과 같은 낮은 드라이브 메커니즘에 적합하다. 또한 볼나사 드라이브를 벨트 드라이브로 교체하면 비용이 크게 절감된다.
 |
장점
비용 절감 외에도 스텝 모터는 성능 면에서 많은 이점이 있다. 다음 표는 RKII 시리즈 예시를 일반적인 서보 와트 범위의 토크로 변환하는 모습을 보여준다. 다음 페이지에서는 스텝 모터에 대한 자세한 정보, 예를 들어 기본 구조, 시스템, 예제 응용 프로그램 등이 소개될 것이다.
 |
스텝 모터의 기본
운행&구조
스텝 모터는 시계의 초침과 마찬가지로 고정된 단계 각도로 회전한다. 모터 내부의 기계적 구조에 따라 개방 루프 제어를 통해 매우 정확한 위치를 파악할 수 있다. - 정확한 포지셔닝(스텝 수) 회전 및 속도를 완벽하게 제어하는 동안 스텝 모터의 간단한 구조는 모터 내부의 인코더와 같은 전기 구성 요소를 사용하지 않고 달성된다. 이러한 이유로 스텝 모터가 매우 강하고 매우 적은 고장으로 높은 안정성을 보인다. 정지 정확도는 ±0.05° (누적 피치 오차가 없는 경우)로 매우 정확하다. 스텝 모터의 위치 지정은 개루프 제어에 의해 수행되고 자화된 고정자 및 자기 회전자에 의해 작은 톱니가 작동되기 때문에 스텝 모터는 서보 모터보다 명령을 향한 추적 메커니즘이 더 높다. 또한 스텝 모터를 정지할 경우 헌팅도 발생하지 않는다. 강성이 낮은 벨트 드라이브에서도 탁월한 성능을 발휘한다.
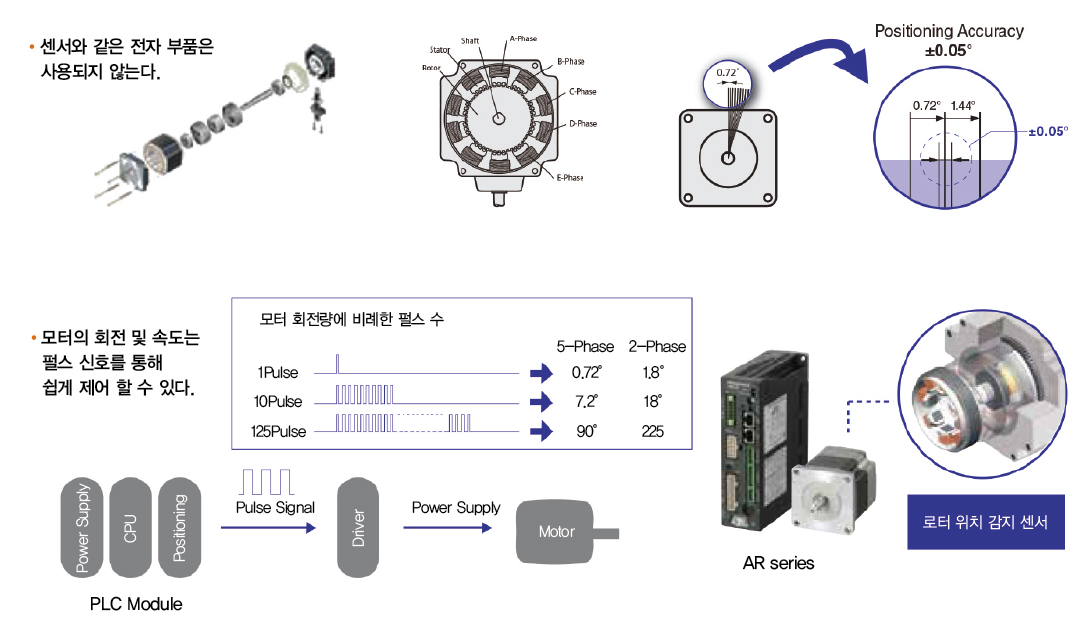 |
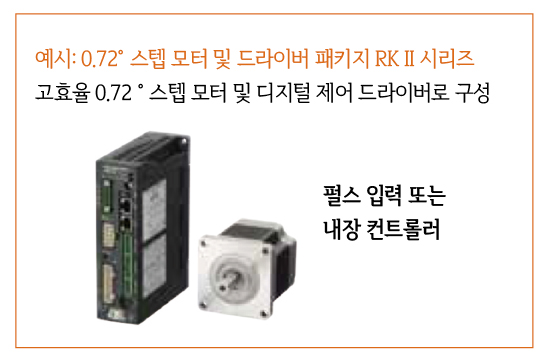
속도 및 위치 제어에 유용 함수 발생기를 통해 드라이버에 펄스가 입력되면 스텝 모터는 입력 펄스의 수에 따라 위치를 결정한다. 상 스텝의 기본 스텝 각은 0.72°이고 2상 스텝 모터는 1.8°이다. 스텝 모터의 회전 속도는 드라이버에 주어진 펄스 주파수(Hz)의 속도에 의해 결정되며 단순히 드라이버에 입력 펄스 수 또는 주파수를 변경하여 모터 회전을 자유롭게 변경할 수 있다. 스텝 모터는 위치 제어 모터뿐만 아니라 동기화가 높은 속도 제어 모터로도 작동한다.
운행 시스템
센서 혹은 피드백이 없는 간단한 통제 명령 펄스 및 속도의 수가 동기화하는 동안 정확한 위치 지정 및 위치 제어를 수행할 수 있는 위치 지정을 위해 센서와 같은 장치가 필요하지않다. 그러므로 전체적인 시스템을 구축하기 쉽다. 보간 작업과 같은 고급 컨트롤이 필요하지 않은 경우 내장 컨트롤러 기능 유형 드라이버가 권장된다. 함수 발생기 및 PLC 위치 모듈과 같은 컨트롤러를 제거하면 비용이 절감된다. - 부착된 센서 폐루프 타입 개루프 제어로 높은 정확도의 위치를 지정할 수 있지만 문제가 발생할 경우 어떻게 되는가? 이러한 위험을 피하기 위해 인코더형 혹은 내장형 센서 폐루프 컨트롤형 모터를 사용할 수 있다.
자료제공 : 오리엔탈모터


