


직선 모션 보간법의 원리
직선 보간법
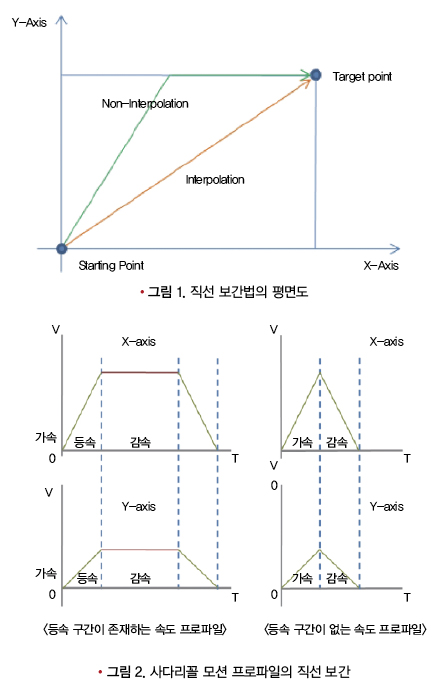
직선 보간은 다양한 보간 제어 중에서도 가장 기본이 되는 보간 제어로, 2축 또는 3축이 각기 다른 거리에서 각각의 속도와 가속도 하에 구동될 때 시작 지점과 구동이 끝나는 시점을 일치시키며, 이동 경로가 공간상에서 그래프로 표현될 때에는 직선을 만들어낸다. 다음의 그림 1은 X, Y축이 이동할 때 그 끝점의 궤적을 위에서 내려다본 형태의 직선 보간 개념도이다.
 |
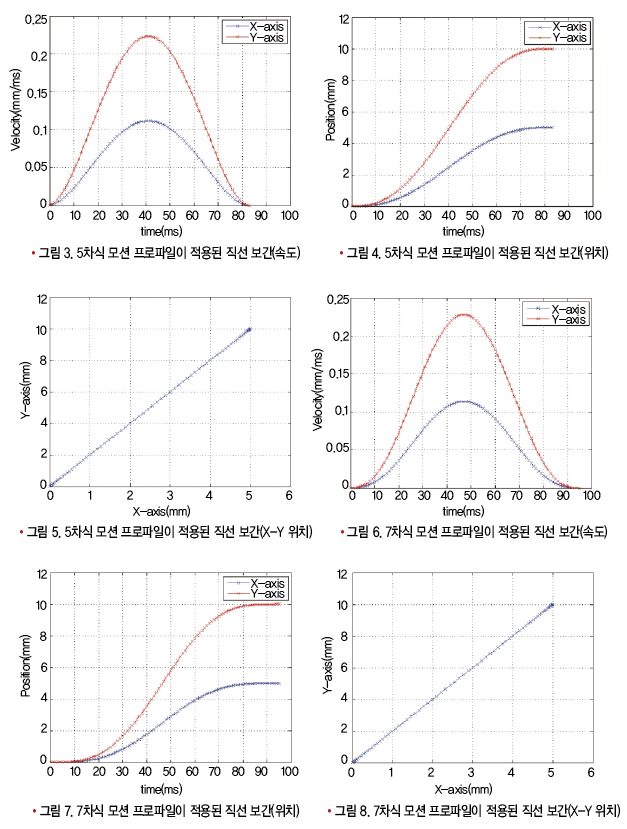
한편, 직선 보간을 가장 쉽게 적용할 수 있는 프로파일에는 사다리꼴 속도 모션 프로파일이 있는데, 이 방법은 두 축의 거리 비율에 따라 기준 가속도를 선정한다. 또한 이 프로파일은 속도와 가속도의 관계를 활용해 최대 속도에 도달하는 시간이 짧은 축을 기준으로 삼아 두 축의 가속 구간과 감속 구간의 시간을 일치시키며, 등속 구간 유무 판정 이후에는 최대 속도가 되는 시간을 선정해 직선 보간을 적용한다. 직선 보간 제어를 하는 데에 있어서 주의해야 할 점은 사다리꼴 프로파일처럼 두 축의 속도 프로파일에서 가/감속을 수행하는 시간이 일치해야 한다는 것이다. 이 같은 요건이 충족되어야만 공간상에서 직선 연결이 원활히 진행될 수 있으며, 오류 발생 현상 없이 2차원 및 3차원으로 구동부 궤적의 직선이 형성될 수 있다.
 |
등속 영역이 없는 직선 보간법
고차 프로파일을 활용한 직선 보간을 수행하기 위해서는 축의 이동거리가 등속 구간 삽입이 가능한 거리인지를 판별할 수 있어야 한다. 이 때 최대 속도와 최대 가속도를 통해 도출한 한계점이 등속 구간 삽입 여부 결정에 중요하게 작용한다. 만약 등속 구간 삽입이 불가능한 한계점 이하의 거리가 나올 시 구동 시간이 가장 긴 축의 시간을 기준으로 다른 축의 구동 시간을 맞춰 프로파일을 적용하면 되는데, 이 과정이 정상적으로 완료되면 가속 시간과 감속 시간 그리고 구동 시간이 일치하는 직선 보간 제어가 이뤄지게 된다.
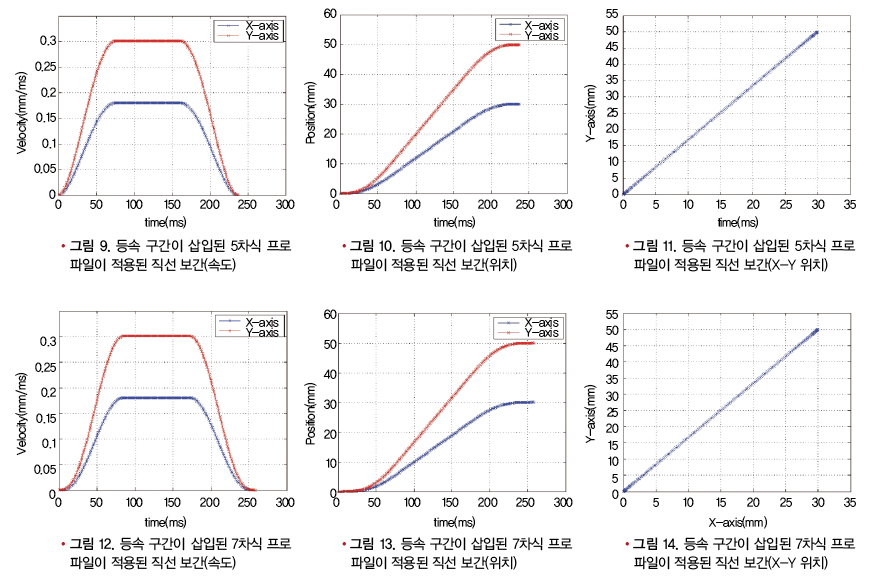
한편, 두 축의 5차식 속도 프로파일을 생성해 위와 같은 방법을 수행한 후 도식화하면 그림 3과 같은 결과가 도출되며, 5차식 위치 프로파일을 도식화하면 그림 4와 같은 결과물이 생성된다. 5차식 구동 프로파일이 적용되었을 때 이를 위에서 내려다본 직선 보간 결과를 나타내면 그림 5와 같으며, 두 축의 7차식 속도 프로파일을 도식화한 것은 그림 6과 같다. 그림 7은 7차식 위치 프로파일을 도식화한 것이며, 그림 8은 7차식 구동 프로파일이 적용된 직선 보간의 결과물이다.
등속 영역이 있는 직선 보간법
축의 이동거리가 길어 최대 속도의 한계점에 도달하게 되면 속도 프로파일에 대한 등속 구간 삽입이 가능해진다. 등속 구간이 삽입된 속도 프로파일을 적용해 두 축을 직선 보간 제어하기 위해서는 우선 두 축의 구동 시간을 계산해야 한다. 두 축의 구동 시간을 비교해 구동 시간이 긴 축의 한계점을 기준으로 삼고 구동 시간이 짧은 축의 한계점을 다시 계산해야 하는데, 한계점을 다시 계산해 가속 시간, 등속 시간, 감속 시간이 일치하는 속도 프로파일을 생성하면 직선 보간 제어 수행이 가능해진다.
이와 관련해 그림 9는 직선 보간 구현을 위해 등속 구간이 삽입된 5차식 속도 프로파일을 생성한 후 도식화한 것이며, 그림 10은 등속 구간 삽입 시에 나타나는 5차식 위치 프로파일이다.그림 11은 등속 구간이 삽입된 5차식 구동 프로파일이 적용되었을 시 나타나는 직선 보간의 결과인데, 등속 구간을 삽입한 7차식 구동 프로파일을 함께 적용해 직선 보간을 시뮬레이션한 것이기도 하다. 끝으로 그림 12와 13은 각각 등속 구간을 삽입한 7차식 속도 프로파일과 7차식 위치 프로파일을 담고 있으며, 그림 14는 등속 구간을 삽입한 7차식 구동 프로파일이 적용된 직선 보간의 결과이다.
 |
자료 제공 : 서울과학기술대학교 기계시스템디자인공학과 김정한 교수


