


로봇의 컨베이어 이송속도에 맞춘 비젼 동기 기능 수행
기능 개요
대부분의 로봇 작업이 제품을 집어서 이동 시키는 것이다. 이것은 정해진 고정 위치에서 제품의 유무를 감지하고 정해진 공구로 집어 이동시킨 후 검사 또는 적재를 하는 것이다. 이 공정에서 제품이 정지해야 하는 것은 전체 Cycle time을 지연시키는 중요한 이유 중에 하나이다. 대부분의 제품은 컨베이어 상으로 이동하므로 컨베이어의 이송 속도에 맞추어서 같은 속도로 로봇이 동기를 하고 제품을 핸들링 하는 작업을 수행 하는 것이 필요 하게 된다. 여기에 사용되는 로봇은 델타, 직교 로봇 등도 이 기능을 수행 할 수 있으나 비용 효율(Cost effective)이나 가성비(Cost-effectiveness ) 측면에서 매우 효율적인 시스템의 구성이 가능해진다.
장점
1)정지를 하지 않으므로 단위시간당 많은 제품의 처리가 가능하다.
2)컨베이어가 속도가 변해도( 전체 물류의 흐름 속도가 변해도 ) 프로그램의 수정 없이 제품을 연속 처리가 가능하다.
3)정지, 기동에 의한 기구 충격이 없다.(제품의 흔들림이 적다)
4)멀티 툴로 작업 효율을 상승 시킬 수 있다.
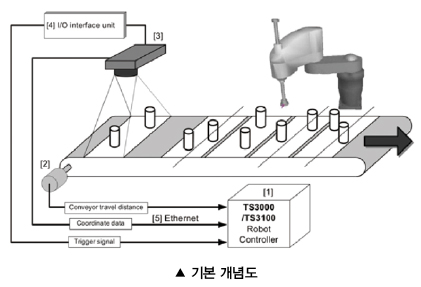 |
기본적인 구성품은 [1]로봇 제어기(Robot controller), [2]엔코더(Encoder), [3]비젼 시스템(Vision system), [4]트리거 신호(Trigger signal), [5]이더넷(Ethernet)으로 구성되어 있다.
[1] 로봇 제어기(Robot controller)
로봇 제어기의 특성과 기능은 로봇 제조사에 따라서 다르지만 도시바의 경우는 1대의 로봇에 선택 가능한 로봇 제어기가 따로 있는 경우가 있다. TSL3000 Series는 컴팩트하고 Pick and Place 기능에 충실하고 가격이 저렴한 제어기이다.비젼 컨베이어 동기 등의 기능이 필요한 경우는 TSL3000E 또는 TS3000을 선택할 수도 있다. 이처럼 요구 기능과 구현 하려는 목적에 따라서 로봇 제어기를 선택해서 사용할 수 있다. 컨베이어 동기기능의 구현을 위해서 로봇 제어기는 엔코더를 입력 받을 수 있는 포트와 비젼 시스템과 통신할 수 있는 통신 포트를 갖추고 있어야 한다. 비젼 시스템과 통신을 위해서는 RS-232C, USB 또는 Ethernet 중에 준비가 되면 가능하다,
도시바 제어기의 경우는 RS232C와 Ethernet포트가 준비되어 있고 주로 Ethernet을 이용해서 비젼 시스템과 연결한다. 이것은 비젼 시스템의 경우 제어기 일체형의 경우와 PC에 프로그램이 수행되는 경우가 있는데 어느 경우이든지 Ethernet을 연결할 수 있고 데이터의 신뢰성이 높기 때문에 주로 이용하고 있다.
[2] 엔코더(Encoder)
엔코더는 컨베이어의 속도 위치를 검출하기 위한 것으로 로봇은 엔코더의 신호를 보고 속도, 위치를 동기 시켜서 주어진 작업을 수행한다. 엔코더의 신호 종류는 여러 가지가 있으나 가장 일반적으로 사용하는 것이 Line Driver이다. 엔코더의 경우 내부가 유리로 된 제품이 일반적이므로 기구 취부시에 기구의 충격이 엔코더에 직접적으로 가해지지 않도록 설계, 취부 하는 것이 중요하다. 컨베이어의 회전과 엔코더의 샤프트가 동심도가 잘 맞지 않는 경우는 엔코더 파손의 원인이 되므로 주의해야 한다.
[3] 비젼 시스템(Vision system)
비젼 시스템은 로봇 제어기가 가지고 있는 통신이 RS-232C와 Ethernet이므로 2가지 중에 가능한 통신 방식으로 좌표와 관련된 데이터를 로봇 제어기로 보내줄 수 있으면 된다. 비젼의 역할은 제품이 형상을 인식하고 제품을 잡는 위치좌표, 각도(X, Y, C)의 값을 추출하는데 경우에 따라서는 제품의 양불 판정을 같이 수행하기도 한다. 여기에 수반 되는 기술이 조명이다. 비젼은 조명에 의해서 제품의 수치를 다르게 표현하기도 하고 양불 판정을 다르게 할 수도 있기 때문이다. 카메라의 선정에 있어서 FOV를 얼마로 할지 유효 데이터 추출 영역을 어떻게 설정 할 지도 중요하지만 경우에 따라서 동일 제품에 대해서 두번 신호를 보내는 경우, 정산 제품인데도 제품을 인식 하지 못하는 경우 등이 있으므로 비젼은 성능, 해상도, 처리속도, 조명을 다 같이 검토해야 한다.
[4] 트리거 신호(Trigger signal)
비젼 시스템이 이미지를 찍고 분석하기 위해서 Trigger Signal이 필요하다. 이것은 이미지를 찍는 타이밍 결정에 따라서 결정해야 한다. 이 신호는 로봇과 동기 신호가 되므로 이미지 추출과 같은 시간에 로봇 제어기에도 신호가 전달되어야 한다. 로봇 제어기는 이 신호를 고속으로 처리해서 지연이 없도록 해야 한다. 만약 동기 신호 지연이 발생하면 동기를 시킬 수 없게 된다. 트리거 신호를 생성 하는 것은 비젼 시스템에서 보내는 경우와 PLC 또는 로봇 제어기에서 발생 시키는 방법이 있다. 비젼 시스템에서 트리거 신호를 보내는 경우는 비젼 시스템에서 일정 시간 마다 이미지를 찍고 로봇 제어기에도 트리거 신호를 보내는 방법과 비젼이 제품을 감지 하면 트리거 신호를 보내는 방법이 있다.
비젼에서 일정 시간마다 트리거 신호를 로봇 제어기에 보내는 경우 컨베이어의 속도 변화에 대응하기가 어렵다는 문제가 발생 할 수 있다. PLC 또는 로봇 제어기에서 트리거 신호를 보내는 경우는 컨베이어의 엔코더 신호를 계산해서 트리거 신호를 발생시킬 수 있고 제품을 감지해서 트리거 신호를 발생 시킬 수 있다. 비교적 컨베이어 또는 제품의 감지 신뢰성이 높기 때문에 컨베이어의 속도 변화 등 외부 변화에 비교적 유연하게 적응하는 시스템으로 구성이 가능하다.
[5] 이더넷(Ethernet)
보통의 경우는 기본 개념도(위의 그림)처럼 1대의 비젼 시스템에 1대 로봇을 연결해서 사용하지만 경우에 따라서는 아래의 그림처럼 1대의 로봇에 2대의 비젼과 컨베이어에 연결되는 경우도 있다.
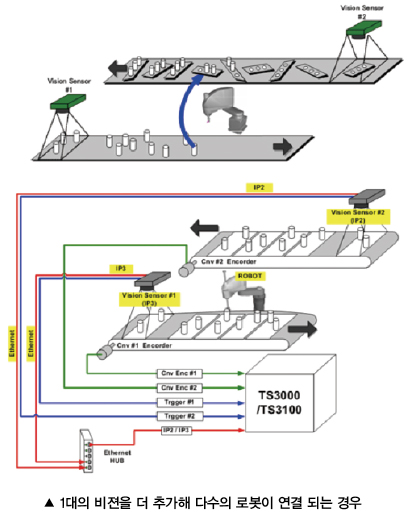 |
도시바 로봇의 경우는 2개의 컨베이어를 동기 할 수 있도록 엔코더 포트가 준비 되어 있고 Ethernet 포트도 클라이언트와 서버 모드를 선택해서 사용할 수 있으므로 다양한 형태로 시스템 구성을 변형할 수 있다. 1대의 로봇이 2대의 컨베이어에 동기를 해야 하는 경우는 로봇에 제품을 집어서 조립하는 컨베이어에서 조립을 하는 등 다른 기능의 컨베이어의 기능에 적용할 수도 있고 부품의 선별 작업 등에 유용하게 사용할 수 있는 방법이다.
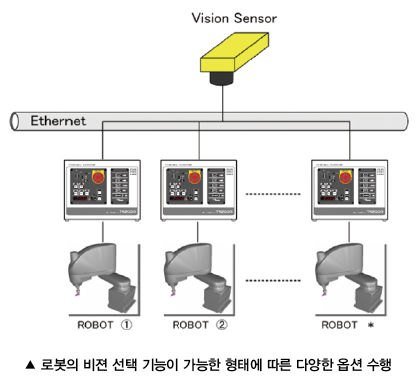 |
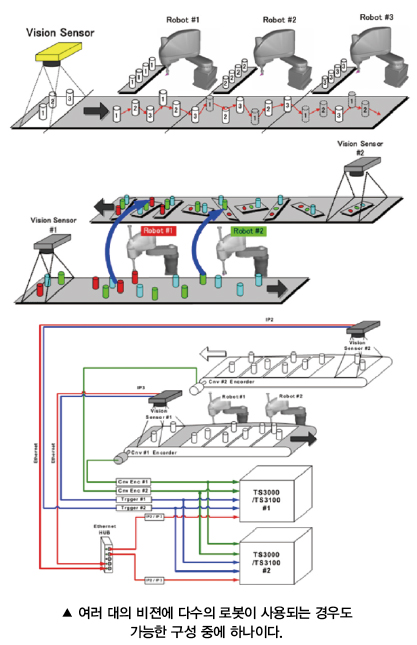
1대의 비젼에 다수의 로봇이 연결되는 경우는 1대의 컨베이어 선상에서 특징이 다른 제품을 작업 하거나 컨베이어에서 흐르는 제품의 수가 많은 경우에 유용하게 사용할 수 있으며 특히 설치비용 등의 절감으로 가성비 높은 시스템 구성이 가능해진다. 제품의 형태, 색깔이 다른 제품을 각각의 로봇에 선별해서 정렬을 해야 하는 경우, 예를 들면 빨간색은 1번 로봇이 노란색은 2번 로봇이 파란색은 3번 로봇에게 임무를 부여 하고 각각의 로봇은 1대의 켄베이어에 동기를 하고 있는 상태에서 비젼 데이터는 모든 로봇에게 데이터를 보내면 로봇은 수신된 데이터 중에 임무를 부여 받은 특성의 제품 데이터만을 선별해서 작업을 수행 하도록 프로그램을 할 수 있다. 이것은 색깔 뿐 아니라 비젼이 선별 가능한 형태라면 다양한 옵션으로 선택해서 사용할 수 있다.
또 하나의 예는 같은 제품이 컨베이어 상에 많은 양이 흘러나오는 경우 데이터를 3대의 로봇이 순차적으로 처리하는 것이 가능하다. 이것은 비젼 시스템에서 제품의 옵션 번호를 임으로 1,2,3을 붙여 주면 로봇은 특성이 다른 제품을 인식 하듯이 순차적으로 처리함으로써 1대의 로봇에 임무가 집중되지 않고 골고루 분산 처리를 할 수 있도록 시스템을 구성할 수 있다.
여러 대의 비젼에 다수의 로봇이 사용되는 경우도 가능한 구성 중에 하나이다. 위의 예들을 조합 하면 좀더 복잡해지는 응용이 가능해진다. 이것은 다수의 비젼에 다수의 컨베이어, 로봇에 연결되는 시스템의 구성이다. 특성이 다른 제품의 서로 다른 작업을 수행 하도록 프로그램을 할 수 있다.
 |
순차 정리 기능
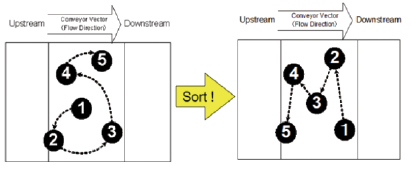 |
비젼 시스템에서 보내지는 데이터는 이미지를 촬영하고 1개 이미지 안에 있는 데이터의 위치를 정렬하지 않고 임의 순서로 보내는 경우가 있다. 이것은 로봇이 받아서 작업을 수행하면 앞과 뒤를 순서 없이 하게 되므로 동선이 길어지고 결국 시간 지연이 발생하는 요인이 될 수 있다. 도시바 로봇 제어기능이 데이터를 받아서 내부에서 컨베이어의 흐름 방향으로 재정렬해 작업수행을 하는 기능을 가지고 있다. 그리고 촬영된 이미지 100개를 보관해서 순차적으로 처리 할 수 있다.
겹침 감지(Overlap) 기능
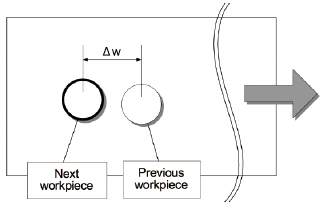 |
비젼 시스템으로부터 수신된 데이터가 너무 가까운 거리에 있다면 비젼 시스템이 잘못 보낸 데이터일 가능성이 있으므로 두번째 데이터를 무시하는 기능이다. 이것은 컨베이어의 상태 또는 트리거 신호 동기 등으로 같은 데이터를 한번 보내게 될 경우 이를 무시하게 하는 경우에 사용된다.
설정 순서 (Setup Procedure)
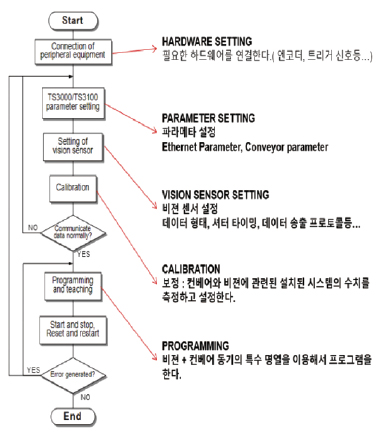 |
컨베이어 동기의 기능을 설정해서 사용하는 방법은 Hardware 관련 설정과 Parameter 설정을 수행하고 설치된 컨베이어와 로봇의 작업 영역에 맞게 설정해야 한다. 컨베이어의 설정에 관한 것은 비젼 이미지 촬영 영역과 로봇이 작업이 가능한 영역을 알맞게 설정해야 한다. 이를 위해서 컨베이어에 설치된 엔코더의 펄스수 또는 1 펄스당 이동 거리를 설정하고 나머지는 모두 길이(mm)로 설정해야 한다.
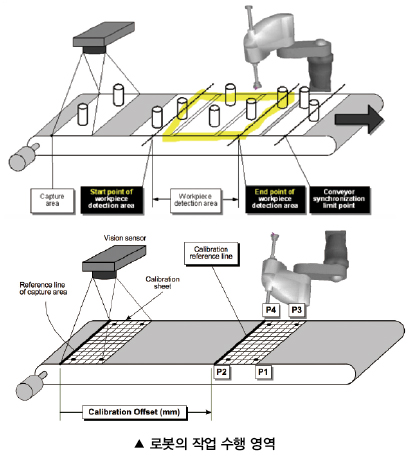 |
로봇이 작업을 수행 하는 영역은 Start point 부터 End point 까지 만이다. 이것은 컨베이어 상의 로봇 가동 범위에 해당 하는 것이다. 여기서 Captuare Area부터 Start point of workpiece detection area 까지의 거리 사이는 로봇의 설치 위치에 따라서 다르게 되므로 이 길이 안에는 Captuare area의 수십 배에 해당하는 거리가 떨어져 있을 수 있다. 그래서 이 길이에 대한 데이터 저장과 연속 동기를 연산을 하는 기능을 수행 하게 된다.
*Captuare Area:이미지 촬영 영역
*Start point of workpiece detection area:로봇에 제품을 감지하는 시작점
*End point of workpiece detection area:로봇의 가동 범위의 한계 지정
*Conveyor synchronization limit point:컨베이어 동기 설정
자료제공 | 엑트엔지니어링(www.acteng.co.kr)


