


소프트웨어 모션제어기술 현황
경제적·유지보수 쉬운 소프트웨어 모션 기술의 필요성 대두
외산기기 의존도 낮추고 핵심기술 개발에 힘써야
로봇 및 자동화 장비의 핵심 부분인 모션 제어기는 외산기기 사용이 만연하다. 심지어는 고가의 외산 제어기를 표준처럼 사용하기도 한다. 현재 Low 및 Middle End 시장에서는 국내 기업들이 선전하고 있지만 정작 부가가치가 높은 High-End 시장에서는 맥을 못 추고 있어 개방형 소프트웨어 모션 제어기의 개발이 시급하다. 국내외 모션 제어기 시장의 특성과 기술현황 등을 통해 한국의 모션 제어기 산업이 나아갈 방향을 모색해보자.
글 │ 이상무 박사(한국생산기술연구원 로봇연구실용화그룹)
1. 소프트웨어 모션제어기술의 개요
국내 기업에서 개발된 모션 제어기가 Low 및 Middle End 시장에서 외산 모션 제어기와 경쟁하며 해당 분야의 산업현장에 적용되고 있다. 하지만 High-End 시장에서 요구되는 고급 모션 제어기의 경우 외산 제어기에 비해 기술적인 한계로 인해 가격 및 성능 경쟁력이 부족한 상황이다. 로봇 및 자동화 장비의 핵심 부분인 모션 제어기의 경우 현재 외산의 고가·고급 제어기가 시장을 잠식하고 있으며, 향후 수년 이내에 저가 중국 제품들이 국내 Low 및 Middle End 모션 제어 시장을 잠식할 것으로 우려되고 있다.
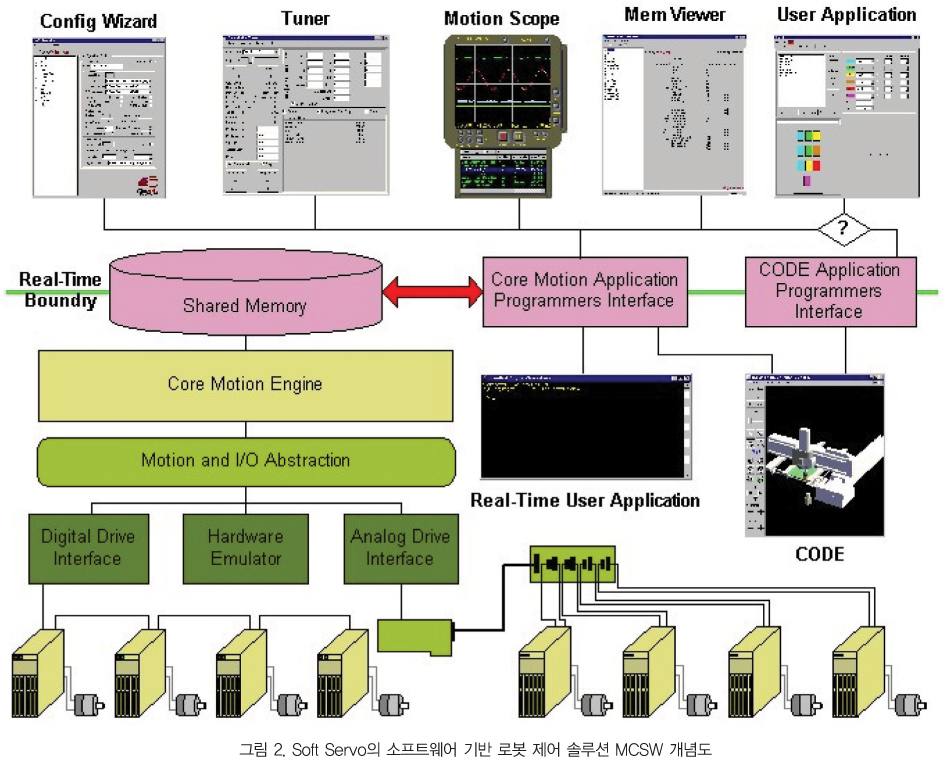
현재 고급 모션 제어기에 대한 국산화 개발을 시도하고 있으나 외산 제어기와의 경쟁은 어려운 상황이며, 이로 인해 로봇 및 자동화 장비의 자체 경쟁력이 떨어지고 있는 상황이다. 이를 극복하기 위해서는 첨단설비에서 요구되는 고급 모션 제어 사양을 제공하고 여러 제어 시스템의 통합 및 최적화가 우수하며 Scalable하고 Flexible한 유연구조 및 이식성을 가지는 개방형 소프트웨어 모션 제어기의 개발이 시급하다. 실시간 특성을 지닌 소프트웨어 모션제어기술은 기존의 고가 전용 모션 H/W 보드에 의존하는 방식에서 탈피해 실시간 소프트웨어 모션 기반 하에서 객체화, 추상화 개념을 적용한 유연구조의 이식성을 가지는 개방형 소프트웨어 설계 방식의 장점 즉, 가격경쟁력, 타 시스템과의 융합, 제어 기능의 유연성, 확장성을 제공할 수 있다.
지금까지 PC기반 제어는 대부분 모션 제어 보드에 전용 프로세서 및 운영체제를 사용하고 PC 버스 보드를 추가 장착해 사용했지만, 특정 목적에만 적용할 수 있는 전용성의 한계를 넘지 못하고 있다. 때문에 이를 대응하기 위해 전적으로 PC의 CPU에서 실행되는 소프트웨어 모션 기술의 필요성이 증가되고 있는 상황인데, 이는 경제적이고 유지보수가 쉬우며 개방적이고 모듈화된 자유로운 제어 시스템의 구성이 가능하다.
2. 소프트웨어 모션제어기술의 특징
◆ No more cost(H/W 의존성 제거) : 기존의 고성능 전용 시스템 자원이 요구되는 H/W 기반 제어방식이 아닌 OS, 모션, 네트워크 커널 등 S/W 기반의 신개념 제어 방식을 적용해 H/W 의존성을 제거하고 절대적인 가격 경쟁력 확보할 수 있는 기술이다.
◆ No more constraints(기술 제약성 제거) : 강력한 실시간 소프트웨어 기반 하의 모션제어기술 개발을 통한 실시간 다축 제어의 Super fast 및 Super precise 성능을 구현할 수 있는 기술이다.
◆ No more dependancy(플랫폼과 벤더 의존성 제거) : 기존의 특정 외산 제어기 회사에 대한 의존성을 제거하고, 특정 하드웨어 플랫폼에 의존적이지 않는 개방적이고 유연한 소프트웨어 기반 로봇 제어기 플랫폼을 구현할 수 있는 기술이다.
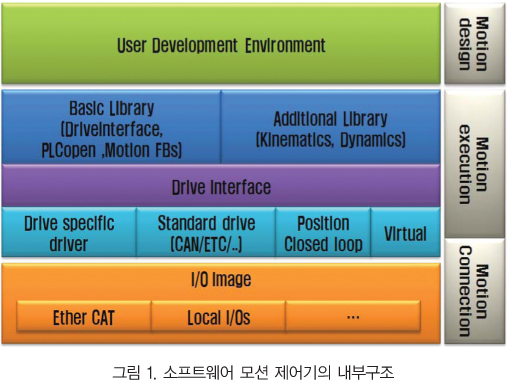
◆ Scalable & Configurable 고정도 소프트웨어 모션 제어기 : 용도와 플랫폼의 종류에 따라서 모션 제어 기능을 재구성할 수 있도록 하는 기술이다. 원하는 모션 제어 기능을 갖는 Function들을 모아서 하나의 라이브러리로 만들고, 여러 개의 라이브러리를 미리 구성해 놓으면 적용되는 대상에 따라 라이브러리를 선택해 다양한 모션 제어 기능을 손쉽게 구현할 수 있다. 뿐만 아니라 미리 작성된 라이브러리를 다시 재사용해 기능을 수정할 수 있고, 각 기능들을 통합해 더 큰 라이브러리를 구성할 수도 있다.
 |
 |
3. 국내외 기술 현황
국내 시장에서는 고급 모션 제어기의 외산 의존도가 높다. FPD 설비 자동화 시장의 경우를 예를 들면, Delta-Tau사의 UMAC과 같은 고가의 외산 제어기를 표준처럼 사용하고 있으며 다른 여러 국내 고급 모션 제어 시장에서도 이와 유사한 형태를 보이고 있다. 유연구조 및 이식성을 갖는 개방형 소프트웨어 제어 기술은 원천기술이 확보가 되지 않은 상태에서 외산의 산업용 필드버스를 적용해 다관절 로봇 및 자동화 장비에 적용하는 단계에 있다.
현재 해외 모션 제어기 제조기업에서는 Low 및 Middle End 시장에서 탈피해 부가가치를 높일 수 있는 High-End 시장에 집중하고 있으며, 최근에는 High-End 시장의 특성을 반영한 분산 제어 방식과 융합제어 방식의 소프트웨어 기반의 유연구조를 갖는 모션 제어 기술에 대한 개발에 집중하고 있다. 미국의 Soft servo Inc.는 MIT Lab 벤처 형태로 MIT 연구팀에 의해 미국에서 설립한 소프트웨어 기반 모션 제어를 상용화했으며, PC용 CPU를 활용한 높은 신뢰성의 CNC 솔루션 ‘Servo Works’과 범용 모션 제어 솔루션 ‘SMP 시리즈’를 출시했다.
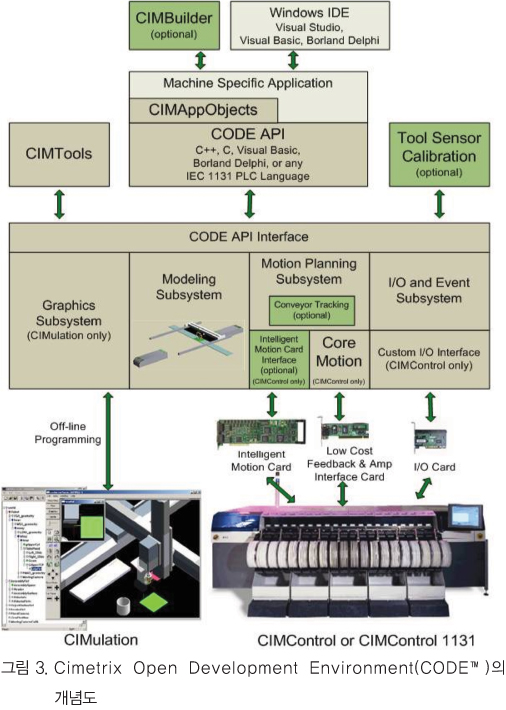
미국 Cimetrix사의 개방형 구조를 가진 모델링 및 모션제어 소프트웨어 솔루션인 Cimetrix Open Development Environ- ment(CODE™)는 다축 고속 제어를 위한 소프트웨어 모션 제어기이며, Surface Mount(SMT), Semiconductor, Electronic Assembly to Multi-axis Robots, Packaging 및 Machine Tools 등 다양한 분야에 성공적으로 적용되며 점진적으로 시장을 잠식하고 있다.
CODE는 로봇, 고속 다축 칩마운터, 패키징 및 셀 장비 등 다양한 분야에 윈도우즈 기반 소프트웨어 모션 플랫폼을 제공하고 있으며, 향후 시스템에 단기간에 최적화할 수 있는 유연구조 및 PC와 같은 다양한 범용 제어 플랫폼에 이식 가능한 이식성을 확보하고, 10㎑ 이상의 고속 다축 실시간 제어성능을 확보하기 위한 기술을 개발하고 있다.
 |
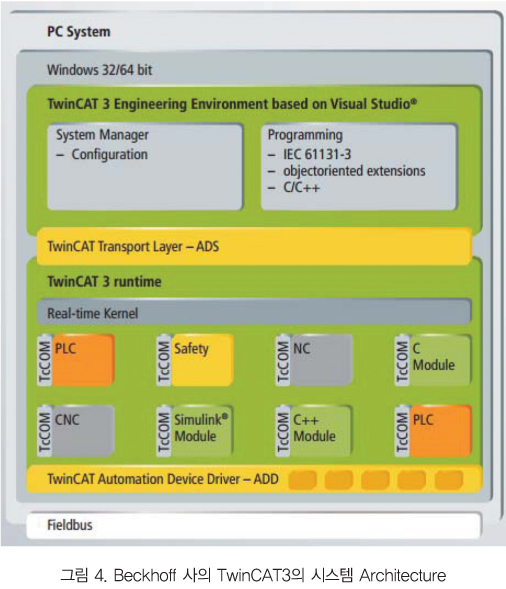 |
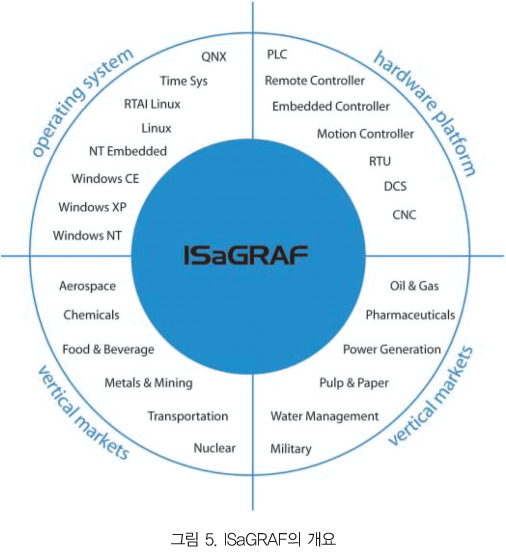
Beckhoff의 TwinCAT은 TwinCAT3 버전을 출시하며 PC-Based 시스템으로 다중 PLC(Programmable Logic Controller), NC, CNC 혹은 로봇의 실시간 제어를 하고 있고, 객체지향적인 프로그래밍을 제공함으로써 사용자 편의성을 증대시키고 있다. Realtime Kernel을 사용하며, EtherCAT 통신을 제공함으로써 제어시스템의 실시간성을 보장하고 있다. ISaGRAF는 자동 제어 응용을 위한 런타임 실행 엔진과 Custom VAR/OEM 개발 도구인 Soft Logic 프로그래밍 도구로 구성되는 산업상의 완벽한 소프트웨어 패키지다. 이 제품은 IEC61131-3(Industrial Standard for Automation Control Language)를 기초로 하고 있다. ISaGRAF는 5가지 PLC 언어인 Function Block Diagram(FBD), Ladder Diagram(LD), Structured Text(ST), 그리고 Instruction List(IL), Sequential Function Chart(SFC)를 지원한다. ISaGRAF는 C로 짜여진 Function과 Function Block, 그리고 복잡한 프로세스와 빠른 속력, 높은 성능과 높은 신뢰성 Tasks를 지원한다.
 |
 |
 |
4. 국내외 관련 지식재산권 현황
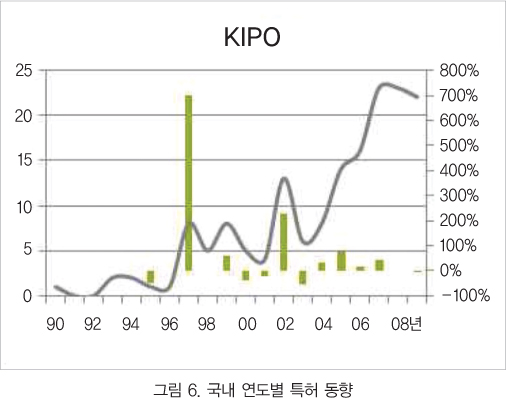
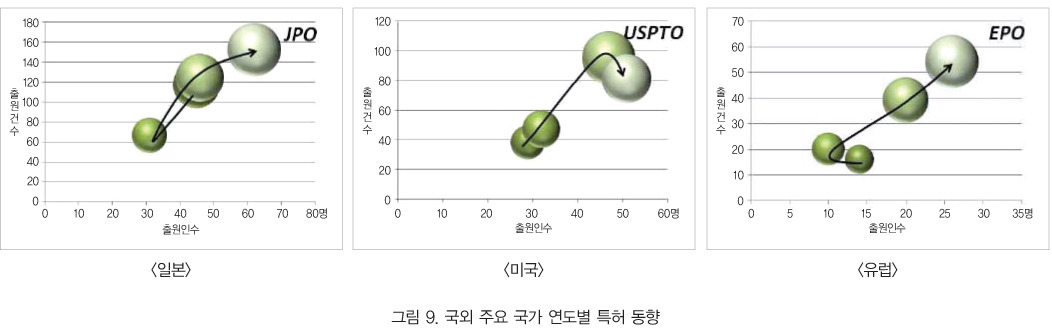
국내의 연도별 특허동향을 살펴보면, 거시적인 관점에서 1990년부터 지속적인 증가세를 보이다가 2007년 최고점을 찍고, 2008년과 2009년에는 감소세를 보이고 있는 것으로 나타났다. 2008년 이후 감소세의 원인으로는 국제금용위기가 꼽히며, 2003년 이후를 기점으로 국내의 고속 실시간 제어를 위한 20㎑급 제어주기 및 이식성을 가지는 유연구조의 개방형 소프트웨어 로봇 제어기기술 분야의 출원이 적극적으로 이뤄지기 시작했다.
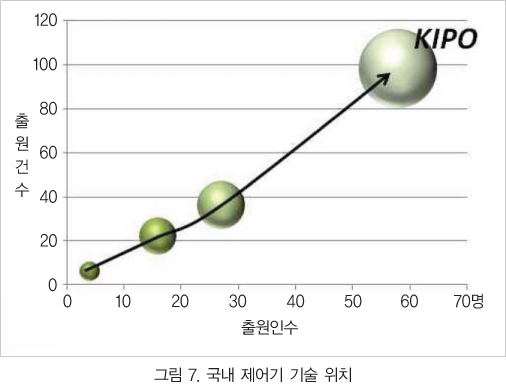
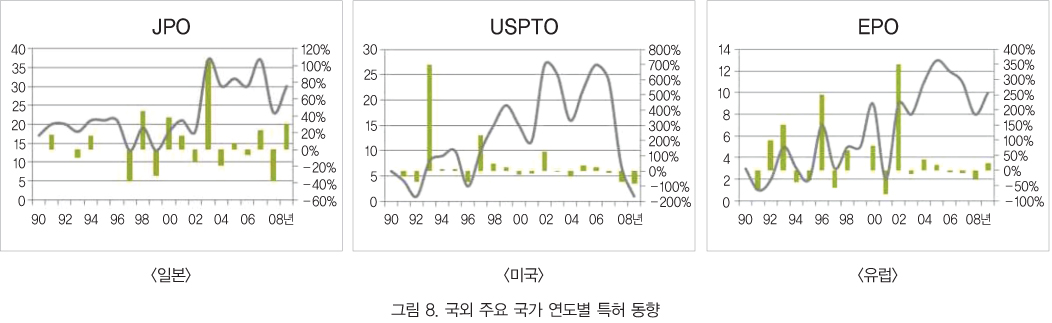
국내 특허의 기술위치는 1구간(1990~1994년)부터 4구간(2005~2009년)까지 출원 건수와 출원인의 수가 계속 증가하는 발전기의 단계에 있다. 또한 3구간(2000~2004년)부터 4구간(2005~2009년)까지 출원건수 및 출원인 수가 크게 증가하고 있어 급격한 속도로 기술 개발이 이뤄지고 있는 것으로 분석된다. 해외 시장의 경우 2003년 이후를 기점으로 미국, 일본, 유럽에서 고속 실시간 제어를 위한 20㎑급 제어주기 및 이식성을 가지는 유연구조의 개방형 소프트웨어 로봇 제어기 기술 분야의 출원이 증가하고 있다.
일본특허의 기술위치는 1구간(1990~1994년)부터 2구간(1997~2000년)까지 출원 건수와 출원인 수가 감소하는 쇠퇴기를 나타내고 있으나, 2구간(1997~2000년)부터 4구간(2005~2009년)까지 출원 건수 및 출원인 수가 크게 증가하고 있어 이 시기에 급격한 기술 개발이 이뤄지고 있는 것으로 분석된다. 미국특허의 기술 위치는 1구간(1990~1994년)부터 3구간(2000~2004년)까지 출원 건수와 출원인의 수가 계속 증가하는 발전기 단계를 보이다가 4구간(2005~2009년)에서는 출원 건수는 감소하나 출원인 수가 증가하는 양상을 보였다. 출원인 수 증가는 해당 구간에서 신규 진입 자가 증가하는 것을 의미하므로 해당 기술 분야의 시장이 커지고 있다는 것으로 볼 수 있다.
유럽특허의 기술위치는 1구간(1990~1994년)부터 2구간(1997~2000년)까지 출원 건수는 증가했으나 출원인 수는 감소하는 성숙기 단계를 보였다. 하지만 2구간(1997~2000년)부터 4구간(2005~2009년)까지 출원 건수 및 출원인 수가 크게 증가하며 급격한 기술 개발이 이뤄지고 있는 것으로 나타났다.
 |
 |
5. 해외 시장 표준화 현황
본 기술과 직접적으로 관련 있는 국내외 표준화 현황은 다음과 같다.
◆ IEC 61131-3
1993년 IEC에서 재정한 IEC 61131은 새로운 번호를 붙인 국제규격이다. IEC 61131규격은 PLC를 위한 표준으로 ① 일반적인 정보에 대한 기술, ② 장비의 요구조건과 시험, ③ 프로그래밍 언어, ④ 사용자 가이드라인, ⑤ 메시지 서비스 규격, ⑥ Fieldbus를 통한 통신, ⑦ Fuzzy 제어 프로그래밍, ⑧ 애플리케이션과 프로그램 언어 구현에 대한 가이드라인 등 총 8개의 부분으로 구성돼 있다. 이중 세 번째인 IEC 61131-3은 1993년에 처음 규격으로 정해진 후 2003년에 개정됐다.
IEC 61131-3에서 규정하고 있는 프로그래밍 언어는 텍스트 기반의 언어 두 개와 그래픽 기반의 언어 세 개를 지원한다. 텍스트 기반의 언어는 IL, ST이며 그래픽 기반의 언어는 LD, FBD, SFC이다.
현재 IEC 61131-3 규격을 완전히 지원하는 국내 제어기는 없으며, 일부 지원하는 제어기 제조사는 LS산전과 커미조아 등이 있다.
◆ PLCopen
PLCopen은 1992년에 설립된 그룹으로 IEC 61131-3 국제 표준을 제정했다. IEC 61131-3 규격이 활성화되도록 지원하고 인증 관련 작업을 수행하는 PLCopen은 제어기를 위한 표준, 모션 제어, 인증, 통신, Safety, XML 등을 제정하고 있다.
◆ SIL2, SIL3
SIL(Safety Integrity Level)은 공장의 안전을 위해 현장에 설치돼 기계설비의 등급을 나타내는 것으로 안전계기 시스템(SIS : Safety Integrated System)의 무결성을 나타내는 통계적 기준이다. SIS는 Sensor, Logic Solver, Final Element 세 가지 요소의 조합으로 구성되며 하나 또는 그 이상의 SIF(Safety Instru- mented Function)을 수행하는데 사용된다. 여기서 Sensor는 설비의 상태를 측정하기 위한 장치이며 Logic Solver는 Sensor에서 취득한 데이터를 기반으로 설비의 안전을 보장하기 위한 로직을 처리하는 장치이고, Final Element는 설비를 안전한 상태로 만들기 위한 모터, 밸브, 스위치 기어를 비롯한 주변의 물리적 장치를 의미한다. SIL은 일정 기간 내에 SIS가 요구되는 SIF를 만족스럽게 수행할 확률의 등급이며 SIL이 높을수록 SIS를 문제없이 수행할 확률이 높아진다. SIL은 아래와 같이 4등급으로 구분된다.
 |
6. 맺음말
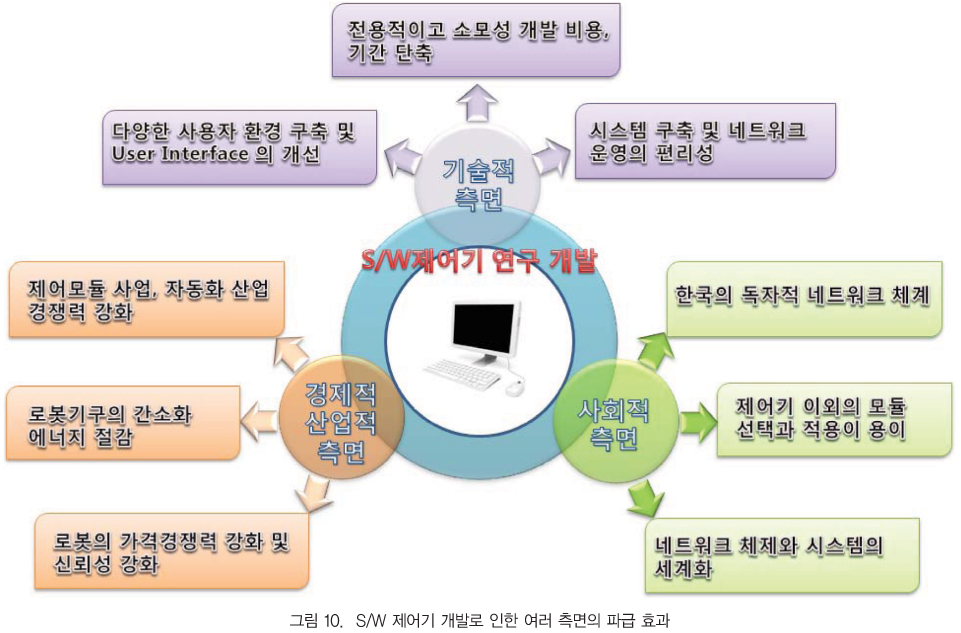
별도의 고가 모션 제어 H/W 없이 다축 고속 실시간 모션제어 시스템을 최적화해 S/W로 구현하고, 이식 가능한 Scalable & Flexible한 개방형 소프트웨어 모션 제어기 기술을 확보한다면 국내 로봇, 반도체 및 FPD 제조장비 제작업체들의 가격 경쟁력 확보와 고급 모션 제어 기능을 시스템에 커스터마이징할 수 있는 유연구조를 가지는 개방형 고급 모션 제어기 기술 확보가 가능할 것으로 판단된다.


