


디지털 매뉴팩처링을 위한 통합 솔루션 ‘DMWorks’
성공적인 디지털 매뉴팩처링을 위한 최적의 통합 솔루션 ‘DMWorks’
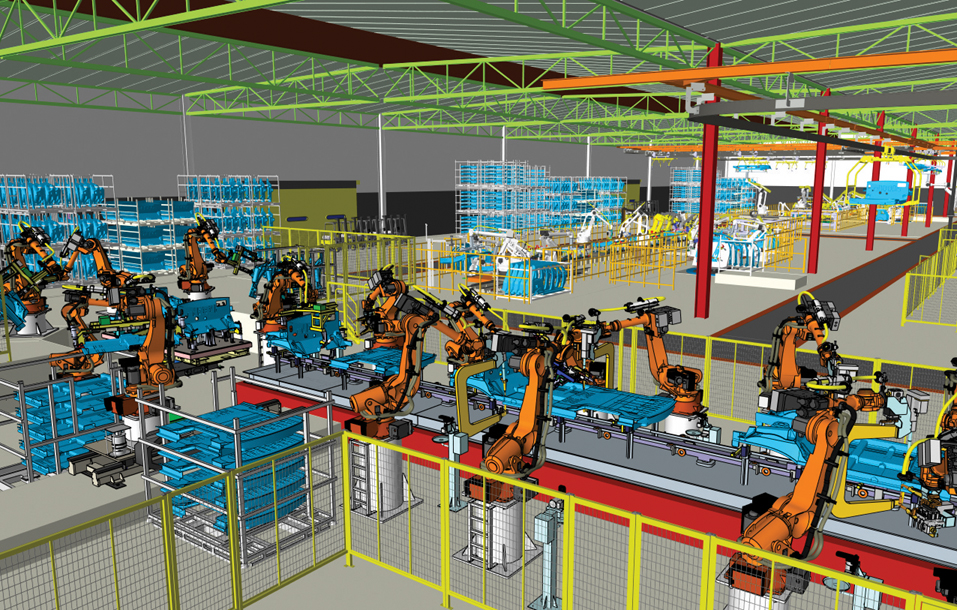
DMWorks(Digital Manufacturing Works)는 대규모 디지털 공장의 생성 및 동작 시뮬레이션, 생산라인의 공법 시뮬레이션, 로보틱스 시뮬레이션 및 OLP(Off-Line Programming) 등을 수행하는 디지털 매뉴팩처링 통합 솔루션이다. 디지털 매뉴팩처링이란 실제 공장을 만들어 제품 생산에 돌입하기 전에 컴퓨터에 가상의 작업장을 만들고, 이를 이용해서 가상으로 생산 시뮬레이션을 실행해 문제점을 사전에 발견하고 개선함으로써 최적의 생산 시나리오를 구축하는 기술 분야를 뜻한다. 이를 통해 제품 생산에 필요한 로봇 등 생산설비와 작업자의 인원 등을 결정하거나 배치하고, 각종 기구들의 설계 검증을 통해 생산라인을 최적화시키고, 나아가서 로봇의 작업 프로그램을 작성할 수도 있다.
현재는 자동차 및 부품 생산라인의 공법 시뮬레이션, 로봇 OLP 및 디지털 공장 구축 서비스에 주로 사용되고 있으며, 신제품 양산까지의 시간과 비용을 획기적으로 절감하는데 도움을 주고 있다. 향후 DMWorks는 자동차, 전자 산업을 비롯한 전 분야의 자동화 생산라인 및 플랜트, 건설 등에 다양하게 적용될 것으로 기대되고 있다.
본고에서는 DMWorks의 주요 기능이 어떻게 작용되는지에 대해 상세히 알아본다.
 |
1 CAD Data Import 및 강력한 데이터 경량화 기능
DMWorks는 Catia, UG(NX), Solid Works, AutoCad 등 대부분의 CAD S/W에서 생성된 데이터와 IGES, Step 등 표준 CAD Format의 데이터, 그리고 IGRIP, Robcad 등 Simulation S/W CAD 데이터들을 읽어 들일 수 있으며, 다양한 Import Option 조정을 통해 Import된 CAD 데이터의 정밀도를 조절할 수 있다. 또한 작은 형상 제거는 물론 Hole 제거, Invisible Face 제거 등 데이터 경량화 기능을 제공해 대규모(Large Scale) 공장 전체에 대한 Digital Factory 구축을 가능하게 한다.
2 2D/3D CAD Model 생성 및 Parametric Model Device(PMD)
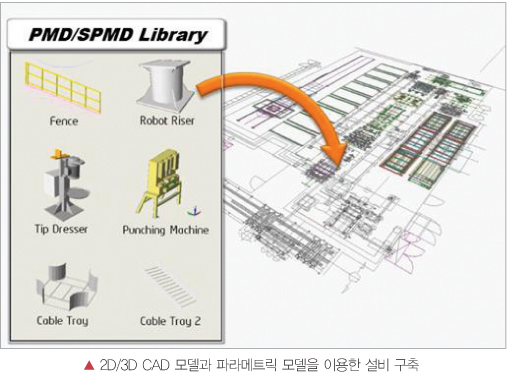
2D/3D Geometry CAD 데이터를 생성·수정하기 위해 제공되는 DMWorks의 다양한 기능을 이용하면 사용자는 자신이 원하는 다양한 설비를 구성하는 Part를 모델링할 수 있다. DMWorks는 빠른 Digital Factory 구축 작업을 위해서 Air Duct, 배관, Safety Fence 등의 설비 데이터와 Truss, Pillar(H-Beam) 등 다양한 형상들에 대한 Parametric Modeler를 제공한다. Parametric Modeler 기능들은 초기 생성은 물론, 수정 작업 속도가 빨라서 변경되는 설계 내용을 신속하게 반영할 수 있어 편리하다.
 |
3 General Motion Device의 Modeling 및 손쉬운 Kinematics 정의 도구
DMWorks는 임의의 동작기구 생성·수정을 위해 손쉽고 간편한 Device Modeling 및 Kinematics 정의 방법론을 제공한다. 사용자는 다양한 형태의 설비 및 로봇들을 직접 모델링해 정의하거나 생성할 수 있다. 또한 표준화된 기구학적 특성을 가진 동작 설비들에 대한 빠른 Kinematics 정의를 위해서 Closed Loop Mechanism 정의 모듈, Weld Gun Kinematics 정의 모듈 등을 제공한다.
4 로봇의 위치 정밀도 향상을 위한 Calibrated Forward/Inverse Kinematics
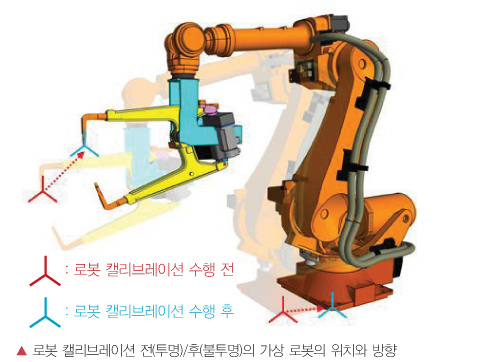 |
DMWorks는 다양한 산업용 로봇(200여개 모델)의 Calibrated Forward/Inverse Kinematics를 제공한다. 즉 Digital 작업장과 실제 작업장의 오차를 최소화시키는 캘리브레이션(Calibration) 결과를 반영해 실제 생산 현장에서 로봇 OLP의 결과를 사용할 수 있게 한다. 이는 DMWorks만이 제공하는 강력한 기능 중 하나다.
5 Hierarchical Tree를 이용한 편리한 데이터 관리
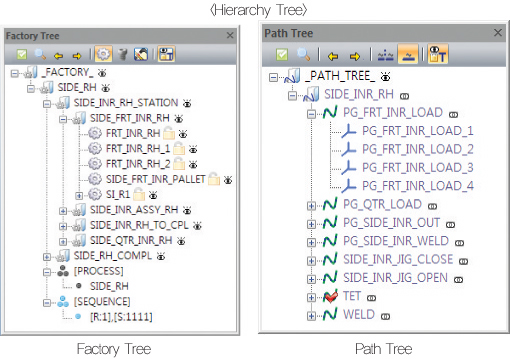
DMWorks는 Digital Factory를 구성하는 설비/제품/작업 경로/작업 프로그램 등의 데이터를 효율적으로 관리하기 위해서 다양한 Hierarchy Tree를 제공한다. 이를 이용해 작업장/라인/공장 단위 등 다양한 계층 구조를 생성할 수 있으며, Digital Factory 구축 시 효율적인 Layout 작업을 수행할 수 있다.
 |
6 Motion Dialog를 이용한 로봇 작업 경로 생성·검토·수정
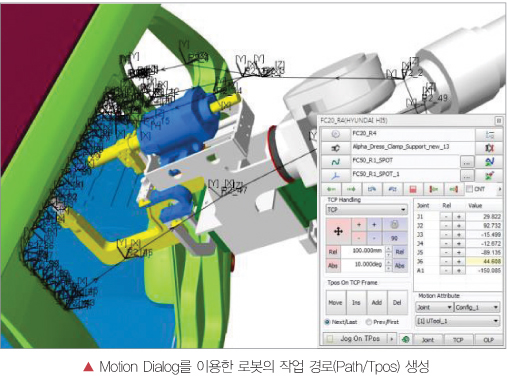 |
사용자는 각 로봇별로 제공되는 ‘Motion Dialog’를 이용해 각 로봇의 움직임을 제어할 수 있다. 로봇에 여러 개의 툴이 달려있거나 부가축(레일, 서보건 등)이 부착돼 있는 경우에도 손쉽게 해당 로봇의 작업 경로(Path/Tpos)를 생성·검토·수정할 수 있다.
7 로봇 및 동작 장치의 Task 생성 및 Motion Simulation
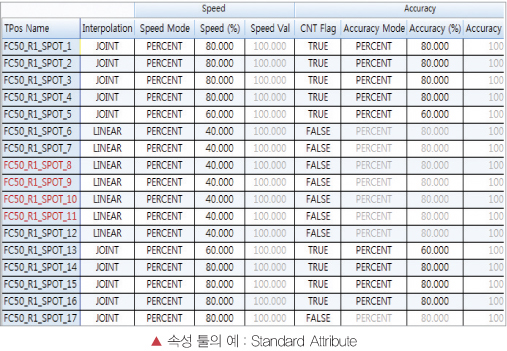
DMWorks는 로봇이나 동작 장치가 동작해야할 작업 경로(Path/Tpos)를 정의하기 위한 다양한 속성(Attribute)들을 제공한다. 속성의 종류로는 Standard, 부가축, Tool, 이벤트, Signal, OLP 등이 있으며, 사용자는 이를 이용해 작업의 속도, Motion Type, I/O Signal, Tool Behavior(Spot 용접, Handling), 컨베이어와 같은 이송장치와의 교신 등을 정의·시뮬레이션·검토·수정할 수 있다. 또한 사용자가 지정한 공정별 Cycle time이나 충돌 검사도 실시할 수 있다. 고급 사용자는 DMWorks가 제공하는 WSL 언어를 사용해 자신만의 애플리케이션을 직접 개발해 사용할 수도 있다.
 |
8 로봇 OLP
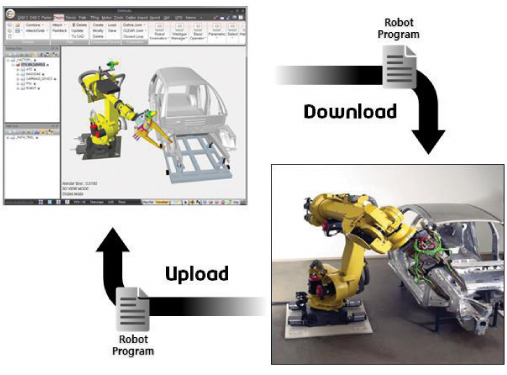
DMWorks는 200여종의 로봇 모델에 대한 Model 라이브러리, 다양한 로봇 언어 번역기 및 OLP 모듈들을 함께 제공한다. 사용자는 DMWorks에서 생성·검토·수정해 최적화된 로봇의 작업 프로그램을 현장에서 직접 다운로드할 수 있기 때문에 실제 현장에서의 티칭 시간을 최소화할 수 있다. 또한 현장에서 티칭된 로봇 작업 프로그램을 DMWorks로 업로드 해 최적화시키거나 신제품 공법을 위해 수정·재사용 할 수 있다.
 |
9 프로세스 생성 및 시뮬레이션
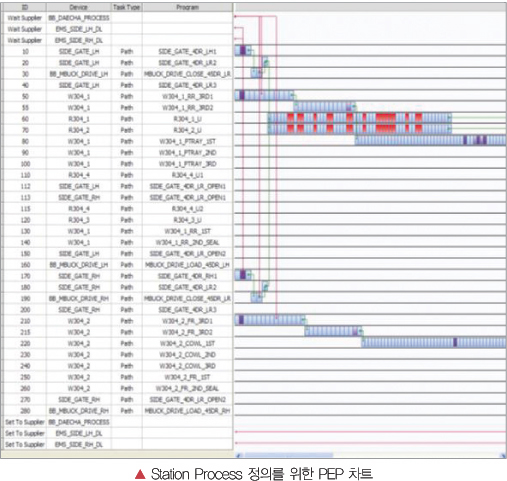
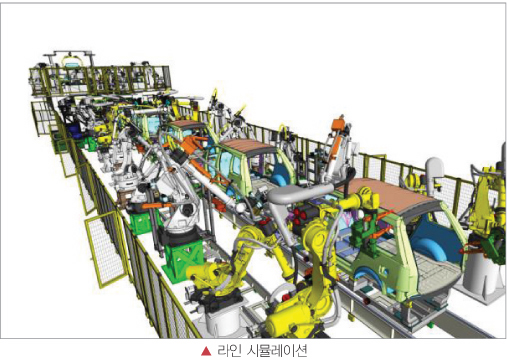
DMWorks는 작업장(Station)에 부품이나 제품을 이송하는 컨베이어, Overhead 컨베이어, 대차, 셔틀, 지게차 등의 이송장치들의 동작 프로세스를 정의할 수 있는 도구를 제공한다. 타임 차트의 상위 버전이라 할 수 있는 PEP(Positionbased Eventdriven Process) 차트는 작업장 프로세스(Station Process)를 간단히 정의하기 위한 도구로 사용된다. 기본적으로 하나의 PEP 차트를 이용해 하나의 작업장(Station) 내에 있는 각 장치들의 논리적 작업 순서를 정의·제어할 수 있는데, 생산라인은 다수의 Station으로 구성돼 있으므로 보통 다수의 PEP chart 정의를 필요로 한다.
DMWorks는 하나의 작업장 프로세스 정의를 위해 외부 프로세스(다른 작업장 프로세스나 이송 프로세스), 또는 내부에서 각 Device간의 교신을 위한 다양한 Event, 상태 변수(Status variable)와 Signal I/O를 제공해 각 작업(Task)과 프로세스의 논리적 수행 순서를 쉽게 제어할 수 있게 도와준다. 이러한 Event, 상태 변수 및 Signal을 이용해 다른 작업장 프로세스 및 이송 프로세스와 교신해보면서 사용자는 더 복잡한 프로세스도 빠르고 손쉽게 시뮬레이션 해보고 검토·수정할 수 있게 된다. 고급 사용자는 WSL을 이용해 자신만의 프로세스 정의·생성 도구를 개발할 수도 있다.
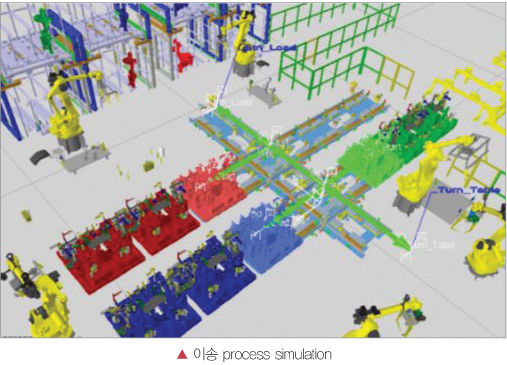
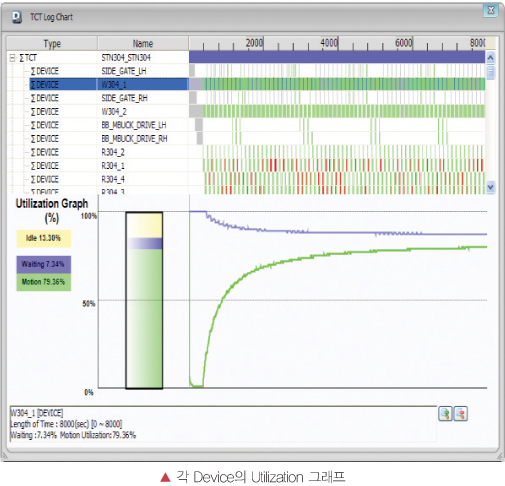
이송 프로세스(Transportation Process)는 2개 이상의 Station을 거쳐 이동하는 Device의 Motion Simulation을 위한 프로세스다. 컨베이어, Overhead 컨베이어, 대차, 셔틀, 지게차, 턴테이블 등이 수행하는 일이 이송 프로세스이며, 다수의 작업장 프로세스와 사전에 정의된 Event/상태 변수들을 이용해 서로 교신한다. 프로세스를 정의해 검토를 위한 시뮬레이션을 수행하면 시간당 생산량(UPH), Cycle time, 버퍼에 남은 파트의 수량 등에 대한 정보를 알려준다. 또한 각 Device/Station별 가동률(Utilization Rate)을 그래프로 나타내 해당 공정의 병목·대기시간 등의 문제점을 쉽게 파악할 수 있다.
 |
 |
 |
 |
10 Point Cloud 데이터와 파노라마 이미지
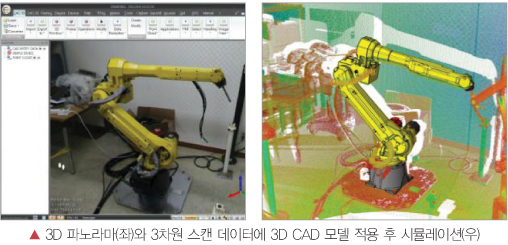
3차원 광대역 스캐너로 스캔한 현장의 Point Cloud 데이터 및 파노라마 이미지와 함께 모델링된 3D 작업장을 동시에 검토함으로써 설비들의 배치, 간섭 확인 및 각종 시뮬레이션을 보다 정밀하고 효율적으로 수행할 수 있다.
 |
11 RRS
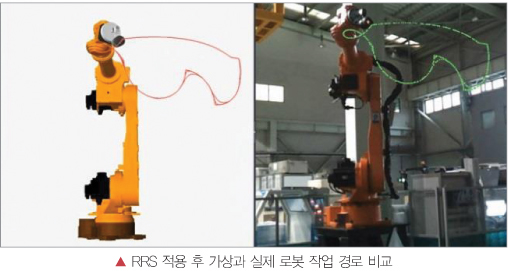
각 로봇 메이커에서 제공하는 RRS(Realistic Robot Simulation) 모듈은 실제 로봇 컨트롤러의 Motion Planning을 바탕으로 개발된 프로그램이다. RRS를 DMWorks의 RCS(Robot Controller Simulation)에 적용시키면 매우 정밀한 Cycle time과 동작 경로를 예측할 수 있다.
 |
12 휴먼 시뮬레이션
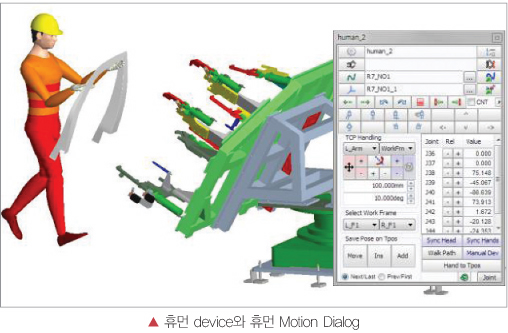
DMWorks는 휴먼 device의 제어를 위한 별도의 ‘Motion Dialog’를 제공한다. 이를 이용해 사용자는 간편하게 휴먼 device의 다양한 자세를 생성하고 제어할 수 있으며 걷는 경로와 자세를 자동으로 만들어준다.
 |
13 3D PDF 리포트 생성
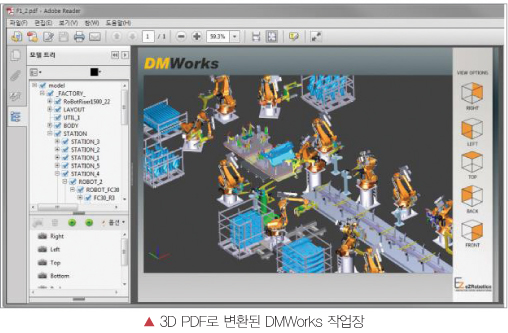 |
DMWorks상의 단일 3D 모델뿐만 아니라 복잡한 3D 작업장과 작업 시나리오는 3D PDF로 변환이 가능해 어도비리더가 설치된 곳이라면 어디에서나 확인이 가능하다. 따라서 사용자는 자신이 원하는 3차원 정보를 보다 정확하고 안전하게 공유할 수 있다.
14 실시간 충돌 검사
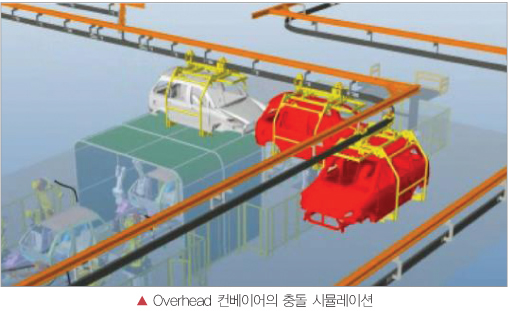 |
로봇 시뮬레이션 혹은 동작 중에 사용자가 지정한 device간의 충돌검사를 실시해 값비싼 설비들의 손상을 미연에 방지한다.
15 사용자 개발 환경
DMWorks를 기반으로 하는 개발자 환경으로 ‘프로그래밍 언어(WSL : Workcell Simulation Language)’와 ‘사용자 정의 Menu/Button 시스템’을 제공한다. WSL은 C 언어 형식의 구조적?절차적 언어로서, 작업장을 구성하는 모든 자원들의 생성과 정의, Kinematics의 생성·정의, 동작 경로 및 동작 특성의 생성·정의·제어, User Interface의 생성·정의 및 작업장 환경 제어 등의 명령어들을 제공하며, C-dll을 불러올 수 있는 프로그래밍 언어다.
사용자는 기존의 Menu/Button을 재구성하거나 Menu 및 Button들을 새로 생성할 수 있으며, 생성된 각각의 Button들이 수행할 Task를 WSL로 작성해 각 Button에 Assign할 수 있다. 따라서 고급 사용자는 각종 애플리케이션을 위한 공학적 시뮬레이션을 수행하거나 자신만의 새로운 기능과 환경을 개발할 수 있다.
자료제공 | ㈜이지로보틱스 (www.ezrobotics.com)


