


고급 모션 제어 이용한 고정밀 디스펜싱
재료의 흐름을 조정함과 동시에 디스펜싱 헤드의 위치를 정확하게 결정하는 것은 쉽지 않은 일이다. 실시간 키네메틱스와 위치 동기 출력을 포함한 정교한 모션 및 컨트롤러 프로그래밍의 개발 시간 단축과 농도를 향상시키는데 있어 어려움이 증가하고 있다.
글 | Jim Johnston, Aerotech Inc. 자료제공 | 애니모션텍(www.animotion.co.kr)
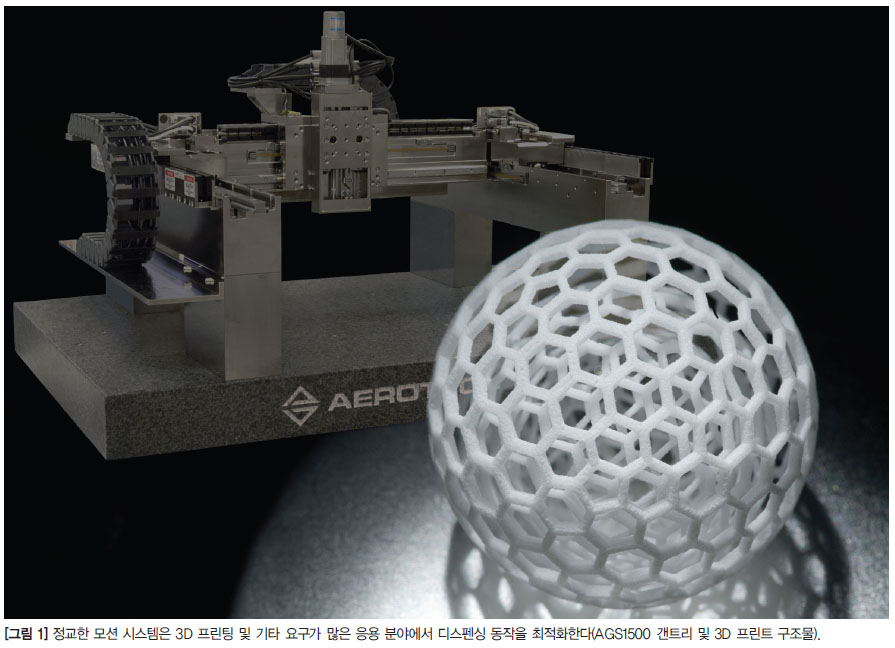 |
여러가지 기판 상에 유기물 및 무기물 모두를 공급하는 것은 보호 도포막과 전자회로 인쇄부터 생물학적 인쇄 및 적층 가공법에 이르기까지 다양한 가공 및 산업에서 사용되고 있다. 많은 완제품의 기술 개발이 산업에 대변혁을 일으킬 것으로 예상된다. 예를 들어 적층 가공법은 드릴링이나 절단과 같은 기존의 가공 공정으로 만든 부품에 비해 무게가 가볍고 튼튼하며, 독특한 모양의 부품을 생산하는 기술을 가능하게 하였다. 이는 강하지만 가벼워야하는 특징이 중요한 우주항공 산업 등과 같은 곳에서 매우 중요하게 사용된다.
기타 고급 응용분야들은 인쇄 기능 및 유연 전자 장치, 디스플레이, 센서, 태양 광 패널, 의료 구조물 등을 포함한다. 사실 의료산업의 연구진들은 이제 심한 골절을 치유하는데 도움이 되는 뼈 비계 등의 유기 구조를 인쇄할 수 있게 되었다.
 |
앞으로 기능성 장기들도 개별 유기 세포로부터 인쇄할 수 있을 것이다. 이러한 모든 기술과 공정은 매우 정확한 디스펜싱 방법에 좌우된다. 간단히 말해서, 화합물의 공급과 코팅은 인쇄 헤드 또는 가공되는 부분 중 하나를 이동시키기 위한 모션 시스템을 필요로 한다. 전체 시스템 정확도와 처리량은 상업적으로 실행 가능한 가공으로 복잡한 구조를 만드는데 매우 중요하다. 3D 부품 형상이 더욱 복잡해짐에 따라, 정확한 디스펜싱 헤드 위치 조정 및 소재의 흐름을 조정하기 위한 모션 컨트롤러 프로그래밍은 더 어렵게 되었다.
다시 말해서, 일부 모션 컨트롤러는 도전이라고까지 말할 수 있다. 더 구체적으로, 개발시간 단축과 공급 농도를 향상시키는데 있어 매우 중요한 PSO(Position Synchronized Output)와 실시간 키네메틱스를 함께 사용할 시기인 것이다. 공간 프로그래밍 좌표 복잡한 구조 위에 유체 또는 코팅을 도포할 때는 부품표면과 프린트 헤드를 일치시키기 위하여 다수의 자유도를 가진 모션 시스템이 필요하다.
개별 축을 프로그래밍 하는 것은 직관적으로 하는 것이 아니라 부품 형상을 작은 분산 직교 좌표계 단위로 분리한 특정 레이 아웃을 지원하도록 구성된 소프트웨어 패키지를 사용하고, 그 후 리니어 및 로터리 위치 결과를 계산하여 오프라인에서 자주 실행된다. 그러나 이 접근방법은 프로그램과 부품 사이의 관계가 손실되기 때문에 유연성이 없다. 보다 효율적인 접근방법은 컨트롤러 자체에서 실시간으로 변환을 계산하는 것이다. 각 관절의 위치로 직교 좌표를 변환한 로봇 컨트롤러에 의해 사용되는 키네메틱스와 유사하게, 이것은 사용자가 좌표계의 일부를 프로그램할 수 있다. 개별 축 모션에 대한 부품 형상의 수학적 관계는 컨트롤러의 특정 태스크에서 실행된다. 작동하는 방법은 다음과 같다. 컨트롤러는 실시간으로 개별 축 모션에 대한 지령을 변환하고, 공급 헤드는 정확한 공간 방향으로 이동한다. 그 결과로 프로그램의 라인과 부품 형상 사이에 직접적인 대응이 이루어진다.
 |
 |
부품 정렬 불량을 보상하기 위해 실행 중 오프셋을 지정하거나 부품에 작은 반경을 가공하는데 발생하는 가속도를 최소화하기 위해 속도를 조절하는 것과 같이 경로 수정을 쉽게 추가할 수 있다. 실시간 디스펜싱
최적화된 모션 프로파일은 또한 실시간으로 공급 헤드를 직접 트리거하는데 사용할 수 있다. 작은 물방울이나 액체를 공급할 때, 디자인은 품질을 유지하기 위하여 주어진 영역 안에 일정한 체적으로 유지되어야 한다. 너무 많거나 적은 재료는 구조를 변형 또는 약화시키거나 오버레이 코팅을 손상시킬 수 있기 때문이다. 고정된 비율로 공급하는 경우, 일정한 벡터 속도는 일정하게 침적된 체적을 유지하는데 필요하다. 그러나 윤곽의 형상이 더 복잡해지면, 중요한 속도와 처리량이 등속을 유지하기 위해서 희생된다. PSO를 활용함에 따라 3D 공간에서 실제 위치 피드백을 기반으로 실시간 흐름을 트리거 또는 조정하도록 프린트 헤드에 직접 연결되기 때문에 일정 속도 필요성은 없어진다.
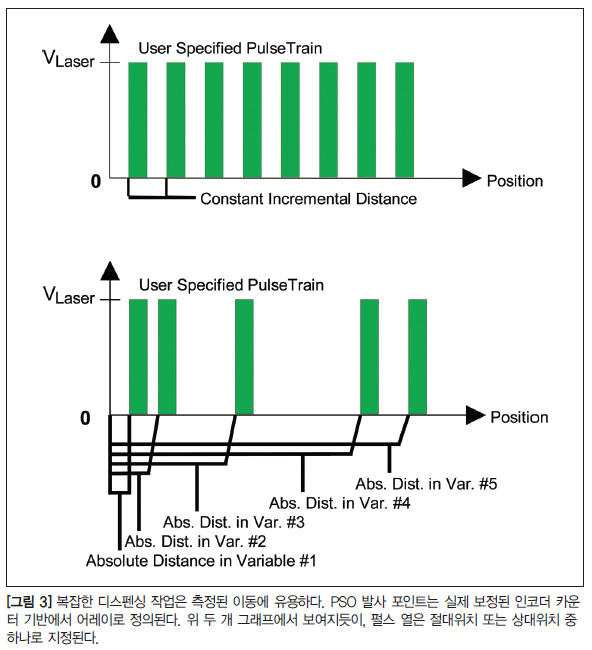
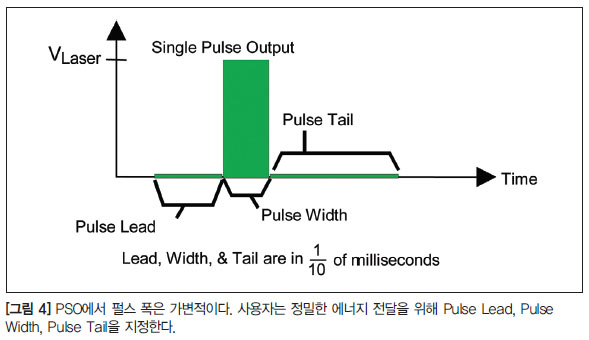
작은 물방울을 공급할 때, PSO는 고정되어 미리 프로그래밍된 간격에서 프린트 헤드가 트리거 되도록 구성할 수 있다. 만일 불규칙한 공간이 요구된다면, 어레이 기반의 트리거링은 사용자에게 위치 기반으로 지정된 공급 패턴을 정의할 수 있도록 한다. 유체 공급 중에 PSO는 실제 위치와 속도 피드백을 기반으로 유속을 조작하여 고속 아날로그 출력을 제어한다. 각각의 경우에 공급율은 3D 공간에서 인코더 피드백에 직접적으로 연결되어 있기 때문에 처리량과 흐름의 지속성은 속도 및 가속도와 관계없이 증가시킬 수 있다.
이러한 고급 제어 기술들이 영향력을 발휘하기 위하여, 모션 컨트롤러는 복잡한 형상을 가능하게 할 수 있는 로터리 스테이지나 고성능 리니어 스테이지와 반드시 결합해야 한다. 예를 들면, 윤곽 작업은 종종 축의 방향을 역전시킨다. 스크류 변환 시스템과 연관된 백레시, 감아 올림, 정지마찰 중 어느 것도 나타나지 않기 때문에 DD(Direct-Drive) 모터가 선호된다. 게다가 DD 모터는 가공 시간을 줄이기 위하여 높은 가속을 할 수 있으며, 비 접촉 설계는 유지보수가 필요 없다.


