


한국의 독자적인 S/W 제어기 ‘ARIA’
글로벌 경기침체로 인해 산업자동화 시장에서의 어려움이 더욱 커지고 있다. 생산라인의 투자가 전면 보류되고 있으며, 지속적으로 효율성과 원가절감을 선호하는 추세다. 이런 시장상황에 대응하고자 전기와 기계적 장치의 일부를 소프트웨어로 대체하는 방식이 부각되고 있다. S/W 제어기는 H/W 제어기와 비교해 뛰어난 유연성과 이식성 등 다양한 장점을 지니고 있다. 이에 자동화와 로봇 산업에서 효율적인 수행능력을 발휘할 것으로 기대된다.
자료제공 | 컨벡스 정밀제어사업부(www.convex2000.com)
 |
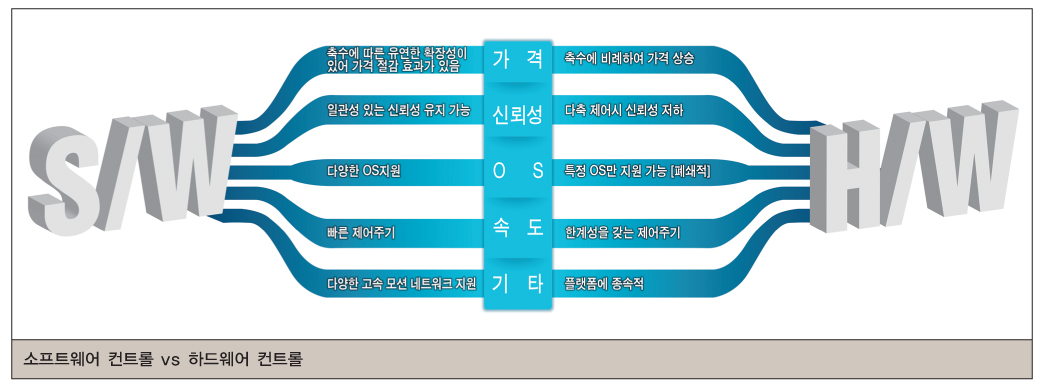
현재 자동화 산업시장은 잇따른 경기 악화로 효율성과 원가절감을 선호하고 있다. 이에 PLC, 모션, 로봇 제어에 대해 기술적인 통합에 대한 요구가 늘어나고 있는 것. 하지만 기존 H/W 제어기는 기술적인 통합에 대한 한계점과 제한이 있기 때문에 S/W 제어기의 기술 개발이 필요한 상황이다.
S/W 제어기의 필요성
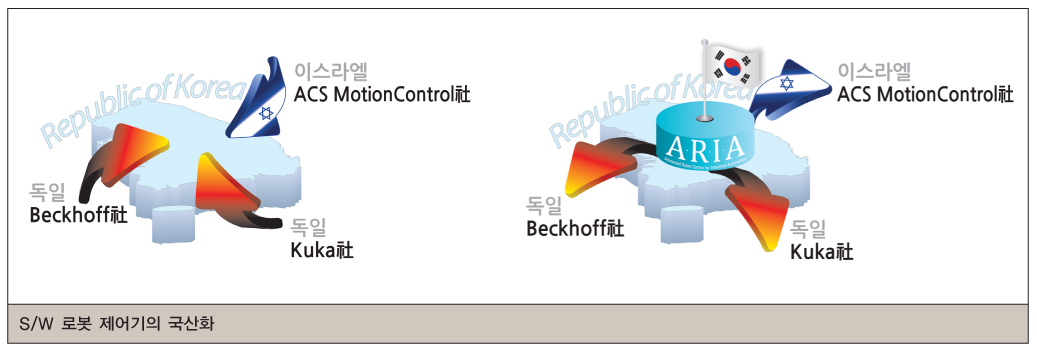
S/W 제어기는 독일 등과 같은 고급 기술력을 지닌 나라에서 이미 개발되어 산업에 적용되고 있다. 국내에서는 기술력 부족으로 TwinCAT, ACS Motion과 같은 해외제품에 의존하고 있는 실정이다.
시장 장악한 외산 제품
현재 소프트웨어 컨트롤러는 해외 여러 회사의 제품이 세계시장을 장악하고 있다. 대표적으로 이스라엘의 ACS MotionControl, 독일의 Beckhoff와 Kuka에서 만든 제품이 있다. 각 회사의 제품 특징을 살펴보면, ACS MotionControl은 64축 지원, 2KHz의 모션 사이클과 개방형 구조의 특징, 모션 제어 전용 언어를 제공한다. 하지만 로봇 제어기가 아니며, 고속 모션 네트워크가 한 가지만을 지원한다는 단점이 있다. Beckhoff의 TwinCAT의 경우, 모션 전용 S/W 제어기로서 C++ 객체 지향 언어지원, 64축 지원, 1KHz의 모션사이클, 개방형 구조, 지원 OS가 2개라는 특징이 있지만, 로봇 제어기가 아니라는 단점이 있다. Kuka의 KMC 제어기는 64축 지원과 로봇 제어기로서 뛰어난 성능을 보이지만, 축 지원의 한계와 비 개방형 구조라는 단점이 있다. 실제로 구동되는 로봇의 축은 16축 이하로 구동되며, 지원 OS는 한 가지뿐이다.
 |
국산화 위한 노력
현재 S/W 제어기의 국산화를 위해 여러 특장점을 지닌 제어기를 개발하고 있다. 국내 최초 그리고 최고의 S/W 제어기 개발을 목표로 노력하고 있다. 이 프로젝트 주관을 맡은 컨벡스에 따르면, 국내에서 개발 중인 S/W 제어기(ARIA: Advanced Robot control for Industrial Automation)는 유연성과 확장성, 신뢰성, 빠른 제어주기와 이식성 등 다양한 특징을 갖는 제어기가 될 것이다.
독자적인 기술로 국산화
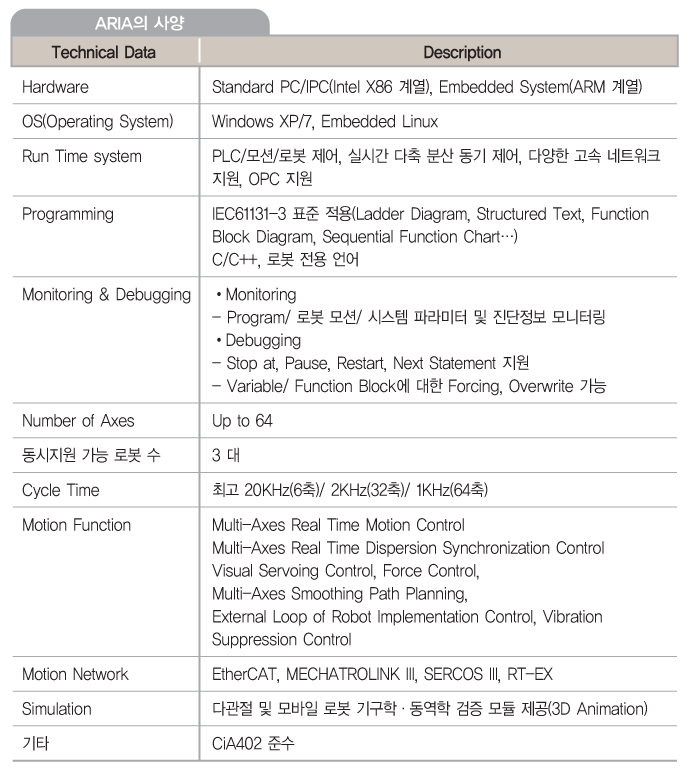
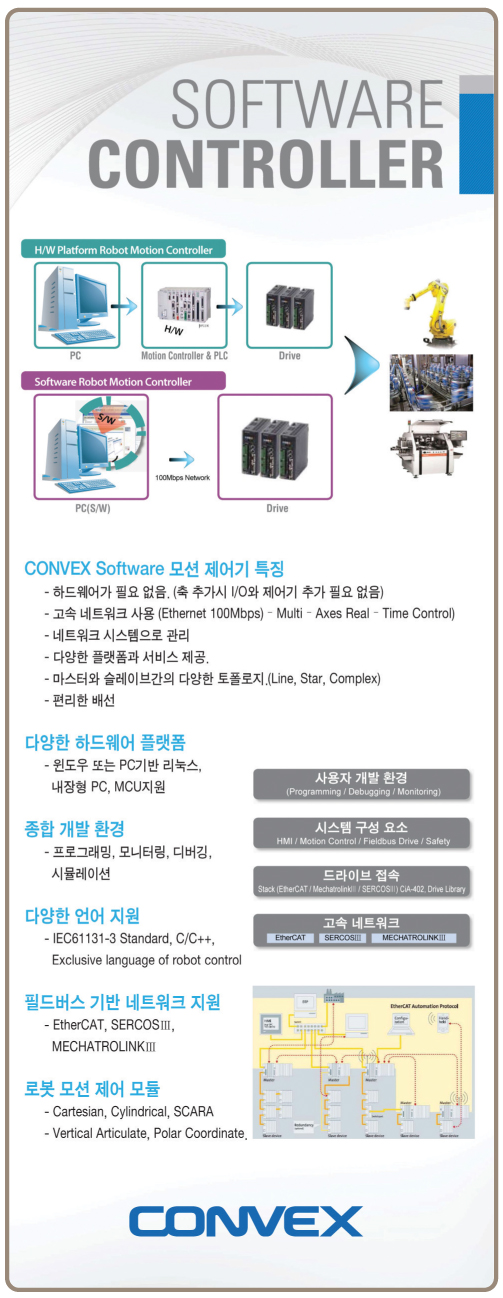
국내에서는 국가 과제를 통해 외산 제품의 장점은 취하고 단점은 보완한 제품인 ‘ARIA(Advanced Robot control for Industrial Automation)’의 개발이 진행 중이다. ARIA는 로봇 제어기를 탑재한 개방형 구조, 빠른 모션 사이클 지원, 다양한 고속 모션 네트워크 지원, 다양한 OS지원이 가능하도록 설계될 예정이다. 향후 PLC 통합이 가능한 ARIA는 이식성과 여러 특징을 제공함으로써 국내 독자적인 소프트웨어 제어기로 탄생할 것이다.
[ARIA의 특장점]
▶ 개방형 로봇 제어기: IEC 61131-3 표준 프로그래밍 언어 채택, EtherCAT, SERCOS 등 범용 고속 모션 네트워크 채택, OPC 표준 인터페이스 제공
▶ 하드웨어에 의존하지 않는 제어기(Flexibility): 특정 하드웨어 플랫폼에 의존적이지 않는 플랫폼, 유연하고 이식 가능한 S/W 기반 Realtime Virtual Robot Control 플랫폼
▶ 고속 네트워크를 지닌 제어기: 실시간 모션 제어 런타임 엔진(20kHz/6축), EtherCAT 등의 고속 네트워크 지원, 모션·PLC 로직에 대한 실시간 지원, 확장 가능한 컴포넌트 구조
 |
S/W 제어기의 기술력
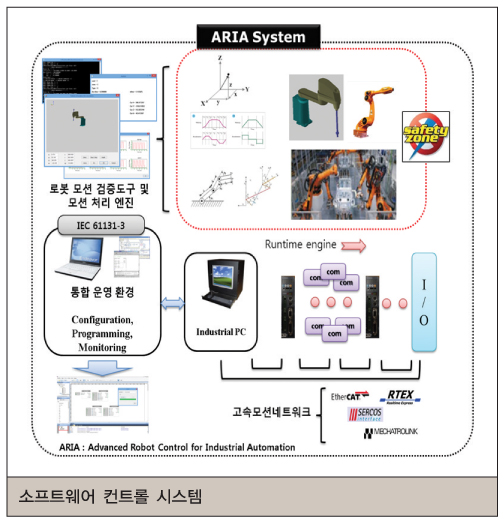
S/W 제어기의 기술력은 런타임 시스템 엔진을 기반으로 사용자 통합 환경시스템 구축, 동역학 및 기구학 모듈, 빠른 모션 제어주기 및 고속네트워크 등 다양한 기술개발이 요구된다. 사용시 가장 먼저 접하는 ‘사용자 통합 환경 시스템’은 실제 사용자가 필요한 구성과 파라미터 값으로 로봇 및 각 축을 구동할 수 있게 설정되어야 한다. 또한 각각의 사용자 필요조건 값에 대해서도 개발해야 한다. 실제 로봇이나 장비에 입력 값이 들어가면 구동이 되는데, 이때 로봇의 움직임은 동역학 및 기구학 모듈과 모션 프로파일 생성의 호환을 통해 작동된다. 이를 위해서는 모션 구현에 대한 기술력이 뒷받침돼야 한다. 이 기술력은 로봇의 PTP, CIRC 같은 모션 구현에 요구되며, 다양한 모션을 사용될 때 필요한 핵심기술이다.
로봇을 구동할 때 연속적이고 부드러운 모션의 실현을 위해서는 실시간으로 데이터를 처리하는 고속 모션 네트워크(EtherCAT, Mechatrolink-III, SERCOS-III 등)와 빠른 모션 제어주기가 필요하다. 이러한 기능을 구현하기 위해서는 제어기의 엔진인 ‘런타임 시스템’을 최적화시켜야 한다. 로봇 제어기의 폭넓은 적용을 위해서는 공통적으로 호환되는 언어로 제작해야 한다. 즉 로봇 제어기를 위한 프로그래밍 언어인 IEC 61131-3 표준 로봇 제어 언어를 개발해야 하며, 이밖에도 안전 기능, 동역학 모듈 검증 등 여러가지 부수적인 개발도 진행해야 한다. 이러한 모든 기술들이 통합된 S/W 제어기인 ARIA가 국내에서 곧 개발될 것이다.
 |
S/W 제어 시스템의 활용
S/W 제어 시스템은 로봇을 비롯한 다양한 분야에 적용할 수 있다. S/W 제어 시스템은 SCARA, 6축 다관절 로봇 등에 적용 가능한 시뮬레이터(동역학 및 기구학 검증 프로그램)를 포함하고 있기 때문에 기구 및 동역학적인 검증을 이룰 수 있다. 이러한 검증은 로봇을 구동할 때 움직임과 토크, 속도, 위치 값을 실시간으로 확인할 수 있는 장점을 제공한다. 이런 장점으로 S/W 제어 시스템은 컨베이어 벨트 시스템, 인공관절, 반도체 조립장비, 공작기계, 물류이송로봇, 공정로봇 등 다양한 분야에 적용할 수 있다. 전반적인 자동화 설비에 폭넓게 적용할 수 있기 때문에 향후 다양한 분야에서 활용될 것이 예상된다.
ARIA의 향후 과제와 미래
로봇 제어기 기술은 하드웨어적인 부분을 소프트웨어적으로 승화하려는 조짐과 실제 사용자가 사용하기 쉬운 이식성과 유연성, 빠른 고속 네트워크로 구동하려는 방향으로 나아가고 있다. 이런 패러다임에 맞춰 기존 H/W 제어 시스템을 대체할 만한 높은 호환성과 신뢰성을 갖춘 S/W 제어기를 설계하고 만드는 것이 ARIA 개발 프로젝트의 목표다. ARIA의 개발은 외산 제품에 잠식당한 국내 S/W 제어기 시장의 국내화를 이루는 계기가 될 것이다.
제어기와 연결되는 장비 또는 로봇, 뛰어난 제어기로서 역량을 발휘할 아이템을 찾아야 하는 과제들이 남아있지만 추진되는 계획들이 순조롭게 진행된다면, 내년에는 국내 최고의 S/W 제어기인 ARIA가 출시될 것이다.
 |


