STEP MOTOR의 기본특징과 동작원리
지난 6월 인아그룹에서는 SEMINAR FAIR 2011를 개최했다. 인아그룹의 SEMINAR FAIR는 30년이 넘는 인아그룹의 기술 노하우로 10년을 넘게 고객들과 함께한 전통을 자랑한다. 이번 SEMINAR FAIR 2011에서는 인아오리엔탈모터의 스텝 기초 및 응용과 인아코포의 회전검출장치 및 DD 모터에서의 적용 등을 주제로 개최됐다. 지난 7월에 소개된 인아코포의 회전검출장치 및 DD 모터에서의 적용에 이어 인아오리엔탈모터의 스텝 기초 이론을 소개한다.
자료제공 인아오리엔탈모터(www.inaom.co.kr)
Stepping Motor 특징
Stepping Motor는 1920년 영국에서 개발된 고정밀도의 위치결정이 가능한 Motor다. 또한 톱니바퀴와 같은 돌기(소치)가 있는 Stator와 Rotor를 갖고, Stator의 코일에 흘리는 전류를 순차적으로 전환해 일정 각도씩 회전하는 모터이다. 전류를 바꾸는 Trigger 신호로 펄스를 이용하며, Stepping Motor는 펄스 신호에 정확하게 비례, 추종하여 회전하기 때문에 회전량 검출기가 불필요한 것이 특징이다.
■ Stepping Motor 주요 특징
▶ 고 분해능/고정도 위치결정
▶ 간단한 위치/속도제어
▶ 고 응답성
▶ 자기 유지력(Holding Torque)
▶ Open Loop 제어
고분해능, 고정밀도
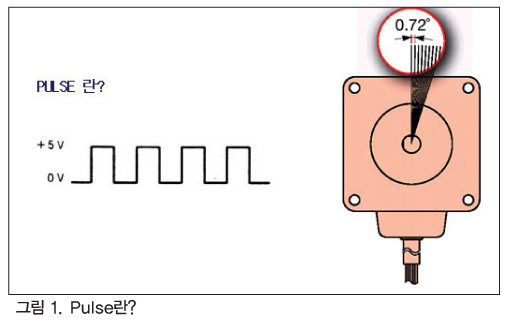
Stepping Motor의 최대 특징은 고정밀도의 위치결정을 간단히 얻을 수 있다는 것이다. 일반적으로 많이 사용되는 Stepping Motor는 5상과 2상 모터이며 분해능은 다음과 같다.
5상: 0.72°/step = 500step/rev
2상: 1.8°/step = 200step/rev
Stepping Motor는 기본 스텝각의 각도 단위로 위치 결정을 한다. 동작각도는 입력 Pulse에 동기 하여 회전하며, 오차는 ±3분이다(3arcmin = 0.05°).(그림 1)
 |
간단한 위치제어
Stepping Motor는 1Pulse 당 일정한 각도만큼 동작한다. 따라서 Pulse 수를 제어하면 사용자가 원하는 만큼의 회전량을 동작시킬 수 있다. 회전량을 제어하는 방법은 다음과 같다.(그림 2)
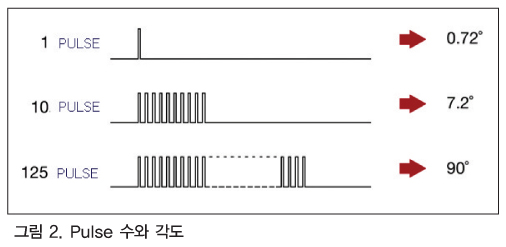 |
회전량[°] = Step각[°/step] X Pulse 수
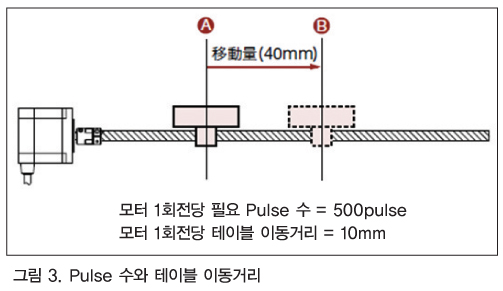
테이블 40mm 이동 시 모터 필요 회전 수
모터 회전 수 = 40mm / 10mm = 4회전
모터 4회전 시 필요운전 Pulse 수
Pulse 수 = 500pulse X 4회전 = 2000pulse(그림 3)
 |
Pulse 속도는 일반적으로 1초당 입력되는 Pulse 수로 나타내며, 다음과 같이 표시한다. 따라서 초당 입력 Pulse 수를 제어하면 Stepping Motor의 속도를 결정할 수 있다.(그림 4)
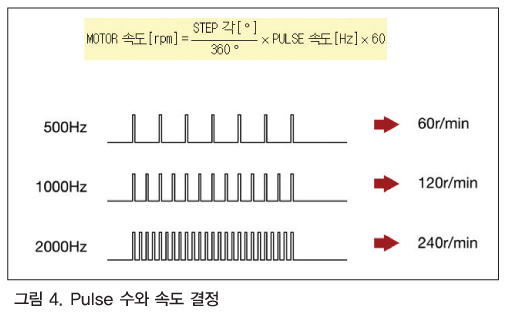 |
PPS[Hz] = Pulse Per Second
자기 유지력
Step Motor는 Driver에 전원이 투입되어 있는 경우에는 자기 유지력을 가진다. 이러한 유지력을 Holding Torque라고 한다.(그림 5)
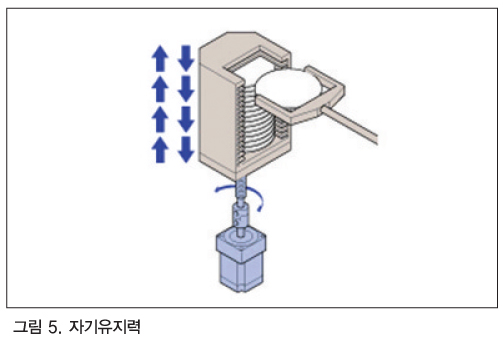 |
정지 시 큰 유지 Torque가 발생
기계적 브레이크 등의 유지기구 불필요
하지만 전원이 투입되어 있지 않은 경우에는 유지력이 상실되므로 수직 기구부의 경우 안전을 위해서 전자 브레이크 Type의 제사용을 권장한다.
Open Loop 제어
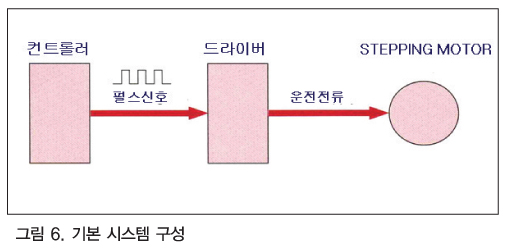
Stepping Motor는 Pulse 신호로 제어하며 Motor에 전원을 공급하는 Driver가 필요하다. 즉 System 구성에는 그림 6에 있는 제품이 기본적으로 필요하다.
 |
Open Loop 제어는 다음과 같은 특징을 가진다.
Motor 및 Driver에서 Feed Back 되는 신호가 없다.
Gain Tunning이 필요없고 동기성이 우수하다.
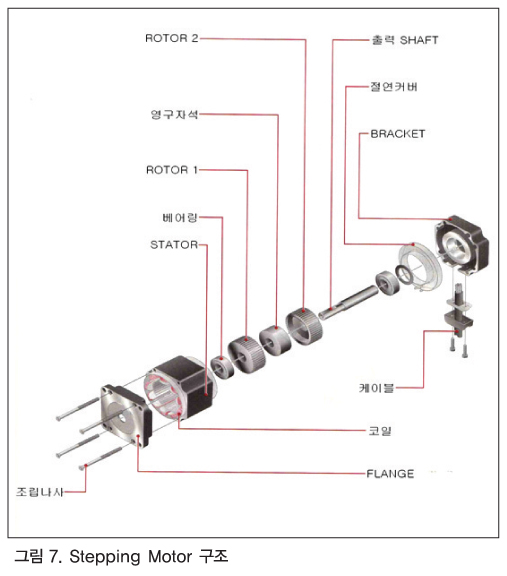 |
Stepping Motor 구조
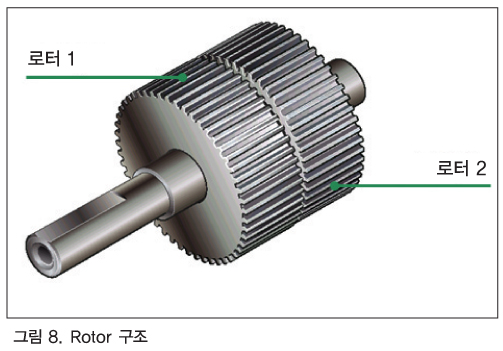
Rotor는 그림 8과 같이 2개의 Rotor 사이에 영구자석이 삽입된 구조다. 각 Rotor는 50개(또는 100개)의 소치(小齒)를 갖고 있으며 이들은 1pitch 만큼 어긋나게 조립되어 있다. 따라서 앞면에서 보면 100개(또는 200개)의 소치(小齒)를 갖고 있는 것처럼 사용하게 된다. 중간의 영구자석에 의하여 Rotor1은 N극, Rotor2는 S극으로 자화되어 니다.
 |
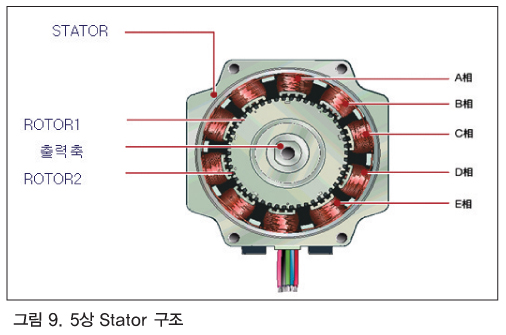
Stator의 A상, B상, C상, D상, E상 등 5개의 전자석으로 구성되어 있으며, Stator는 Rotor의 이형상과 같은 모양으로 치절 가공이 되어 있다. 가공된 치절은 7.2도의 간격을 갖는다. 각각의 Stator에는 코일이 감겨 있으며 각 코일에는 드라이버로부터 공급되는 전류가 순차적으로 인가되며, 이로 인해 Stator는 순차적으로 극성을 뛰게 된다.(그림 9)
 |
Stepping Motor 원리
A상에 전류가 공급되면 Stator는 S극으로 자화되어 N극의 Rotor1과 흡인력을 가지게 된다. 이 때문에 정지 시 Stepping Motor는 Holding Torque를 가지게 된다.(그림 10)
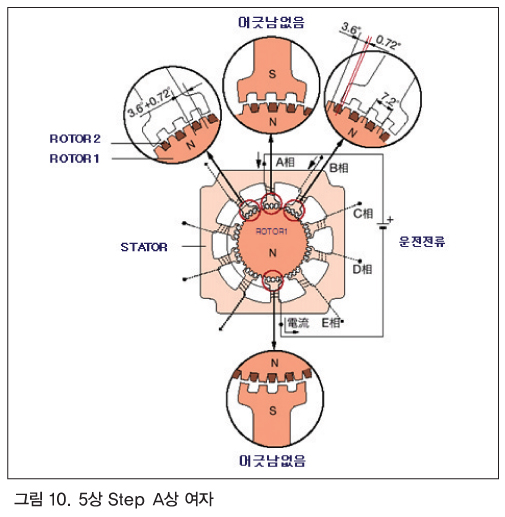 |
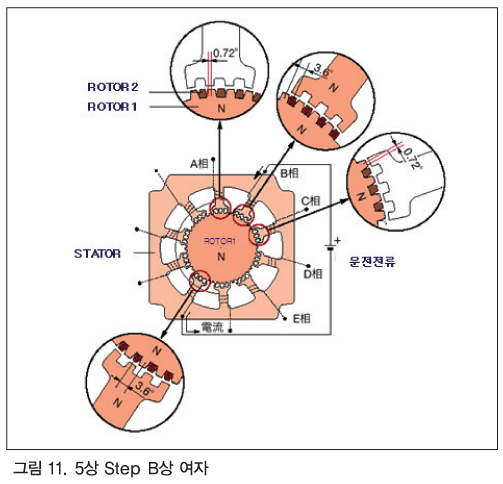
B상의 Stator와 Rotor는 0.72°만큼의 각도차이(어긋남)가 있으며 다음 동작을 준비한다. A상의 전류를 차단하고 B상 Stator에 전류를 인가하면 N극으로 자화된다. 이때 S극의 Rotor2의 소치(小齒)와 흡인력을 갖게 되어 기존 0.72°의 차이만큼 Rotor가 동작하게 된다. C상 및 이후의 상 동작 시에도 마찬가지 원리로 동작하여 0.72°씩 동작한다.(그림 11)
 |