Motion’s Digital Future 개방화, 디지털 서보 시대의 도래
자동화 관련 분야의 복잡 다양한 모션 컨트롤 요구 조건을 만족시키기 위해서는 피드백 컨트롤, 모션 프로파일 생성과 같은 기본적인 기능 이외에도 보간 컨트롤, 캠 프로파일과 같은 다축의 고속 동기 컨트롤 기능이 필수적이다. 때문에 모션 컨트롤러는 단축 컨트롤러에서 다축 컨트롤러로 빠르게 발전중이며, 아날로그에서 디지털 방식의 산업용 네트워크를 적극 채용하고 있다. 이에 ㈜아진엑스텍 최성혁 연구소장과 함께 다축 모션 컨트롤러와 관련된 궁금증을 풀어 보았다. <편집자 주>
 |
A. 모션 컨트롤이 적용되는 산업용 로봇, 반도체 장비, SCADA, 공장 자동화 등의 관련 시장이 점차 다양화되고, 그 규모 또한 지속적으로 확대되면서 큰 시장을 형성하고 있다.
자동화 관련 분야의 복잡 다양한 모션 컨트롤 요구 조건을 만족하기 위해서는 해당 컨트롤 축의 피드백 컨트롤 및 모션 프로파일 생성과 같은 기본적인 모션 컨트롤 기능 이외에 보간 컨트롤 및 캠 프로파일과 같은 다축의 고속 동기 컨트롤 기능이 필수적이다.
따라서 모션 컨트롤러의 기술적 변화는 단축 컨트롤러에서 다축 컨트롤러로, 아날로그에서 디지털로의 컨트롤 방식 변화가 시대적 추세라 할 수 있다. 다축 모션 컨트롤러의 형상은 구현 방법에 따라 매우 다양하여 개방형 구조의 PLC, PC 카드 타입, 비개방형 구조의 전용 모션 컨트롤러 등이 일반적으로 사용되고 있다.
Q. 단축 컨트롤러와 다축 컨트롤러는 어떻게 다른가?
A. 단축 컨트롤러와 다축 컨트롤러의 차이는 컨트롤 축 수, 컨트롤 기능, 개발 환경, 응용 분야적인 면에서 차이가 있다. 형식적으로는 컨트롤 축 수에 따른 차이로 설명될 수 있지만, 기능적인 측면에서 살펴보면 다축 컨트롤러는 단축 컨트롤러의 일반적인 기능 이외에 다축에서 요구되는 다양한 기능들을 표1과 같이 제공한다. 다축 모션 컨트롤러의 필수적인 기능은 다축 동기 기능이며, 이를 바탕으로 CAM, 기어(Gaer), 보간(Interpolation) 등의 기능을 제공하고 있다.
응용 분야와 범위를 살펴보면 현재 모션 컨트롤 시장에서 주류를 이루고 것은 다축 컨트롤러로서 대부분의 범용 모션 시장을 차지한다. 단축 컨트롤러의 응용 부분은 피더(Feeder), 로더(Loader), 제단기 등 전용기 시장의 단순 응용 분야이다.
Q. 다축 모션 컨트롤러의 구성 방식과 그 특징은?
A. 다축 컨트롤러의 구성은 모션 컨트롤 축의 확장 형상과 모션 컨트롤 엔진의 탑재 형태에 따라 구분된다. 모션 컨트롤 축의 확장 방식에 따라 집중형과 분산형으로 나눌 수 있다.
집중형 다축 컨트롤 방식은 동일 플랫폼에 모션 컨트롤 축이 고정적으로 존재하는 형태이며, 이것이 일반적이고 전통적인 방식이다. 분산형 다축 컨트롤 방식은 축 수의 확장이 네트워크를 통해 이루어지며, 최근 들어 진행되고 있는 새로운 적용 방식이다.
모션 컨트롤 엔진의 탑재 형태에 따른 분류는 DSP와 같은 프로세서를 이용한 S/W 구현 방식과 하드와이어된 모션 칩을 이용하는 H/W 구현 방식으로 나뉜다. S/W 구현 방식은 모션 컨트롤 알고리즘의 유연성을 제공하는 반면, 컨트롤 축의 증가에 따른 S/W 부하 증대로 모션 컨트롤 성능에 영향을 끼칠 수 있다.
H/W 구현 방식은 축의 증가와 S/W 부하와의 연관성이 없어 컨트롤 축 증가에 따른 모션 컨트롤 성능이 동일하며, S/W 구현 방식에 비하여 외부 환경에 안정적이라는 장점을 가진다. 하지만 고정된 모션 컨트롤 알고리즘을 적용하고 있기 때문에 컨트롤 알고리즘의 변경이 어렵다.
Q. 다축 모션 컨트롤러의 주요 응용분야는? 현재 최대의 수요처를 꼽는다면?
A. 최근 개발되는 산업용 서보 시스템은 고속의 정밀한 움직임과 구동 중 위치 및 속도를 보정할 수 있는 기능이 요구된다. 특히 산업용 서보 컨트롤러는 대상물의 이동 경로에 따라 정밀한 위치 컨트롤이 가능해야 하며, 속도 컨트롤에 의해 저충격 실현이 가능해야 한다.
이런 이유로 산업용 서보 컨트롤러에는 정확한 움직임을 보상 컨트롤하기 위해 직선 및 원호 보간 기능이 요구된다. 또한 일정한 속도 컨트롤, 압력 컨트롤 및 위치 설정 기능을 위한 동기화된 다축 PID 컨트롤 기능도 필수적이다.
예를 들어 소형 칩 마운터, 반도체 조립, 초정밀 가공 등은 다축 모션 컨트롤러를 사용하지 않으면 안 되는 작업으로 분류된다. 이러한 자동화 기기, 정밀 로봇 등은 최종 단계에 정밀한 다축 모션 컨트롤러가 반드시 필요하며, 이것이 정밀 기기의 신뢰성과 가격 그리고 지명도를 결정하여 부가 가치와 상품 경쟁력을 판단하는 주요 기준이 된다.
다축 모션 컨트롤러의 주요 시장인 국내 공작 기계용 CNC 시장 규모를 살펴보면, 2003년에 약 800억원의 시장을 형성하였으며, 오는 2007년에는 1500억원을 넘어설 것으로 보인다.(표2 참조)
Q. 범용 컨트롤러와 전용 컨트롤러는 어떻게 구별되는가? 그리고 기기별 장단점은?
A. 다축 모션 컨트롤러의 응용 시장은 범용기 시장과 전용기 시장으로 구분되며, 여기에 적용되는 모션 컨트롤러도 범용과 전용 컨트롤러로 나뉜다. 여러 가지 측면에서 범용기와 전용기로 구분할 수 있지만 근본적인 부분을 살펴보면 모션 컨트롤러의 H/W 플랫폼과 S/W 개발 환경의 표준화에 따라 구분하는 것이 가장 일반적이다.
범용 모션 컨트롤러는 H/W 플랫폼이 개방형 아키텍처을 지향하여 표준화되어 있으며, 개발 환경도 자체에서 개발된 별도의 개발 환경이 아니라 일반적인 프로그래밍 환경과의 인터페이스를 제공한다. 따라서 표준화의 여러 특징들을 활용할 수 있는 장점을 가진다. 그러나 모션 컨트롤의 최적화를 사용자가 수행해야만 하는 단점이 있다.
전용 모션 컨트롤러는 특정 기계 장치나 로봇과 같이 용도에 따라 최적으로 적용할 수 있도록 H/W 플랫폼이 구성되어 있다. S/W 개발 환경도 특정 용도에서 적용할 수 있도록 자체 개발된 환경을 제공한다. 전용 컨트롤러는 특정 기계 장치와의 연관성이 매우 깊어 해당 기계 장치를 이용한 작업시에는 사용자에게 완벽한 편의성을 제공하지만, 기능의 확장과 변형에는 매우 취약하다.
Q. 다축 모션 컨트롤러와 서보시스템(서보 드라이브)과의 관계는?
A. 다축 모션 컨트롤러는 상위 모션 컨트롤러의 역할을 수행하며, 서보 드라이브는 하위 컨트롤러의 역할을 수행하는 것이다. 메커니즘의 복잡한 움직임은 그림2와 같이 상위 모션 컨트롤러의 속도나 위치 지령이 각각의 축으로 전달되어 움직이는 각 축의 모션을 합성한 결과로서 얻어진다. 이것은 또한 모션 컨트롤러의 속도, 정밀도, 안전성, 신뢰성, 가격 등을 결정하는 중요한 요소이다.
상위 모션 컨트롤러의 추종성을 향상시키기 위한 컨트롤 기법으로는 PID 컨트롤 이외에도 시스템의 동력학을 감안한 선행 피드 포워드 컨트롤 및 고이득(High Gain) 슬라이딩 컨트롤 기법을 채용한다.
상위 모션 컨트롤러와 서보 드라이브의 인터페이스 방식에는 아날로그와 디지털방식이 있다.
아날로그 인터페이스는 원하는 속도나 토크를 ±10V의 아날로그 전압으로 지령하는 방식으로 현재 가장 일반적인 방식이다. 이 방식은 지령치에 외란이 작용할 수 있다는 것과 오프셋 존재 등의 문제로 고속, 고정도 응용에는 한계가 있다. 때문에 최근에는 디지털 통신 인터페이스 방식에 엔지니어들의 관심이 집중되고 있다.
대표적인 예는 국제 표준인 IEC1491로 발표된 SERCOS(SErial Real-time COmmunication System)로 1∼8축의 컨트롤러를 구성할 경우, 축 지령 업데이트 시간을 1∼2ms로 단축할 수 있는 방식이다. 이외에도 SERCOS보다 지령의 고속 업데이트 성능을 가진 MACRO(Motion And Control Ring Optical)나 FireWire(Apple사 개발, IEEE1394) 방식 등이 있다. 표3에 디지털 인터페이스와 아날로그 인터페이스의 특징을 상호 비교하였다.
Q. 모션 컨트롤러에서 네트워크가 왜 중요한가?
A. 산업 자동화의 시장 환경이 아날로그에서 디지털 방식의 산업용 네트워크로 전환중에 있다. 디지털 방식은 다량의 신호를 원거리까지 전송할 수 있고 케이블 등 전송 기자재를 기존 방식보다 크게 절감할 수 있기 때문에 인력 및 비용 부분에서 효과적이다. 네트워크로 입출력 정보 처리를 수행하는 리모트 I/O 기기는 이미 세계적인 추세이며, 보편화되고 있다.
모션 컨트롤러의 기술적 동향도 개방화, 디지털화의 추세를 적극 따르고 있다. 전통적인 모션 컨트롤러는 ±10V의 아날로그 신호를 사용중이며, 많은 벤더들과 사용자들은 이에 따라 제품을 공급하고 적용한다. 그러나 이러한 아날로그 신호는 EMI와 같은 노이즈에 대한 취약성, 정보 전달의 제약성, 특히 다축 컨트롤러인 경우 과도한 케이블 처리 등과 같은 단점을 지닌다.
아날로그 컨트롤 시스템의 경우 축당 절연된 모터/피드백 케이블이 일반적으로 10~12개 정도 필요하다. 컨트롤 축 수의 증가는 비례적으로 모터/피드백 케이블의 증가를 가져오고, 배선에 대한 충분한 고려가 선행되지 않으면 EMI와 같은 노이즈 환경에 더욱 취약해지며 이로 인한 추가 비용이 증가한다.
이러한 문제를 해결하기 위해서 제안된 방식이 디지털 방식의 컨트롤러 /드라이브 접속이다. 이에 이더넷, 프로피버스, 디바이스넷 등과 같은 많은 디지털 네트워크 방식이 다수 제안되었다. 특히 모션 컨트롤을 위한 필드 네트워크 분야에서는 SERCOS, MACRO, FireWire, SynqNet 등이 활발하게 적용중이다.
 |
A. SERCOS는 링 타입의 광 케이블을 활용하여 컨트롤러, 서보 드라이브, 액추에이터, I/O 기기들 사이의 정보 전달을 수행한다. 광 케이블을 사용하여 노이즈에 대한 취약성과 장거리에서의 성능 저하 문제를 해결하였고, 1개의 마스터에 254개의 디바이스를 연결할 수 있으나 일반적으로 8~16축을 연결하여 사용한다.
MACRO는 링 타입의 망구조 타입에서 운영되며, 데이터의 전송은 시리얼 형태로 이루어진다. 광 케이블 링의 각 스테이션은 데이터를 수신하는 ‘In’ 포트와 데이터를 송신하는 ‘Out’포트가 있으며, 각 스테이션에는 1개 이상의 노드가 존재할 수 있어 다축과 I/O 디바이스들이 동일 스테이션내에 구성될 수 있다.
SERCOS, MACRO와 달리 FireWire는 PC에서 먼저 사용되었으며, 이로 인해 가격이 저렴하다는 장점을 가진다. IEEE 1394는 Backplane, Cable이라는 2개의 버스 형태가 있다. 백플레인 버스는 백플레인에 연결된 모든 디바이스에 고속 시리얼 통신을 제공하고, 버스들 사이의 연결은 Bus Bridge를 이용하여 점 대 점(Point to Point) 시리얼 망 구조를 제공한다. 표4는 개방형 디지털 접속 방식의 특징을 비교한 것이다.■
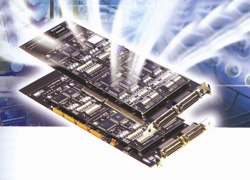
그림 1. (주)아진엑스텍의 다축 모션 컨트롤러
범용 모션 컨트롤러는 H/W 플랫폼이 개방형 아키텍처을 지향하여 표준화되어 있으며, 개발 환경도 자체에서 개발된 별도의 개발 환경이 아니라 일반적인 프로그래밍 환경과의 인터페이스를 제공한다.