고정밀 리니어 모션으로 발전하는 공압 액추에이터
 http://motioncontrol.kr
 |
| 공압 시스템의 예 |
리니어 공압 실린더내의 공기압이 힘을 만들고 피스톤을 움직이면 그 피스톤이 운동하면서 연결된 구성요소를 동작시킨다. 피드백 컨트롤를 통해 이러한 단순한 메커니즘은 반복적으로 크고 작은 로드를 0.7mm 이내의 위치 정밀도를 확보할 수 있다.
공압 구동은 신뢰성이 높고, 경제적이며, 사용의 편리성이 우수하여, 오늘날 PC 기반 자동화에서 가장 중추적인 역할을 담당한다. 공압은 한 컨테이너안의 공기가 꽉 찰 때, 압력은 기체내의 모든 부분에서 동일하게 작용하며, 균일하게 용기를 밀어낸다고 하는 물리학을 기초로 한다. 공압 액추에이터는 전기식에 비해 열손실과 전자기 간섭이 덜하며, 깨끗하고 조용한 모션을 제공한다, 또한 고속 반복 동작, 무거운 로드, 매우 부드러운 모션 프로파일이 요구되는 애플리케이션에서 탁월하다.
공압기기의 동작 원리는 간단하다. 압축 공기는 실린더 내의 구멍으로 들어가서 단 하나의 구동 면인 피스톤을 밀어 낸다. 만약 피스톤 맞은편의 힘의 차이가 걸려있는 전체 하중과 마찰력보다 크게 되면 피스톤의 면이 밀려 나가게 된다. 이때 얻어지는 질량비가 일정한 순수한 힘은 공압을 직선적인 기계 메커니즘의 힘으로 전환되어 로드를 가속화시킨다. 그 결과로 얻어진 순수한 힘은 질량비가 일정하며, 공기를 직류의 기계적인 힘으로 전환하며 사물에 움직인다. 따라서 공기의 힘을 통해 운동 에너지를 얻는 공압 액추에이터는 전기 스파크가 없어야 하는 위험한 환경에서 안전한 시스템을 구성할 수 있도록 한다.
공압 실린더의 종류
단동 실린더(Single Acting Cylinder)
단동 실린더는 한 방향의 운동에만 압축 공기를 사용하고 반대방향의 운동에는 스프링이나 피스톤 및 로드의 자중 또는 외력에 의해 복귀시키는 구조이다. 복귀 운동용 스프링이 내장된 단동 실린더는 스프링 때문에 행정거리가 제한되는데 보통 150mm 정도가 최대 행정 길이이다. 주요 용도로는 클램핑, 프레싱, 이젝팅 등에 사용된다.
복동 실린더(Double Acting Cylinder)
복동 실린더는 압축 공기를 양측에 번갈아가며 공급함으로써 피스톤을 전진 운동시키거나 또는 후진운동을 시키는 실린더이다. 따라서 전진 운동 및 후진 운동 모두에서 일을 할 수 있다는 장점을 가지며 가장 일반적인 공압기기를 구성한다.
실린더의 운동속도가 빠르거나, 실린더로 무거운 물체를 움직일 때에는 관성으로 인한 충격으로 실린더가 손상을 입기 쉽다는 단점이 있으나, 이와 같은 것을 방지하기 위해 피스톤 끝 부분에 쿠션기구를 장착한 실린더가 일반화되고 있다. 원리는 피스톤이 헤드 커버나 로드 커버에 닿기 전에 쿠션링이 공기의 배출 통로를 차단하여 공기는 교축된 좁은 통로를 통해 빠져나가므로 배압이 형성되어 실린더의 속도가 끝단에서 감소하도록 하는 것이다.
양로드 실린더 (Double Rod Cylinder)
피스톤 로드가 양쪽에 있는 양로드형 실린더로 피스톤 로드를 잡아주는 베어링이 양쪽에 있어 왕복운동이 원활하며, 로드에 걸리는 수평 하중에도 어느 정도 견딜 수 있다. 또한 운동 부분에 리밋 스위치 등 검출용 기구를 설치할 수 없는 곳에서는 작업을 하지 않는 반대측에 설치할 수 있고 실린더가 전진 및 후진할 때 낼 수 있는 힘이 같다는 장점이 있는 실린더이다.
탠덤 실린더(Tendem Cylinder)
두 개의 복동 실린더가 서로 나란히 연결된 복수의 피스톤을 갖는 공압 실린더를 탠덤 실린더라 한다. 이 실린더의 구조는 두 개의 피스톤에 압축 공기가 공급되기 때문에 피스톤 로드가 낼 수 있는 출력이 2배가 된다. 탠덤 실린더는 공압 실린더가 사용압력이 낮아 출력이 작기 때문에 실린더의 직경은 한 정되고 큰 힘을 필요로 하는 곳에 사용된다.
다위치형 실린더
2개 이상의 복동 실린더를 동일 축 선상에 연결하고 각각의 실린더를 독립적으로 제어함에 따라 몇 개의 위치를 제어하는 것으로 위치 정밀도를 비교적 높게 제어할 수 있다.
로드리스 실린더(Rodless Cylinder)
공압 실린더에는 피스톤 로드가 없는 형식도 있다. 로드가 없는 실린더라 해서 로드리스 실린더라 불리우는 이 실린더는 일반 공압 실린더가 피스톤 로드에 의한 출력 방식인 것과 달리 피스톤의 움직임을 요크나 마그넷, 체인 등을 통하여 행정길이 범위 내에서 테이블을 직선운동시켜 일을 하는 것이다. 따라서 로드리스 실린더를 사용하면 설치면적이 극소화되는 장점이 있으며, 전진시 후진시의 피스톤 단면적이 같아 중간 정지특성이 양호하다는 특성이 있다.
기타 실린더
공압 실린더에는 위에 설명한 종류 외에도 가변 행정 실린더나, 슬라이드 실린더, 유압 기구와 조합한 하이드로 체커(Hidro Checker), 차동형 실린더, 충격 실린더, 텔레스코프 실린더 등이 있다. 또한 각종 요소와 조합하여 상용상의 편리를 추구한 것으로 전자 밸브 부착형 실린더, 스피드 컨트롤러 내장형 실린더, 브레이크 부착형 실린더, 프리 마운트 실린더 등이 있다.
공압 실린더의 선정 방안
내부 피스톤의 양쪽면에 공기 포트가 있는 싱글 로드 복동형 공압 액추에이터는 관련 산업에서 가장 일반적으로 사용된다.
모든 공압은 공기 압력과 피스톤 면적이라는 두가지 요소에 의해 결정된다. 공기 압력이 50psi로 세팅되고 피스톤의 직경이 7mm라고 가정한다면 38mm2이라는 유효면적을 갖게 된다. 힘은 압력과 면적에 의해서 결정된다. (F=P X A)
이 때, psi를 N/mm2으로 변환하면, 미는 힘은 13.1N이 된다. 그러나 피스톤 로드가 피스톤의 유효면적을 감소시킨다는 점을 고려해야 한다. 즉, 당기는 힘은 미는 힘만큼 강하지 못하다는 것이다. 여기서, 유효면적=피스톤 면적 - 로드 면적이라는 공식이 나온다.
 |
| 파카 하니핀의 정밀 공압 슬라이드 테이블 |
로드리스 액추에이터의 경우에도 역시 미는 힘과 당기는 힘이 동일하며, 더블로드 보다도 힘이 강하다. 이 경우 출력의 연결장치가 내부에 없기 때문에 내부 피스톤은 운동을 하면서 외부 슬라이드를 직접 움직이게 된다. 이와 유사하게 케이블 에어 액추에이터는 각 피스톤 끝에 폴리를 둘러싸여 감겨진 케이블로 연결된 외부 슬라이드를 가진다.
이렇게 다양한 실린더 유형에 따라서 적절한 적용 방안을 모색하는 것이 필요하며, 어떠한 실린더를 사용하든지간에 정확하게 크기를 맞추는 것이 필수적이다. 대형 실린더는 비록 시스템의 안정적인 주기 횟수를 향상시키고 더 빠른 가속을 가능하게 하지만, 시스템을 구동하기 위해서는 더 크고 값비싼 압축 펌프를 갖추어야 한다. 때문에 어떠한 모션 기술을 접하건 간에, 불필요하게 큰 사이즈를 이용하는 것은 위험한 발상이다. 전체 시스템의 크기와 가격적인 부담으로 이어지기 때문이다.
공압 액추에이터의 구조
압축기는 실린더 피스톤을 움직이는 압입된 공기를 제공하고, 공기력을 생성하기 위하여 기계적인 힘을 이용한다. 이러한 종류의 동력 공급은 또 다른 장점들을 갖는다.
가장 중요한 것은, 하나의 저렴한 공기 압축기와 약간의 바로 사용 가능한 공기만으로도 수개의 축들과 디바이스들을 움직일 수 있다는 것이다. 압축기는 기계의 한 싸이클 당 그 애플리케이션이 요구하는 평균정도의 공기의 양을 공급할 필요가 있기 때문이다.
그러나 압축기는 크리티컬하지 않은 일반적인 곳에서 많이 적용된다. 운동으로부터 제거된 동력 유니트로 말미암아 모션 측면에서의 공압 액추에이터는 압축기가 생산하는 동력에 비해서 더 작을 수 있다. 이러한 공압 액추에이터는 오염이 있어서는 안되는 환경에 아주 적합하다.
큰 힘을 필요로 하는 애플리케이션의 경우에 충분한 크기의 압축기는 실린더 범위내에서 어떠한 로드도 움직일 수 있다. 일반적인 공압 애플리케이션이면서도 정교한 포지셔닝이 주된 목적인 경우에 적용하고자 하는 용량에 딱 들어맞는 크기는 안정적인 압력을 이끌어내며, 충분한 속도와 가속도를 발휘할 수 있다. 공압 시스템에서 또다른 필수적인 사항은 압력 저장소가 반드시 필요하며 정확한 크기여야 한다는 것이다. 또한 이때 압축기가 기준보다 크다고 해서 별도의 압력 저장소가 불필요한 것은 아니다.
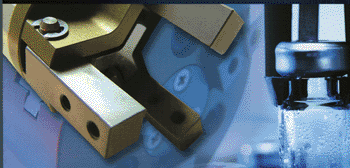 |
| 주강로보테크의 에어핑거 |
여기서 어큐뮬레이터는 두가지 측면에서 아주 유용하다. 압력 저장 장치는 시스템 압력을 상대적으로 일정하게 하는 기능과 에너지를 저장하는 기능을 수행한다. 전자는 천천히 움직일 때 정밀한 모션 조절과 정숙성을 위해 중요하며, 후자는 빠르고 경쾌한 동력을 가능하게 하고 최고 로드에 맞춰서 압축기의 크기를 정할 필요성을 없애준다. 효과적인 기능 발휘를 위해서 어큐뮬레이터는 공압 시스템의 흡입구와 배기구에서 가까운 곳에 위치하게 된다.
서보 밸브와 정밀 제어
공압 실린더에 있는 밸브는 공기가 실린더로 들어갈 때의 속도를 조절함으로써 실린더의 속도와 힘을 조절하는 역할을 수행한다. 따라서 어큐뮬레이터와 같이 밸브의 물리적인 위치설정도 매우 중요한 요소이다. 밸브와 실린더 사이의 가스 양을 최소화하기 위해 밸브는 반드시 실린더와 가깝거나 붙어 있어야 한다.
항상 잠재(latency)되어 있는 양과 채우고 비우는 횟수를 최소화하는 것은 시스템이 높은 운동주기를 안정적으로 유지하도록 도와준다. 요컨대, 호스보다는 단단한 파이프가 밸브와 실린더를 연결하는데 더욱 적합하다. 호스는 수축하고 모양이 변하는 속성이 있고, 면적이 조금만 바뀌어도 압력과 조절능력에 영향을 미칠 수 있기 때문이다.
공압 컨트롤 기기는 밸브를 통해 공기를 제어한다. 초기에는 작동하는 동안 오직 두개의 밸브 포지션을 갖고 On/Off 스위칭을 사용하며, 완전 개방 방출형과 완전 폐쇄 압력 방식을 사용하였다. '뱅뱅' 컨트롤 이라고 불리는 이 방식에서 밸브는 일정한 비율에서 압력을 만들기 위해 닫혀져 있다가 순간적으로 한번 열리면 요구되는 압력에 도달하게 된다. 때문에 초기 제품에서 출력 모션은 연속적이지 못하고 또한 매우 불안정했다. 더구나 이러한 소위 뱅뱅시스템에서 야기되는 충격과 진동은 장비의 손상을 직접적으로 야기시키는 원인이 되어왔다.
뱅뱅 컨트롤에 의한 부드러운 모션을 위해 가끔은 실린더가 제동기의 역할을 하기도 한다. 그러나 이러한 노력도 정확한 위치 제어가 필요한 경우에서 요구하는 정밀성을 확보할 수는 없다. 문제는 출력 모션의 정밀도를 가로막는 공기의 압축률에 있었던 것이다.
이점을 보완하기 위해서, 더욱 새로운 전자시스템은 다양한 밸브들을 구상하였다. 이러한 전자 시스템들은 전자공학적으로 비례 밸브로서 제어되었다. 왜냐하면 전자시스템이 밸브의 세팅을 의도한 바대로 비례적으로 수행하기 위해 보정해 주기 때문이다.
또다른 방식으로 공압과 정밀 컨트롤의 이점만을 활용하기 위해 고안된 서보 밸브가 있다. 리니어 밸브는 또한 피드백 능력을 가진 서보 밸브나 잘 컨트롤되는 서보 기능을 갖는 비례 밸브로써 기능할 수 있다. 또한 비례 밸브는 일반적으로 제어하기가 서보에 비해 더 쉽다.
고성능 동작을 위해서 바람직한 속성은 제로 오버랩이다. 다시 말해 이러한 벨브들은 유체압력이 증가하고 감소하는 활성화 제어 범위 내에서 데드존을 갖지 말아야 한다. 오버랩은 수동 제어 시스템에서 유용하게 쓰일 수는 있으나 정밀 포지셔닝에서는 절대적으로 불필요하다.
서보 밸브만으로 정밀한 성능을 확보하는 것 또한 불가능하다. 공기 흐름의 정밀한 제어와 모션에서 변환기와 피드백 루프는 아주 필수적이다. 공압 시스템의 정밀도는 다중 피드백 루프가 포함되어 있을 때 개선될 수 있으며, 특히 두 개의 PID(비례, 적분, 미분) 피드백 루프는 위치와 차별적 압력에 대하여 반복적으로 0.7mm 혹은 그 이상까지의 포지셔닝 정밀도를 가능하게 한다.
포지션 피드백 루프에서, 모션 컨트롤러는 실린더내에 붙어있는 변환기로부터 데이터를 얻는다. 때문에 일관된 결과물을 얻기 위해서 점차적으로 자기변형 리니어 변위 변환기가 일반화되고 있다. 그리고 정밀한 압력 피드백을 위해 변환기는 변화하는 압력을 측정하기 위해 피스톤의 어느 한쪽 면에 붙어 있게 되며, 정보 데이터는 실린더 로드와 상단부 끝에서 압력변환기로부터 얻어진다. 이러한 정보 데이터로부터 변동되는 힘이 계산되는 것이다.
공압 서보 시스템과 필드버스
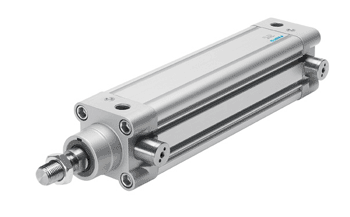 |
| Festo의 공압 액추에이터 |
모션컨트롤러를 이용할 때에는 시스템 압력을 위해 PID 게인을 조정할 필요는 없다. 시스템 압력을 일정하게 유지하는 것은 컨트롤러의 게인을 바꿀 필요를 덜어 주며, 이것은 적절한 크기의 어큐뮬레이터의 중요성을 다시 한 번 강조해 주는 부분이다. 만약에 어큐뮬레이터가 적절하다면, 제어기는 빠르고 정확하게 실제 외부 변화조건에 대하여 출력을 조절하면서 반응하게 된다.
위치 및 압력 센서의 입력에 의해 컨트롤러는 가장 적당한 실린더의 정지위치를 결정하게 된다. 이 지점에서의 모션은 요구되는 운동반경과 속도를 줄여주며, 더욱 더 조절이 용이한 감속과 충격을 줄일 수 있도록 한다. 비록 어떤 단순한 시스템에서 어떠한 중심점으로부터 포지셔닝을 할 수는 있을지 몰라도, 이것은 일반적으로 정확하거나 가변적이지 못하다.
디스크리트 공압 시스템과 달리 어드밴시스 서보 공압 컨트롤 시스템은 끊임없이 가변적인 중심점 실린더 포지셔닝이 가능하다. 서보 밸브는 실린더에 공기의 입출입을 적당하게 하기 위해 밸브를 얼마만큼 조절해야 하는지 정확하게 계산하는 모션 컨트롤 알고리즘에 의해 조절된다. 이는 정확하고 다양한 개폐 위치 뿐만 아니라 지속적으로 변화하는 중심점 포지셔닝을 가능하게 한다. 이러한 결과로 얻어지는 부드러운 모션을 통해 작업 처리량을 증가시키고 충격으로부터의 피해를 줄이게 된다.
또한 어떤 컨트롤러들은 공압 액추에이터를 한 동일지점에서 또 다른 지점으로 움직이는 부드러운 곡선 운동을 위해 높은 수준의 명령을 실행할 수도 있다. 예를들어, 어떤 컨트롤러들은 로터리 아암을 미는 실린더 로드와 같이 비직선 운동을 직선화할 수도 있는 것이다.
특히 연결성은 복잡한 공압 작동에서 필수적이다. 서보 공압 실린더는 전용의 분산화된 로컬 컨트롤러를 통해서 가장 잘 제어된다. 그러나 필드버스(Fieldbus)는 반드시 전체적인 시스템의 동기화된 실시간 제어를 위해 신호를 중앙에 집중시켜야만 한다. 이러한 필드버스 혹은 다바이스 버스는 PLC, 산업용 PC, HMI 등과 같은 다른 시스템 컨트롤 요소에 반드시 접속되어 있어야만 하며, 이더넷이나 프로피버스 및 디바이스넷과 같은 고성능 필드버스에 적합하게 표준화가 우선적으로 이루어져야 한다. 따라서 서보 공압 시스템은 필드버스의 표준화된 사양에 의한 네트워크화를 통해서 더욱 고기능화될 수 있다. 필드버스를 위한 중앙 집중화된 제어 방식과 피드백 정보를 통해서 통합된 공압 자동화 시스템을 구축할 수 있기 때문이다.