


FAULHABER가 말하는 로봇핸드 드라이브 기술 “로봇핸드 구동계, 소형화만으로는 부족하다”
로봇핸드와 전동식 의수는 제한된 공간에서 정밀한 움직임과 미세한힘 제어를 구현해야 한다. 동시에 작고 가벼워야 하며 높은 에너지 효율과 내구성도 요구된다. 휴머노이드 로봇과 산업자동화, 의료기술 등 물체를 잡고 감지하고 조작하는 애플리케이션에서는 구동기술의 성능이 전체 시스템의 기능과 성능에 직접적인 영향을 미친다.
FAULHABER의 Tiziano Bordonzotti Area Sales Manager는 글로벌 영업 분야에서 약 30년간 활동하며 다양한 드라이브 기술 프로젝트를 지원해왔다. 그가 로봇핸드와 의수에 적용되는 구동 시스템의 주요 요구조건과 최근 기술 변화에 대해 설명했다. 이번 기사는 FAULHABER가 자사 홈페이지(www.faulhaber.com)에 공개한 Bordonzotti Manager의 인터뷰를 바탕으로 번역·정리했다.
Q. 로봇핸드에서 모터와 기어박스 같은 구동 시스템이 정밀하고 안정적으로 작동하려면 어떤 조건이 필요한가?
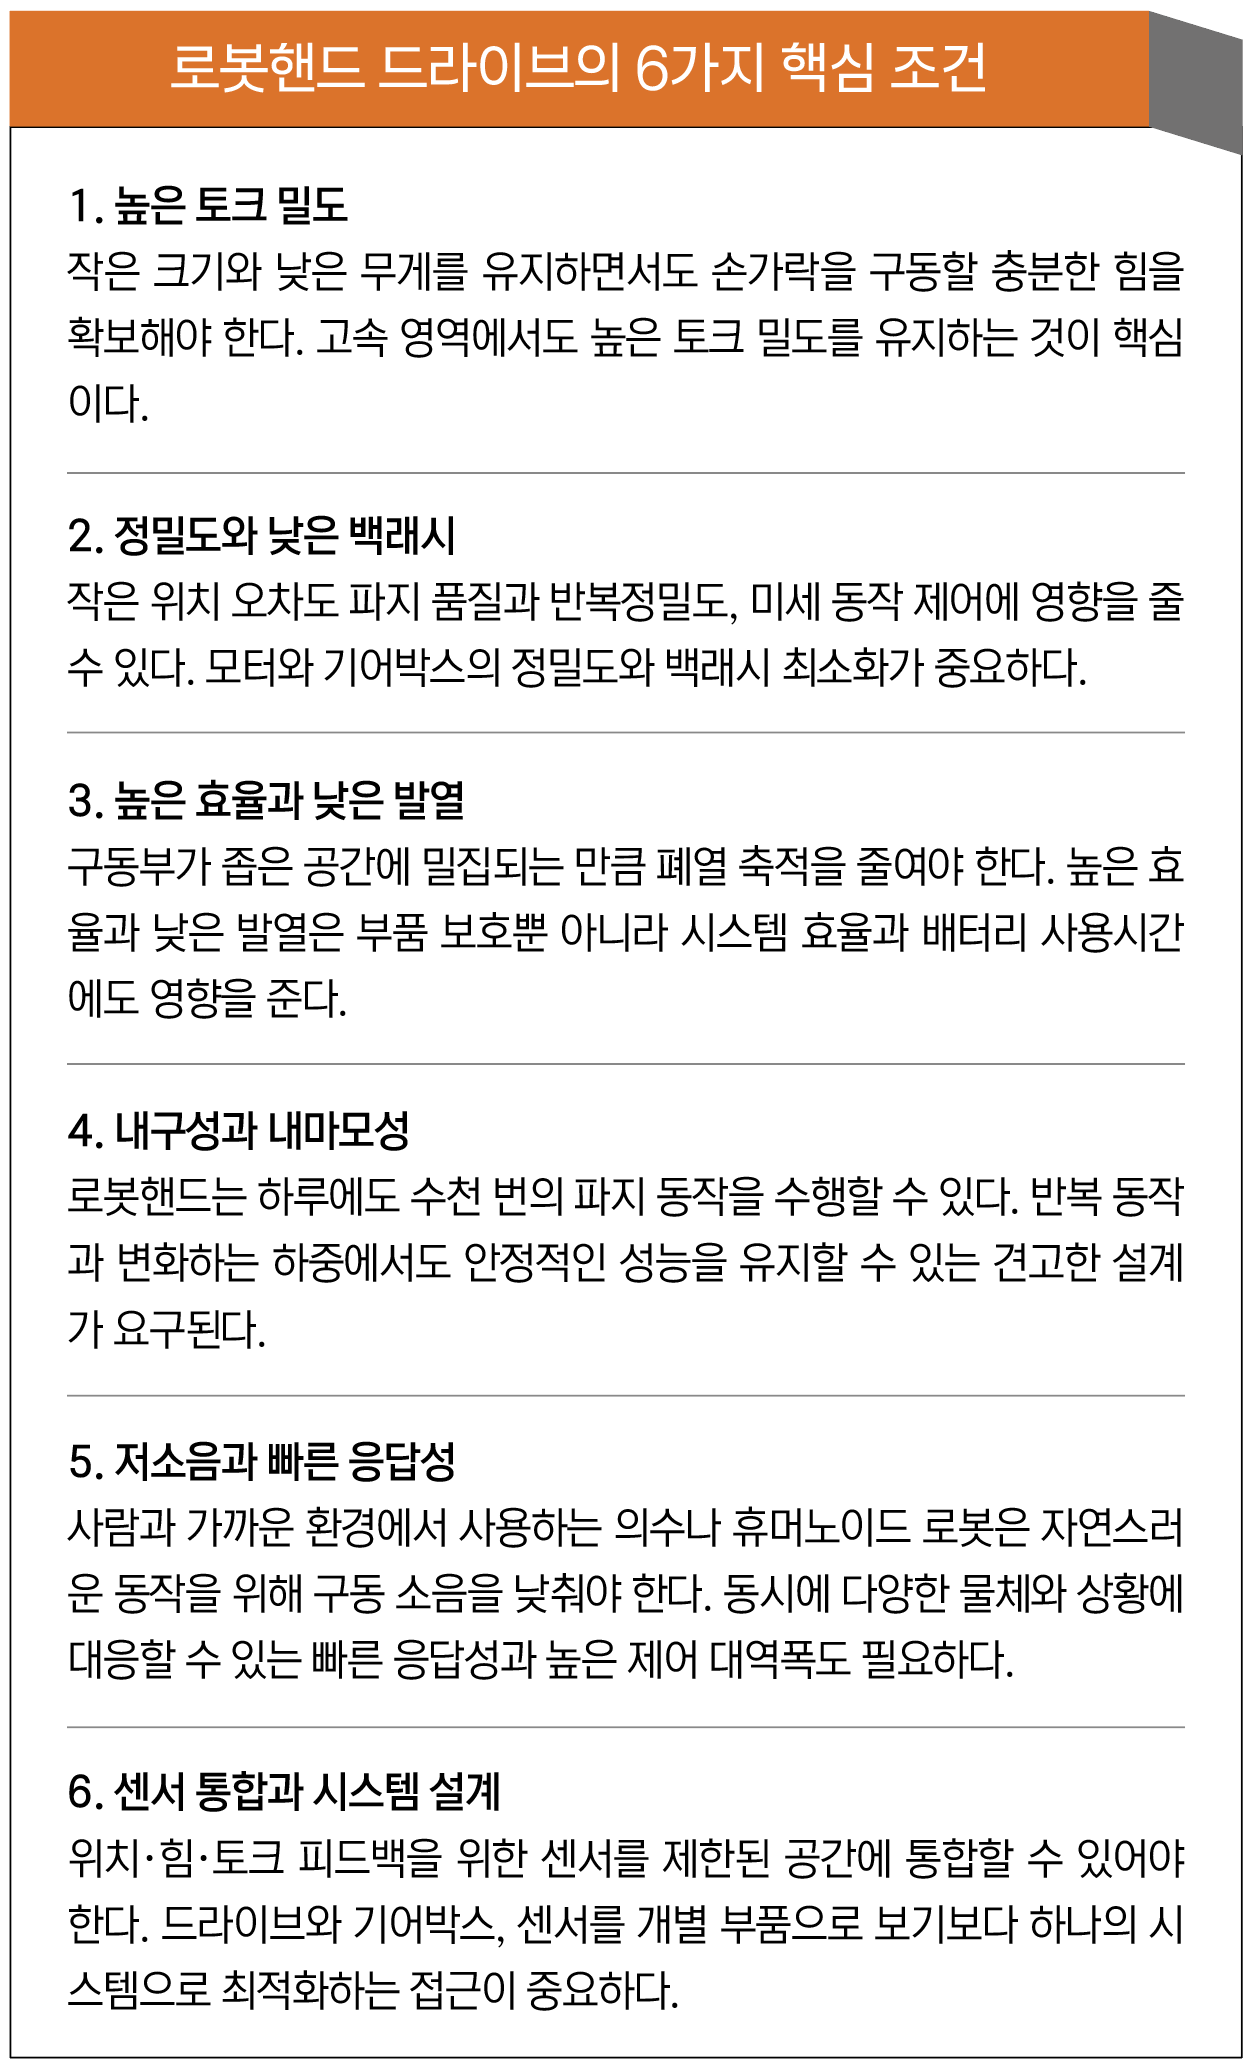
로봇핸드는 매우 제한된 설치 공간에서 정밀하면서도 역동적이고 신뢰성 높은 움직임을 구현해야 한다. 가장 중요한 특성 중 하나는 높은 속도에서 높은 토크 밀도를 확보하는 것이다. 모터와 기어박스는 충분한 힘을 제공하면서도 무겁거나 부피가 커서는 안 된다.
정밀도와 최소한의 백래시도 중요하다. 작은 오차라도 파지 품질과 반복정밀도, 미세 동작 제어에 직접적인 영향을 미치기 때문이다. 효율과 낮은 발열 역시 중요한 요소이다. 구동부는 대개 밀집된 공간에 배치되고 연속 운전하는 경우가 많기 때문에 폐열 축적을 최소화해야 한다. 이는 부품을 보호하는 것은 물론 시스템 효율과 배터리 수명에도 영향을 준다.
장기간 사용하려면 내구성과 내마모성도 필요하다. 로봇핸드는 하루에도 수천 번의 파지 동작을 수행할 수 있으며 다양한 하중에 노출된다. 따라서 변화하는 부하에서도 안정적으로 작동할 수 있는 견고한 설계가 요구된다. 전동식 의수에서는 표준화된 IP 등급 솔루션에 대한 요구도 나타 나고 있다. 먼지나 물과 같은 외부 환경에 노출되더라도 안정적으로 작동할 수 있어야 하기 때문이다.
저소음과 빠른 응답성도 중요하다. 특히 자연스러운 움직임을 구현 하려면 구동 소음을 낮춰야 하며, 다양한 물체와 상황에 빠르게 대응하기 위해서는 빠른 응답속도와 높은 제어 대역폭이 필요하다. 여기에 크기와 무게를 최소화하면서 위치·힘·토크 피드백을 위한 센서를 통합할 수 있어야 한다. 결국 드라이브와 기어박스, 센서가 유기적으로 결합돼야 정밀한 제어와 높은 기능성을 구현할수 있다.
Q. 제한된 설치 공간에서 고성능과 에너지 효율을 동시에 확보하려면 어떻게 해야 하나?
현대적인 의수와 로봇핸드 개발에서 핵심적인 과제 중 하나이다. 사용할 수 있는 공간은 매우 제한적인 반면 성능과 정밀도, 효율에 대한 요구는 계속 높아지고 있다.
최근 진행한 의수 프로젝트에서도 손 전체가 매우 조밀하게 설계 됐으며, 사용할 수 있는 공간을 최대한 활용했다. 이를 구현하려면 높은 출력 대비 중량비를 갖춘 모터와 구동 부품뿐 아니라 세밀한 기계적 통합이 필요하다. 성능과 효율, 크기를 개발 초기부터 함께 고려해야 하며, 이러한 시스템에서는 개별 부품을 각각 최적화하는 것만으로는 충분하지 않다.
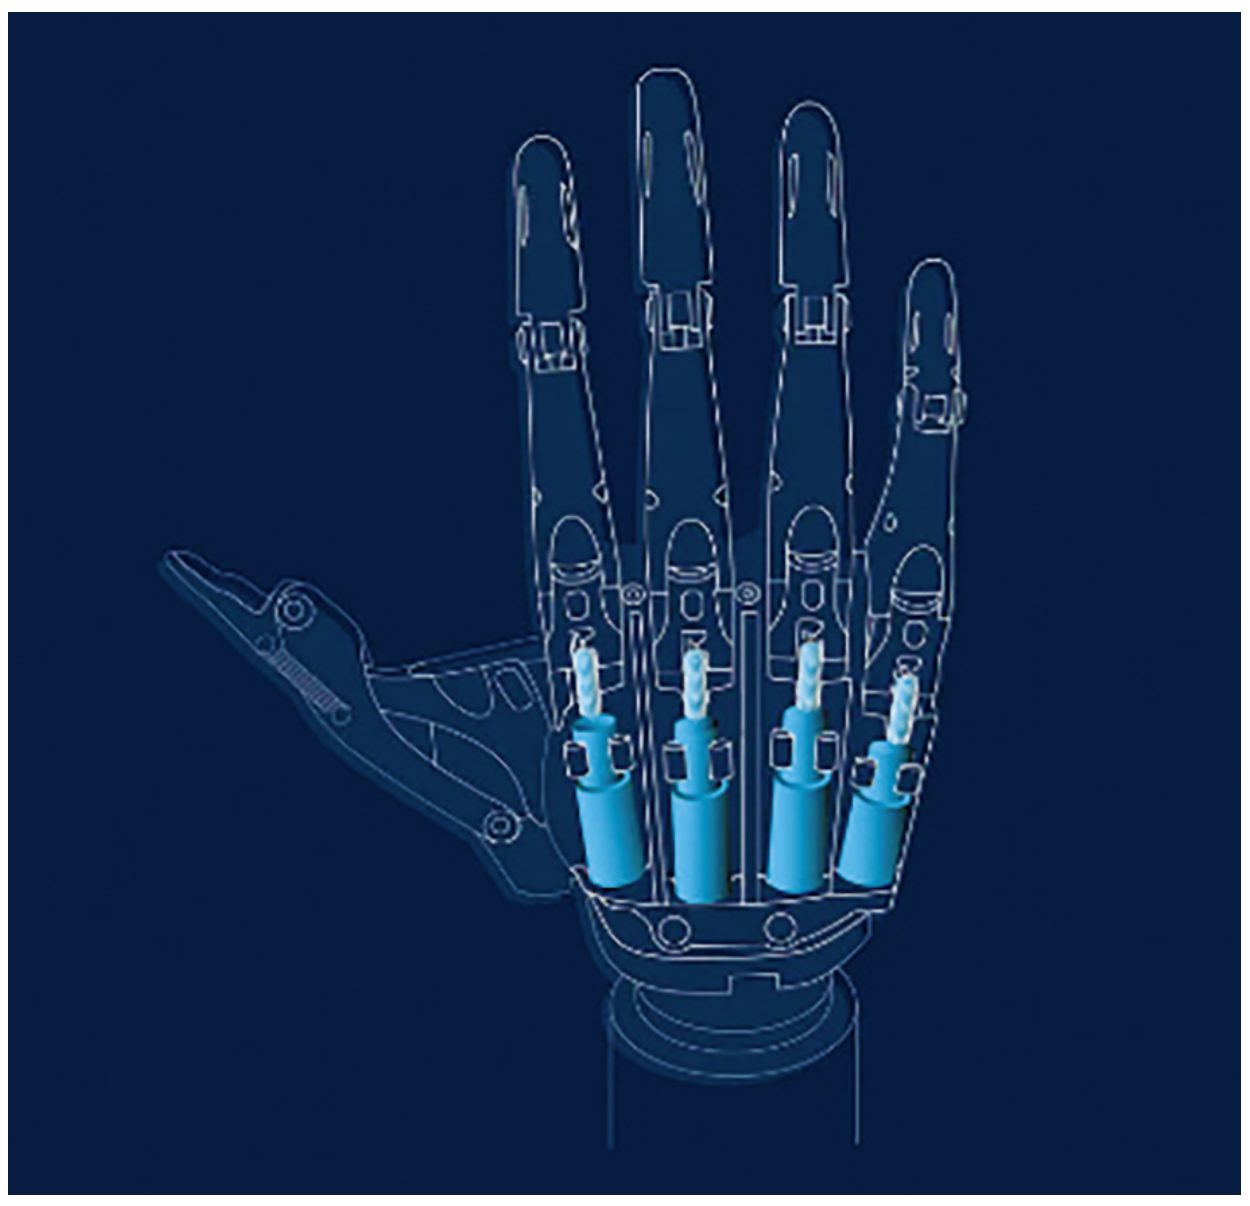
▲ 로봇핸드는 제한된 공간에 다수의 소형 구동계를 집적해 손가락의 정밀한 움직임과 파지 기능을 구현한다.
Q. 실제 프로젝트에서 모터와 기어박스 기술은 어떤 방향으로 변화하고 있나?
기존의 브러시드 DC 모터에서 브러시리스 모터로 이동하는 경향이 뚜렷하게 나타나고 있다. 브러시리스 모터는 높은 효율과 긴 수명을 제공하며, 동적 성능과 높은 부하가 요구되는 현대적인 로봇핸드 애플리케이션에 적합 하다. 동시에 높은 하중을 견디면서도 매우 컴팩트한 기어박스 솔루션도 중요한 역할을 한다.
여러 프로젝트에서는 높은 하중 용량과 기계적 동력 전달을 위해 고객과 함께 맞춤형 솔루션을 개발하고 있으며, 일부에는 특허 기술도 적용됐다. 소형화도 뚜렷하다. 과거에는 직경 최대 15mm 정도의 구동 유닛이 일반적으로 사용됐다면, 현재는 직경 8~12mm 수준의 솔루션이 사용되는 경우가 많다. 크기는 줄어들면서도 성능은 이전보다 높아지는 방향으로 발전하고 있다.
Q. 의수나 휴머노이드 로봇에서 구동 소음 저감은 얼마나 중요한가? 기술적으로는 어떻게 구현할 수 있나?
소음 저감은 매우 중요하다. 특히 사람과 가까운 곳에서 작동하는 의수나 휴머노이드 로봇에서는 큰 구동음이 부자연스럽거나 불편하게 느껴질 수 있다. 소음은 모터 자체에서 발생할 수 있지만, 기계적 결합부나 기어박 스, 적절하지 않은 소재에 의해 더욱 증폭될 수도 있다. 시스템의 속도와 동작이 빨라질수록 기본적인 소음 수준도 높아질 수 있기 때문에 높은 동특성을 구현할수록 소음 관리가 중요해진다.
이를 해결하려면 개별 부품보다는 전체 구동 시스템을 종합적으로 설계해야 한다. 저소음 모터와 정밀하게 제조된 기어박스, 최적화된 베어링 배치, 적절한 기계적 통합이 함께 이뤄져야 한다. 이러한 요소가 유기적으로 작동할 때 부드럽고 자연스러운 움직임을 구현할 수 있다.
자료제공: FAULHABER (www.faulhaber.com)

