


Kassow, ctrlX OS용 실시간 로봇 연동 앱 출시
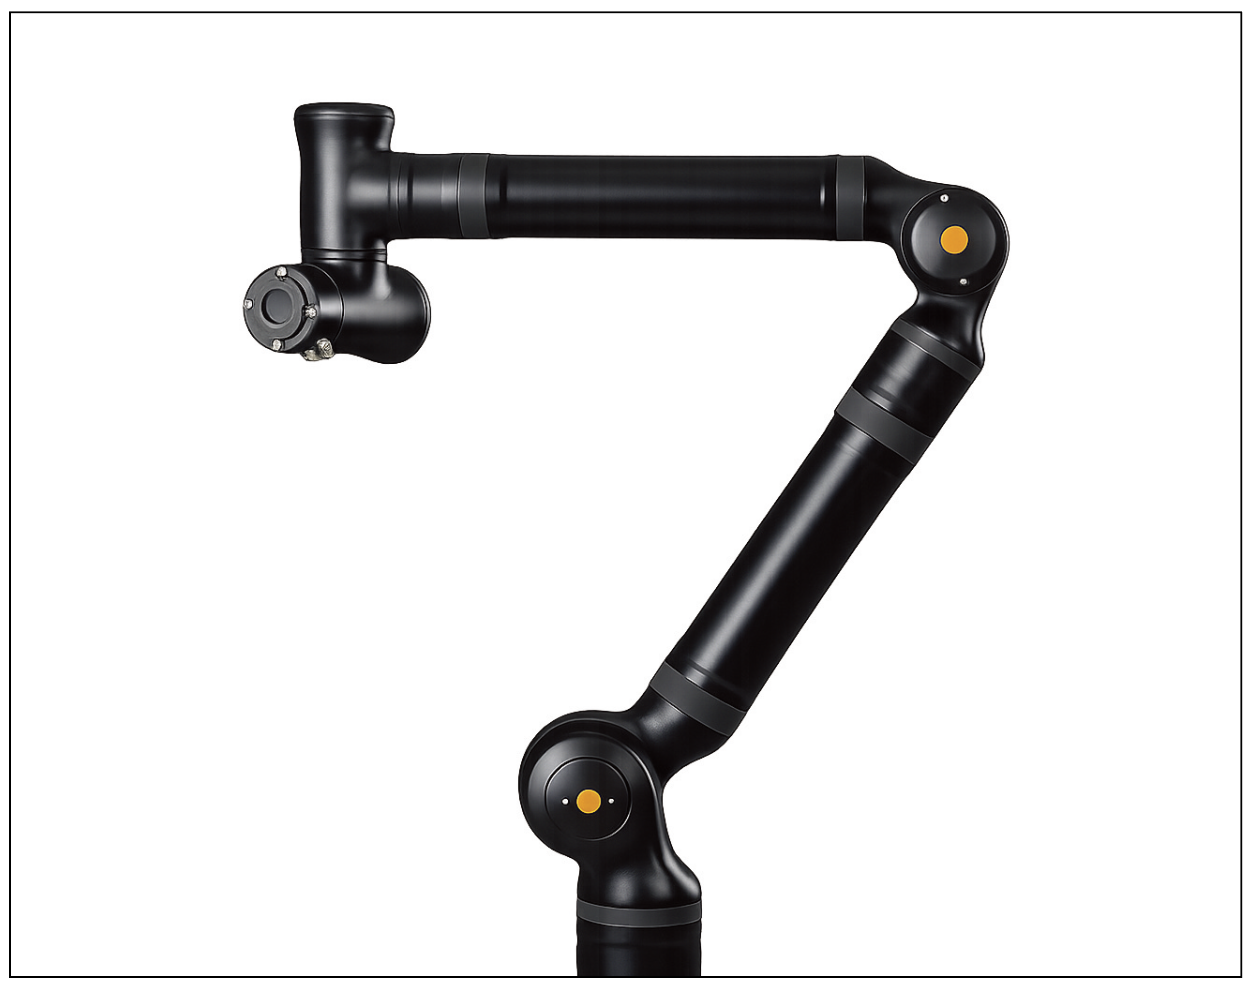
▲ ctrlX OS와 실시간 연동되는 Kassow Robots 7축 협동로봇
Kassow Robots가 보쉬렉스로스의 운영체제 ‘ctrlX OS’에서 자사 7축 협동 로봇을 실시간으로 연동할 수 있는 ‘Kassow Robots Connector App’을 출시했다고 밝혔다. 이번 앱은 협동로봇의 설치와 제어, 산업 자동화 시스템과의 통합 과정을 단순화하기 위해 개발됐다.
기존에는 ctrlX OS 기반 장치와 Kassow Robots 협동로봇을 연결하려면 별도의 PLC 프로그래밍이 필요했고, 실시간으로 활용할 수 있는 기능도 제한 적이었다. 새 커넥터 앱은 로봇의 주요 데이터를 ‘ctrlX Data Layer’를 통해 실시간으로 제공하며, 설정과 모니터링, 제어 기능을 하나의 사용자 인터페 이스에서 사용할 수 있도록 지원한다.
운영자는 ctrlX OS 장치에서 로봇을 연결하고 상태를 확인하는 것은 물론, 모션 명령 실행, 알람 확인 및 해제, 조그 운전 등을 수행할 수 있다. CODESYS PLC와 ctrlX OS 생태계에서 제공하는 다른 애플리케이션을 활용한 로봇 프로그래밍도 가능하다.
비전시스템과 그리퍼, HMI 등 외부 장치와 연동할 수 있어 팔레타이징, 빈피 킹, 모바일 로봇 등의 자동화 애플리케이션 구축에도 활용할 수 있다. 보쉬 렉스로스의 ROKIT 로보틱스 키트와 결합하면 내비게이션과 안전, 모션제어, 로봇제어 기능을 하나의 ctrlX OS 장치에서 통합 관리하는 모바일 로봇 시스템도 구성할 수 있다.
Kassow Robots는 이를 통해 시스템 통합과 시운전 시간을 줄이고, 모듈식 구조를 기반으로 자동화 시스템의 확장성과 유연 성을 높일 수 있다고 설명했다.

