


모벤시스, GTC 2026서 Physical AI 실시간 제어 스택 공개
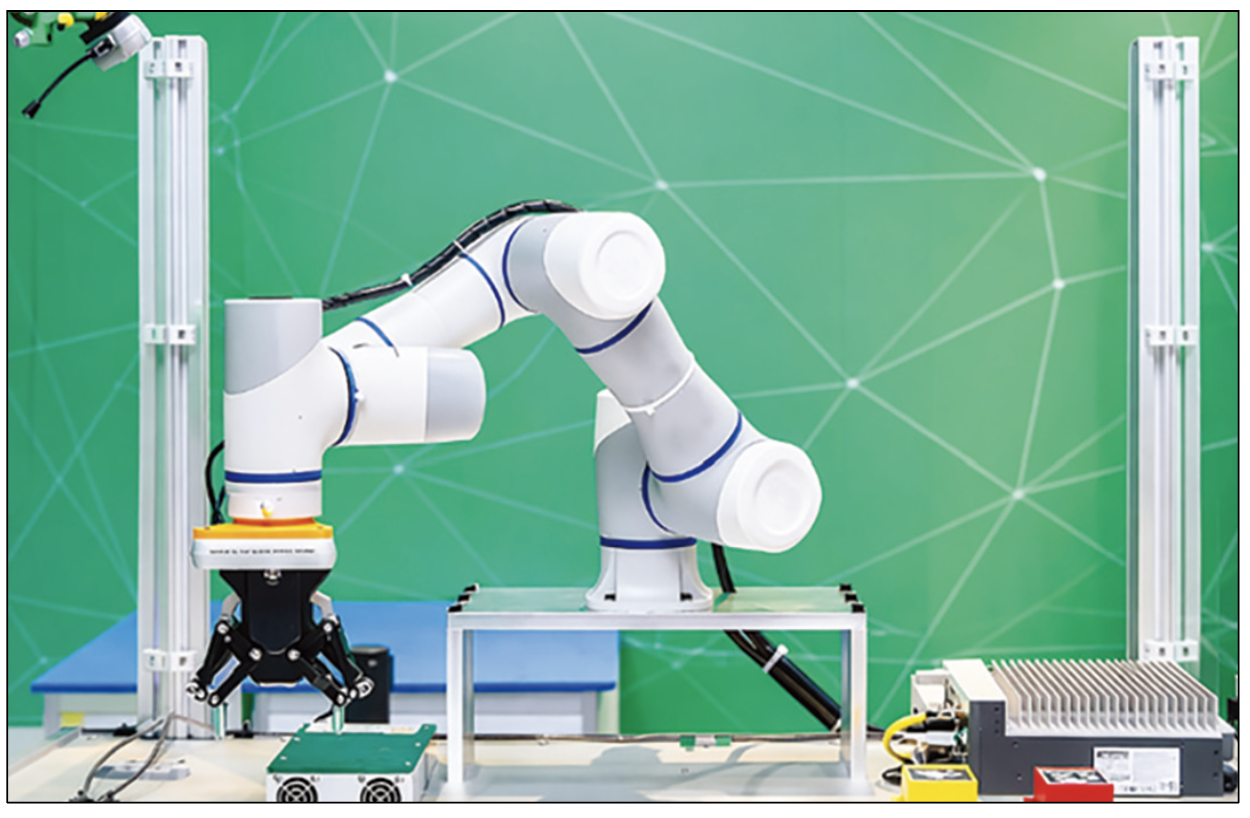
▲ NVIDIA Jetson 기반 Physical AI 실시간 제어 데모
모벤시스가 NVIDIA GTC 2026 포스터 세션에서 Physical AI 실시간 실행 스택 연구를 발표했다. 이번 연구는 Physical AI 시스템의 핵심 과제인 Simto-Real Gap을 실시간 제어 관점에서 해결하는 접근을 제시했다.
현재 Physical AI 시스템은 GPU 기반 AI 추론 계층과 로봇 모션 제어 계층이 분리된 구조로 운영되며, 이로 인해 통신 지연과 스케줄링 지연이 발생한다. 모벤시스는 이를 해결하기 위해 소프트웨어 모션 컨트롤러 WMX 기반의 실시간 모션 제어 스택을 개발했다.
해당 스택은 EtherCAT 기반 실시간 통신과 ROS2 인터페이스를 통해 NVIDIA Isaac 기반 애플리케이션 계층과 로봇 제어 계층을 저지연으로 연결하는 실행 계층 역할을 수행한다. 이를 통해 AI 추론과 로봇 제어 간 지연을 최소화하고, 지능과 실행을 밀접하게 결합하는 구조를 구현했다.
Jetson Orin 환경에서 Isaac Manipulator를 활용한 실험에서는 기존 외부 로봇 컨트롤러 기반 구조 대비 추종 오차(MAE)를 약 85% 감소시키는 결과를 확인했다. 이는 Physical AI 시스템에서 실시간 제어 계층의 중요성을 보여주는 사례로 평가된다.
모벤시스의 핵심 기술인 ‘Soft Motion’은 반도체 장비 등 산업 자동화 분야 에서 적용돼 온 기술로, 이번 연구는 이를 로봇 파운데이션 모델 기반 AI 스택과 결합한 실행 인프라로 확장한 데 의미가 있다.
회사 측은 향후 실세계 센서 데이터를 활용한 실시간 적응형 파인튜닝 구조로 기술을 확장할 계획이며, Physical AI 시대에는 AI 모델뿐 아니라 이를 안정적으로 구동하는 실행 인프라가 핵심 요소가 될 것으로 전망했다.

