


로봇 그리퍼 A to Z ··· 핵심기술과 트렌드 및 혁신사례
그리퍼는 공압 또는 전동 방식의 작동기로, 워크피스를 잡고, 위치를 조정하며, 이동시키는 역할을 수행한다. 산업용 로봇과 워크피스를 연결하는 핵심 부품으로, 두 요소는 말 그대로 ‘손을 맞잡고’ 함께 작동한다.
최근 로봇 기술이 발전하면서 점점 더 복잡한 작업과 다양한 형태의 워크피스를 다루게 되면서, 선택할 수 있는 그리퍼의 종류도 과거보다 훨씬 다양해졌다. 손가락이 여러 개인 제품부터 흡착 방식을 이용하는 제품, 가공 현장에서 강한 그립을 제공하는 모델, 섬세한 전자부품을 다룰 수 있는 정밀한 제품까지 그 종류가 폭넓게 확장되고 있다.
이러한 일반적인 자동화 트렌드 외에도, 숙련된 인력 부족 현상이 로봇을 새로운 응용 분야로 확대 투입하도록 만들고 있으며, 이로 인해 더욱 다양한 기능과 성능을 갖춘 그리퍼 설계의 수요가 증가 하고 있다. 이 같은 변화는 그리퍼 기술의 폭발적인 발전을 이끌고 있다.
전통적인 기계식 및 진공식 그리퍼 외에도, 최근에는 생체 모사 (bio-inspired) 방식의 ‘소프트 그리퍼’가 주목받고 있다. 이들은 워크피스의 고유한 형태에 유연하게 적응하며, 로봇 기술의 궁극적 목표인 ‘범용 그리퍼’에 한 발 더 다가서고 있다.
또한, 새로운 그리퍼 기술 중 일부는 디지털 공압 기술을 적용하고 있다. 이 기술은 기존의 공압 인프라를 그대로 활용하면서도 전동 구동과 유사한 정밀성과 제어 능력을 제공한다. 혁신적인 메커니즘, 전자 장치, 그리고 소프트웨어가 융합된 이 솔루션은 전기식 구동의 대안으로 부상하고 있다.
이 기사는 현재 그리퍼 기술의 최신 동향을 소개하며, 다양한 그리퍼 설계 사례를 살펴보고, 크기 선정 및 사양 결정 시 자주 발생 하는 오해도 바로잡는다. 또한, 미래를 내다보며 인간의 손을 모방한 그리퍼부터 동물 세계를 모티브로 한 엔드 오브 암 툴(endof-arm tool, EOAT)까지, 차세대 기술과 혁신 사례도 함께 조명할 예정이다.
그리퍼 선택 시 흔히 발생하는 오해들
로봇용 그리퍼를 선정할 때 가장 중요한 요소는 힘(Force)과 토크(Torque)이다. 그리퍼의 힘 요구 조건은 jaw의 형태와 부품의 무게에 따라 달라진다. 반면, jaw의 토크는 크게 두 가지 요인에서 발생한다. 하나는 그리퍼 자체의 작동으로 인해 발생하는 토크, 다른 하나는 가속도와 부품의 무게로 인해 발생하는 토크다. 이러한 기준에 따라 그리퍼를 선정하기에 앞서, 설계자들이 흔히 오해하는 몇 가지 개념을 바로잡을 필요가 있다.
오해① 양쪽 조(jaw)의 힘이 합쳐져 작용한다?
로봇 그리퍼를 선택할 때 많은 엔지니어들은 양쪽 jaw가 부품에 가하는 힘을 합산하여 고려한다. 예를 들어, 각 jaw가 10파운드의 힘을 가할 경우, 부품에는 20파운드의 힘이 작용한다고 생각하는 것이다. 그러나 실제로는 부품은 단 한쪽 jaw에서 발생하는 힘만을 경험한다. 이 현상은 벽을 밀 때와 같은 원리다. 당신이 벽에 50파운드의 힘을 가하면, 벽도 반대 방향으로 50파운드의 힘을 되돌려 준다. 이때, 벽과 당신 사이에 끼어 있는 물체는 50파운드의 압력을 받게 된다. 결코 양쪽의 합인 100파운드가 아니다.
마찬가지로, 그리퍼도 양쪽 jaw가 가하는 힘이 서로 상쇄되기 때문에 부품이 받는 실질적인 압력은 한쪽 jaw의 힘만큼이다. 즉, 데이터 시트에 표기된 jaw 하나당 힘 수치를 그대로 적용해야 하며, 양쪽을 합산해서는 안 된다.
오해② 슬라이드 효율이 그리퍼 선택의 핵심이다?
jaw 길이와 힘의 관계를 나타내는 차트를 보면, 해당 그리퍼의 슬라이드 효율(slide efficiency)을 알 수 있다. 이는 공압 또는 전기 시스템이 이론적으로 제공할 수 있는 힘 대비, 실제로 그리퍼가 전달할 수 있는 힘의 비율이다.
그러나 대부분의 경우, 슬라이드 효율은 그리퍼 크기 선정에 큰영향을 주지 않는다. 그 이유는 슬라이드의 효율이 양방향에서 동일하기 때문이다. 다시 말해, 부품의 무게나 가속도 때문에 jaw가 밀리는 상황이 발생하더라도, 슬라이드는 이 반작용을 동일한 효율로 그리퍼 본체에 전달한다. 따라서 설계 시 중요한 것은 슬라 이드 효율이 아닌 ‘토크’에 대한 고려이다. 특히 부품의 무게 중심이 jaw에서 멀리 떨어져 있거나, 고속으로 이동 및 정지하는 동작이 요구될 경우, jaw에 걸리는 토크는 더욱 중요해진다.
그리퍼 조(jaw)가 마찰력을 이용해 부품을 고정하는 방식일 경우 에만, 슬라이드 효율이 의미 있는 요소가 된다. 다시 말해, jaw가 부품을 압착하여 고정하는 방식에서만 슬라이드 효율을 고려하는 것이 유효하다.
슬라이드 효율 차트는 슬라이드가 감당할 수 있는 토크의 대략적인 척도를 제공하지만, 정확한 설계를 위해서는 그리퍼 제조사에 jaw의 피치(pitch), 요(yaw), 롤(roll)에 대한 토크 사양을 직접 요청하는 것이 바람직하다. 요약하자면, 슬라이드 효율 차트에 의존하기보다는 항상 그리퍼의 상세 토크 데이터를 요청해 올바른 크기 선정을 해야 한다.
전기식 진공 펌프 vs. 공압식 벤투리 진공 발생기
EOAT의 진공 시스템이 얼마나 많은 에너지를 소비하는지 파악하는 일은, 단순히 카탈로그 데이터나 펌프 정격을 비교하는 것만으 로는 부족하다. 예를 들어, 전기식 진공 펌프가 지속적으로 작동 하는 시스템이라면, 표기된 정격 소비 전력이 그대로 유지될 것이라 생각하기 쉽다. 그러나 실제 에너지 소비량은 애플리케이션 환경에 따라 달라지며, 정격값을 그대로 신뢰해서는 안 된다.
공압식 벤투리 진공 발생기와 전통적인 기계식 펌프의 특징과 이 점을 비교해 보면, 어떤 방식이 더 효율적인지 판단하려면 실제 분석이 필요하다는 점을 알 수 있다.
기계식 진공 펌프는 낮은 진공도와 높은 흡입률을 제공할 수 있지만, 일반적으로 크고 무거우며, 더 큰 배관 시스템과 제어 밸브가 필요하다. 또한 항상 작동 상태이기 때문에, 사용하지 않을 때도 에너지를 계속 소비하고, 지속적으로 열을 발생시킨다. 특히 밸브가 닫힌 상태에서 진공을 유지하도록 배관된 경우, 대기 또는 정지 상태에서도 많은 전력을 소모하게 된다. 이뿐만 아니라, 기계식 펌프는 정기적인 유지보수와 관리가 필수적이다. 제대로 관리하지 않으면 진공 성능이 저하되거나, 장비에 문제가 생길 수 있다.
반면, 공압식 벤투리 진공 발생기는 진공 컵이 흡착을 수행할 때에만 공기를 소비하며, 전기식 펌프에 비해 더 작고 가볍고, 설치가 간편하며 소음도 적다. 또한 복잡한 고전력 전기 연결이 필요 없고, 과도한 열 발생도 없다. 배관 구조도 단순화되어 있으며, 청결한 작업 환경을 유지하는 데도 유리하다.
진공 시스템 선택 시 단순한 사양 비교보다는 어플리케이션에 적합한 방식이 무엇인지 실제 조건과 소비 전력을 바탕으로 꼼꼼하게 분석하는 것이 중요하다.
그리핑 기술의 진화
‘디지털 공압’이 범용 그리퍼 실현 앞당긴다
디지털 공압(Digital Pneumatics), 혹은 제어형 공압(controlled pneumatics)은 공구 교체의 필요성을 줄이고 생산 시간을 늘릴수 있는 혁신적인 기술로, 그리퍼 기술의 새로운 장을 열고 있다. 디지털 공압은 사전 설정을 통해 빠른 시운전과 위치 지정이 가능하며, Festo의 모션 터미널(Motion Terminal)을 활용하면 설비의 집적도 또한 향상시킬 수 있다. 디지털 방식으로 그리핑 힘을 정밀하게 제어함으로써, 그리퍼는 내부 또는 외부 그리핑 방식, 중량, 재질 등 다양한 요구사항에 유연하게 대응할 수 있다. 제어 엔지니어는 이제 공압 그리퍼의 위치와 힘을 손쉽게 제어할 수 있으며, 이는 자동화 및 로보틱스 분야에서 특히 중요한 진보로 평가 받는다. 다음은 디지털 공압이 범용 그리퍼 실현에 어떻게 기여하는지에 대한 핵심 포인트다.
· 정밀 제어(Precision Control): 디지털 공압은 공기 압력과 유량을 정밀하게 조절할 수 있어, 보다 정확하고 적응력 있는 그리핑 메커니즘을 구현할 수 있다. 이는 다양한 형상, 크기, 재질의 물체를 다루는 데 매우 중요한 요소다.
· 유연성 확보(Flexibility): 디지털 제어를 통해 공압식 그리퍼는 다양한 작업에 맞춰 손쉽게 재구성 또는 프로그래밍할 수 있다. 하나의 그리퍼로 여러 제품을 처리해야 하는 제조 환경에서 작업 전환이 빠르고 유연하게 이루어질 수 있는 장점이 있다.
· 피드백 시스템(Feedback Systems): 센서를 내장한 디지털 공압 시스템은 그리핑 과정에 대한 실시간 피드백을 제공할 수 있다. 이를 통해 물체의 특성에 맞춰 그립 강도를 자동 조정하고, 제품 손상의 위험을 최소화할 수 있다.
· 스마트 기술과의 통합(Integration with Smart Technologies): 디지털 공압은 IoT 및 스마트 제조 시스템과의 통합이 가능하다. 이를 통해 예지 보전(predictive maintenance), 데이터 기반 그리핑 최적화 등이 가능해져 지능형 자동화의 기반 기술로 주목 받고 있다.
· 에너지 효율성 향상(Energy Efficiency): 디지털 제어 기술은 압축 공기의 사용을 최적화하여 운영 에너지 절감과 환경 영향 최소화에 기여한다. 이로 인해 운영 비용 절감은 물론, 지속 가능한 자동화 시스템 구현이 가능해진다.
· 향상된 안전성(Improved Safety): 정밀성과 적응성을 갖춘 디지털 공압 시스템은 그리핑 오류로 인한 사고 가능성을 줄이고, 전반적인 작업 안전성을 높여준다.
디지털 공압 기술은 그리핑 시스템의 정밀성, 유연성, 효율성을 크게 향상시키며, 다양한 산업 현장에서 범용 그리퍼 구현을 가능하게 만드는 핵심 기술로 자리잡고 있다. 향후 자동화 및 로보틱스 분야에서 이 기술의 활용 범위는 더욱 확대될 것으로 기대된다.
차세대 ‘소프트 그리퍼’ 기술
최신 그리퍼 기술은 기존의 기계식 조(jaw)나 진공 흡착 컵 방식 에서 벗어나, 부품의 형상과 재질에 유연하게 적응하는 ‘소프트’ 설계로 빠르게 진화하고 있다. 이러한 적응형 그리퍼의 상당수는 Festo의 바이오닉스(bionics) 연구 결과를 바탕으로 개발되고 있다. 대표적인 사례 중 하나는 물고기의 꼬리지느러미 움직임에서 영감을 받은 그리퍼다. 해당 구조는 측면에서 압력이 가해졌을 때, 힘의 방향으로 휘는 것이 아니라 압력점 주위를 감싸며 곡선 형태로 변형된다.
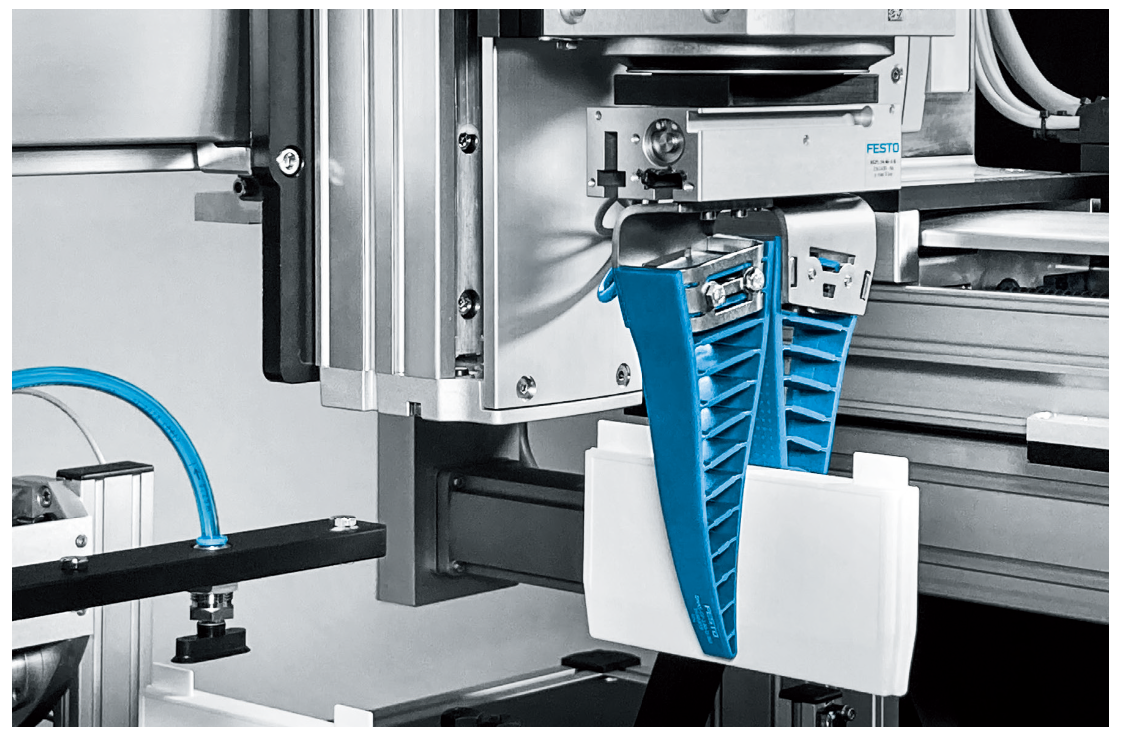
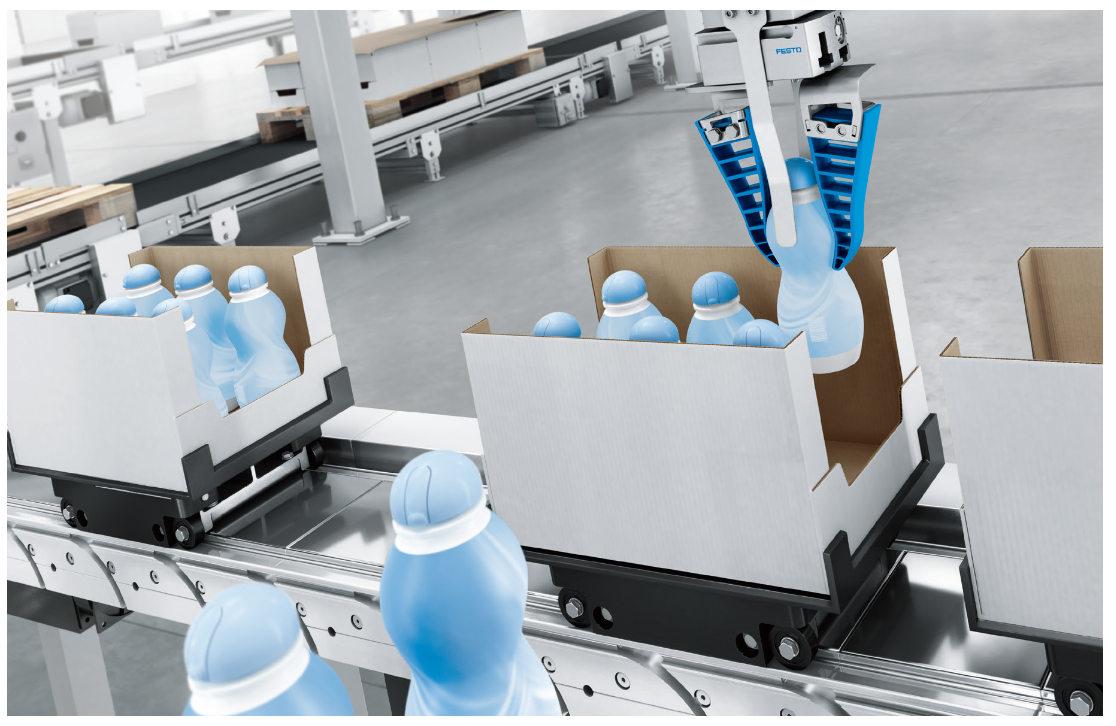
이러한 원리를 기반으로 한 FinRay Effect 그리퍼는 유연한 폴리 우레탄 구조 두 개를 중간 연결막(webs)으로 연결한 설계를 갖고 있다. 그리퍼의 손가락 구조는 병렬 또는 중심 배치 방식으로 구성할 수 있으며, 이로 인해 부품의 외형에 따라 자연스럽게 적응 하면서 섬세하고 안정적인 그리핑이 가능해진다. 또한, 손가락 길이 방향으로는 충분한 강성(stiffness)을 유지하고 있어, 손끝만 으로도 작은 부품을 안정적으로 잡을 수 있는 성능을 제공한다.
소프트 그리퍼는 향후 전자 부품, 의료기기, 식품 등 민감한 공정이 필요한 분야에서 더욱 주목받을 것으로 예상된다. 생물에서 영감을 받은 유연한 설계가, 정밀성과 안전성을 모두 만족시키는 새로운 표준으로 자리 잡고 있다.
두 번째 사례는 카멜레온의 혀에서 착안한 바이오닉 그리퍼로, ‘FlexShapeGripper’라는 이름으로 알려져 있다. 이 그리퍼는 복동 실린더(double-acting cylinder)와 여기에 연결된 탄성 실리콘 캡(elastic silicone cap)으로 구성되어 있다. 실리콘 캡 내부는 가볍게 공기가 가압된 상태로 유지되어 탄성을 가지며, 실린더 로드를 통해 내부 체적을 움직일 수 있다. 그리퍼가 부품에 접촉 하면, 이중 작동 실린더가 뒤로 당겨지면서 실리콘 캡이 물체를 감싸듯 휘어지며 부드럽게 고정하게 된다. 이 구조는 다양한 형상과 재질의 물체를 손상 없이 포용하듯 그립할 수 있는 특징을 지닌다.
세 번째 사례는 자체적으로 형상을 따라가는 ‘셀프 컨투어링(Self-contouring)’ 방식의 핑거 그리퍼다. 이그리퍼는 Festo의 BionicSoftHand 기술을 기반으로 하며, 디지털 공압을 지원한다. 핵심은 비례 제어 피에조 밸브(Proportional Piezo Valves)다. 이 밸브는 움직임을 정밀하게 제어해주며, 사람 손처럼 유연한 움직임으로 복잡한 형상의 부품도 자연스럽게 파지할 수 있게 한다.
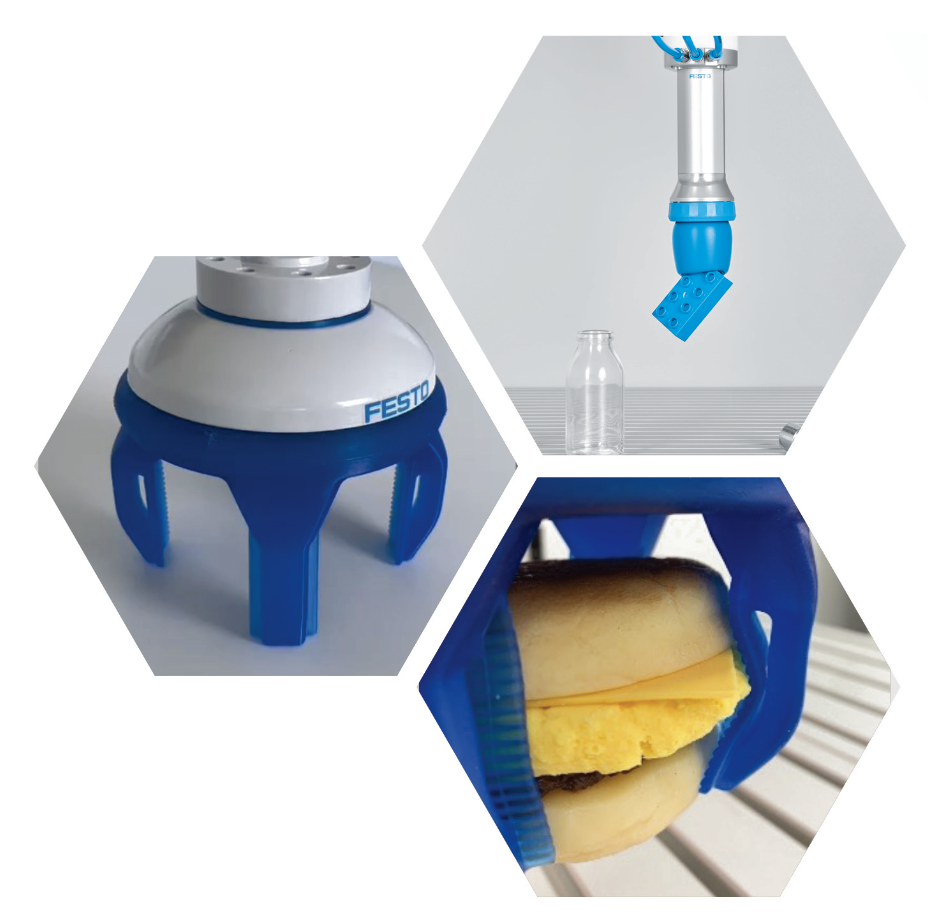
이와 같은 생체 모사 기반의 적응형 그리퍼들은 정밀하고 반복적인 동작을 요구하는 현대 제조업, 전자 조립, 물류 자동화, 의료 기기 처리 분야에서 실질적인 성능을 제공하고 있다. 또한 디지털 공압 기술과 결합되며, 보다 지능적이고 유연한 자동화 시스템의 핵심 구성요 소로 주목받고 있다.
유니버설 로봇용 그리퍼 키트
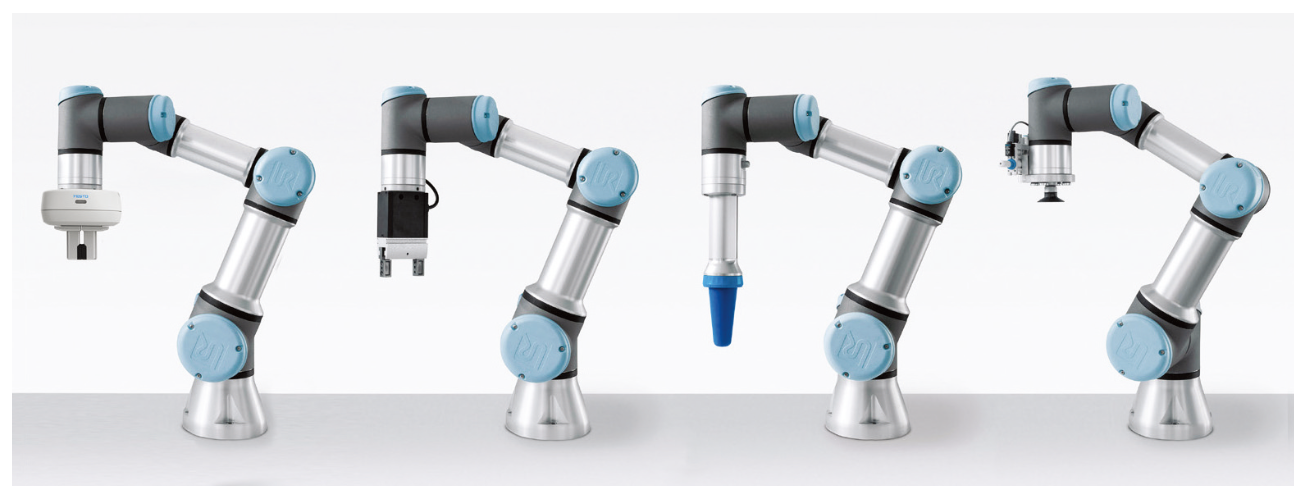
최근 자동화 부품 공급업체들은 협동로봇(cobot)에 바로 연결해 사용할 수있는 그리퍼 키트를 다양하게 제공하고 있다. 이러한 키트는 센서, 마운팅 플레이트, 연결 케이블, 전용 소프트웨어까지 모두 포함된 진정한 플러그 앤 플레이 솔루션으로, 설치와 프로그래밍을 쉽고 빠르게 수행할 수 있도록 설계 되어 있다. 특히, Universal Robots의 협동로봇과 호환되는 그리퍼 키트는 클램핑(gripping), 형상 적응형 파지(adaptive contouring), 진공 컵을 이용한 상단 픽업(top picking) 등 다양한 작업에 적용 가능하다.
많은 자동화 부품 공급업체들은 온라인 기반의 제품 선정 및 크기 산정 도구를 함께 제공하고 있다. 이러한 툴은 사용자가 워크피스에 대한 기본 정보 등을 입력하면, 해당 조건을 충족하는 다양한 그리퍼 제품을 자동으로 추천해 준다.
사용자는 별도의 계산 없이 설계 요건에 맞는 최적의 그리퍼를 신속하게 확인할 수 있으며, 제품 사양 비교도 간편하게 진행할 수 있다. 이러한 디지털 도구는 특히 초기 설계 단계나 다품종 소량생산 환경에서 빠른 제품 검토가 필요한 경우에 유용하며, 엔지니어링 시간 절감과 정확한 사양 매칭에 큰 도움을 준다.
자료제공: Festo(www.festo.com)

